
- 首页
- >
- 文章中心
- >
- 适用于Arduino
- >
- 扩展板
Modulino Distance 使用教程
产品特点
- ToF 飞行时间测距:通过测量光信号往返时间获取物体距离。
- 非接触测量:标称测距范围为 0~1200 mm,可用于物体接近检测与距离感知。
- VL53L4CD 传感器:板载 ST VL53L4CDV0DH/1,采集毫米单位的距离数据。
- I2C 数字通信:通过 I2C 接口读取测量结果,便于与主控集成。
- 双 Qwiic 接口:使用 3.3 V 供电,可连接主控及其他 Modulino 节点。
- Arduino 库支持:支持 Arduino_Modulino 库,可从 Distance 示例开始使用。
产品参数
| 项目 | 参数 |
|---|---|
| 传感器 | VL53L4CDV0DH/1 |
| 供电与逻辑 | 3.3 V,Qwiic / I2C |
| 默认 7 位地址 | 0x29 |
| 标称测距范围 | 0~1200 mm |
| 距离分辨率 | 1 mm |
| 手册精度栏 | ±7 mm 至 ±3%,适用条件需参照器件手册 |
| 典型电流 | 测量约 24 mA,I2C 空闲约 4 mA,峰值约 40 mA |
| 光源 | 940 nm 红外 VCSEL |
| 对角视场角 | 18°(器件手册) |
| 工作温度 | -40~85°C |
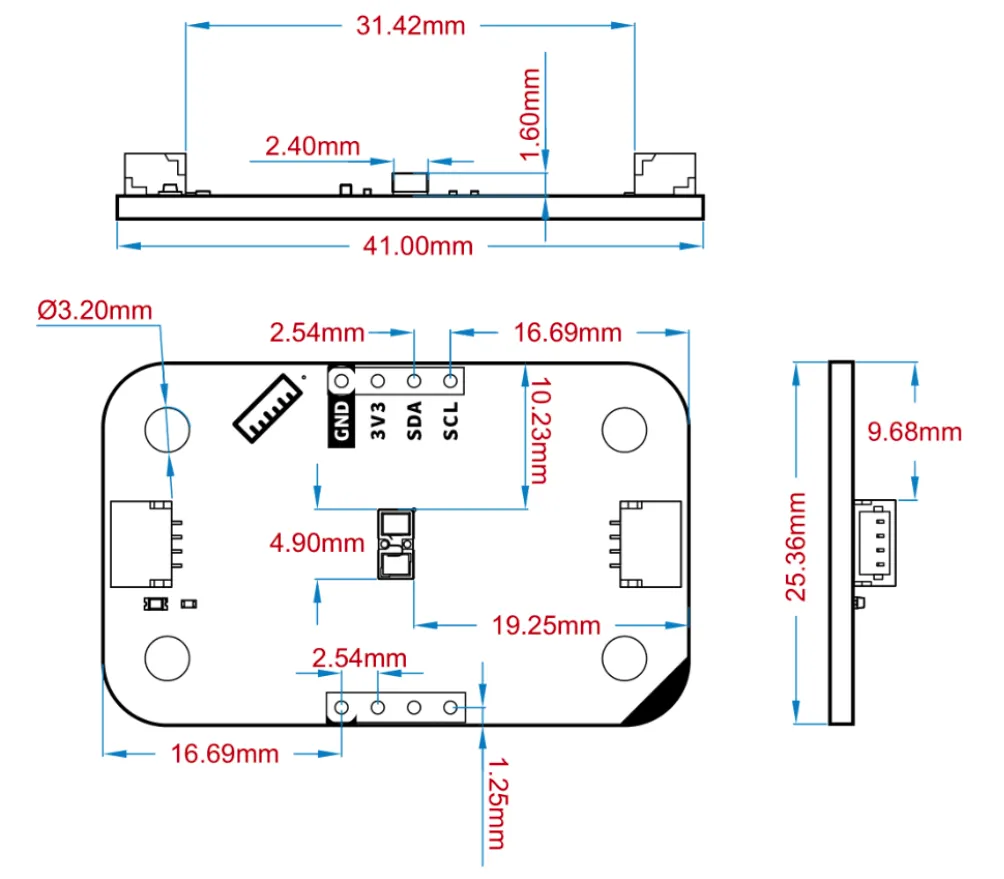
| 板体尺寸 | 41 × 25.36 mm |
| 板厚与安装孔 | 1.6 ± 0.2 mm;4 个直径 3.2 mm 孔,孔距 32 × 16 mm |
0~1200 mm 是标称范围,不表示所有目标和环境下都能获得有效结果;1 mm 分辨率也不等于 ±1 mm 精度。
器件参数参考:VL53L4CD 数据手册。
参数依据:Modulino Distance 数据手册。
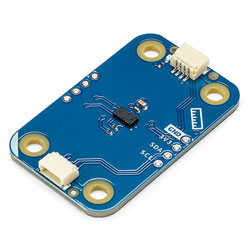
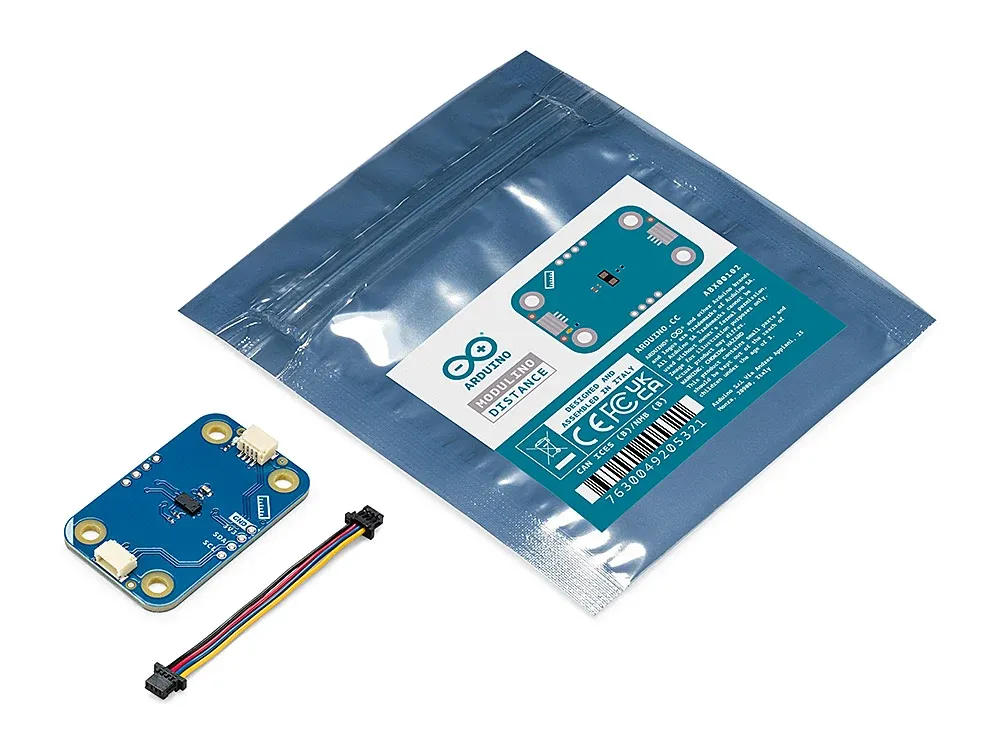
产品展示
产品尺寸
硬件接口
引脚定义
| 接口或信号 | 用途 |
|---|---|
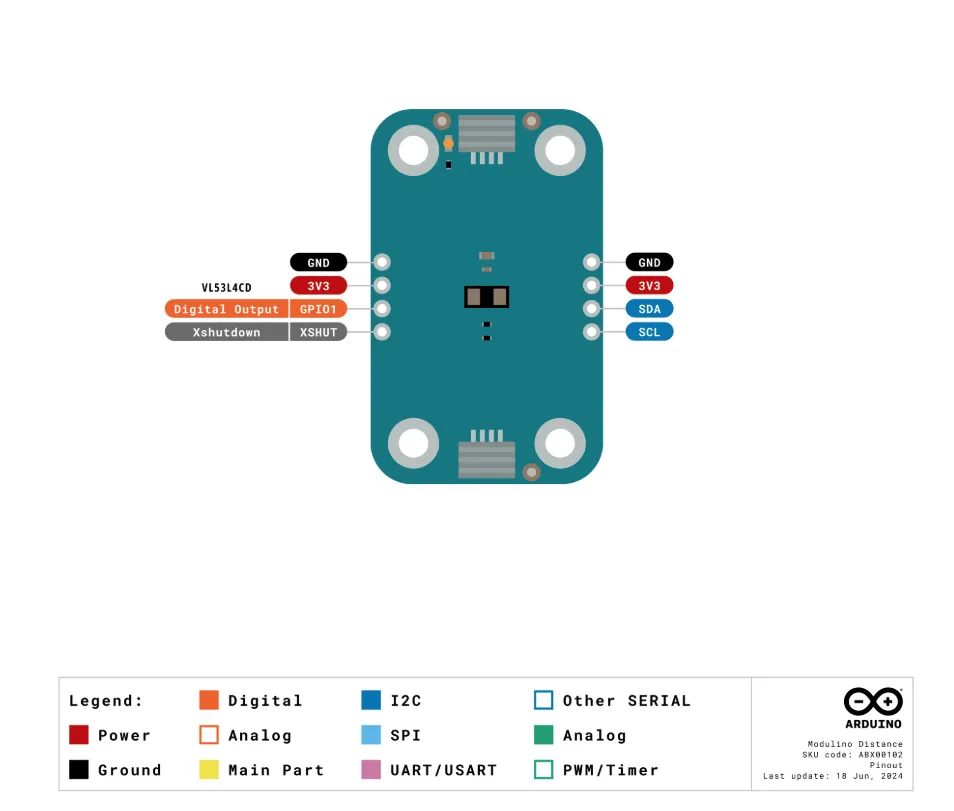
| 两个 Qwiic、1×4 I2C 焊盘 | GND、3.3 V、SDA、SCL,同一 I2C 总线 |
| 额外 1×4 焊盘 | GND、3V3、GPIO1、XSHUT |
| GPIO1 | 数据就绪或阈值事件中断输出 |
| XSHUT | 关闭及复位控制 |
GPIO1 与 XSHUT 均有 10 kΩ 上拉至 3.3 V。常规官方库读取先使用 Qwiic,无需额外接 GPIO1 或 XSHUT。不要将这些信号接到 5 V 输出。
I2C 地址
模块默认 7 位地址为 0x29。ST 器件资料中的 0x52 是另一种地址表示,使用 Wire 扫描或 7 位 API 时不能填入 0x52 代替 0x29。
同一总线上连接多块默认地址相同的模块时,需用独立 XSHUT 控制逐个初始化并由匹配驱动分配地址,或使用分别选通的 I2C 多路复用器。地址设置属于传感器运行配置,不把它当作 MCU 模块的永久固件改址。
已核对的 ModulinoDistance 初始化流程先探测 0x29,不能假设改址后仍能直接被其默认初始化流程识别。高级多模块方案需核对所用驱动,不能只修改扫描程序的地址。
光学窗口
传感器发射与接收窗口需无遮挡。安装时避免壳体、连接线或透明盖板直接干扰光路,不能遮挡其中一个窗口后仍把读数当作正常测距。
依据:Arduino_Modulino 距离模块源码(GitHub)。
快速开始
准备与连接
准备模块、Qwiic 线、具备 3.3 V I2C 接口的主控、USB 数据线和 Arduino IDE。主控没有 Qwiic 时,按引脚表连接 3.3 V、GND、SDA、SCL;5 V 逻辑需匹配的电平转换。
- 主控断电后连接模块,确认公共 GND。
- 为 Arduino IDE 安装主控实际型号的支持包。
- 在库管理器安装或更新官方 Arduino_Modulino 库(0.10.0,由 Arduino 官方服务器分发,不需要访问 GitHub)。
- 打开库中对应模块的示例。
- 选择主控型号与端口,编译并上传到主控。
- 按示例波特率打开串口监视器,检查输出。
示例验证
打开 Distance 示例。官方对象为 ModulinoDistance,按示例初始化后先检查 available(),再通过 get() 获取毫米单位的距离。不要把初始化成功当作当前每次测量都有效。
用平整目标对准传感器,缓慢改变距离,观察读数变化。先在稳定光照下验证,再测试实际安装位置。程序应处理无有效距离的情况,不把无效读数转换成 0 mm 或沿用旧值触发控制。
故障检查
| 现象 | 检查方法 |
|---|---|
| 扫描不到设备 | 核对 3.3 V、GND、总线选择和 SDA/SCL |
| 初始化失败 | 更新官方库,核对地址、硬件版本和地址冲突 |
| 加入多个模块后异常 | 检查地址唯一性、电源余量、线长和总线上拉 |
| 串口无输出 | 核对主控端口、波特率和示例是否运行 |
测距使用说明
测量条件
目标材质、反射率、目标大小、角度和环境光会影响可用距离及稳定性。先用覆盖视场的平整目标验证,再测试黑色、透明或倾斜表面。不能将标称 1200 mm 作为所有目标下的保证距离。
传感器测量视场内的光学返回结果,不是扫描摄像头。视场内同时出现近处边框与远处目标时,应检查壳体或支架是否产生干扰。
有效性与阈值
先确认本次距离有效,再进行阈值比较。对接近触发设置进入和退出阈值,避免目标在边界附近移动时反复触发。记录时间戳,以区分新数据、旧数据和通信失败。
官方库通过测量状态决定结果有效性。异常时先检查遮挡、目标条件、环境光和通信,不直接判定硬件损坏。
盖板与校准
增加透明盖板或更改光学结构后,需参考器件资料评估串扰与校准。盖板透明不等于对 940 nm 红外测距没有影响,不照搬裸板结果作为装壳后的精度结论。
多模块与复位
多个同地址节点上电后需先隔离,再逐个初始化;复位或断电后重新确认地址配置。使用 Hub 时,同地址节点应放在不同通道,并分开选通。
激光使用限制
官方手册说明产品按 Class 1 激光限值设计。保留原有发射与驱动结构,不通过任何方式提高激光输出,不增加用于聚焦光束的光学器件。超出手册规定的调节或操作可能产生危险辐射暴露。
相关资料
1. 硬件资料
2. 技术手册
3. 软件工具
4. 其他资料
- Modulino Distance 官方详情
- Modulino Distance 官方资料中心
- Modulino Distance 入门教程
- Arduino_Modulino 官方库说明
- Arduino_Modulino 0.10.0 库包
技术支持
周一-周五(9:30-6:30)周六(9:30-5:30)
手机:13434470212
邮箱:services04@spotpear.cn
QQ:202004841