
- 首页
- >
- 文章中心
- >
- 适用于Arduino
- >
- 扩展板
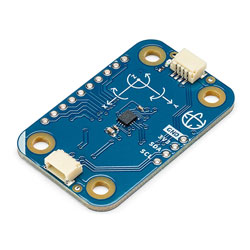
Modulino Movement 使用教程
产品特点
- 六轴运动检测:集成三轴加速度计与三轴陀螺仪,可同时采集线性加速度及角速度。
- 多档加速度量程:支持 ±2、±4、±8、±16 g,按动作幅度选择配置。
- 角速度测量:最高支持 ±2000 °/s,可用于旋转和姿态变化检测。
- LSM6DSOXTR 传感器:提供六轴 IMU 数据,可用于运动感知、振动观察及动作识别应用。
- 低功耗模式:传感器支持低功耗加速度检测模式,需使用相应驱动配置。
- 双 Qwiic 接口:通过 3.3 V I2C 连接主控,并可与其他 Modulino 节点连接。
- Arduino 库支持:支持 Arduino_Modulino 库,提供 Movement 示例读取运动数据。
产品参数
| 项目 | 参数 |
|---|---|
| 传感器 | LSM6DSOXTR |
| 传感器类型 | 六轴惯性测量单元(IMU) |
| 加速度计 | 三轴(X、Y、Z) |
| 陀螺仪 | 三轴(X、Y、Z) |
| 加速度满量程 | ±2、±4、±8、±16 g |
| 角速度满量程 | ±125、±250、±500、±1000、±2000 °/s |
| 工作电压 | 3.3 V |
| 典型工作电流 | 0.55 mA |
| 通信接口 | 默认 I2C;扩展焊盘支持选用 SPI |
| 连接接口 | 2 个 Qwiic 接口、1×4 I2C 焊盘、1×10 扩展焊盘 |
| 默认 7 位地址 | 0x6A,可由硬件配置选择 0x6B |
| 加速度灵敏度 | 0.061~0.488 mg/LSB,随量程变化 |
| 角速度灵敏度 | 4.375~70 mdps/LSB,随量程变化 |
| 工作温度 | -40~85°C |
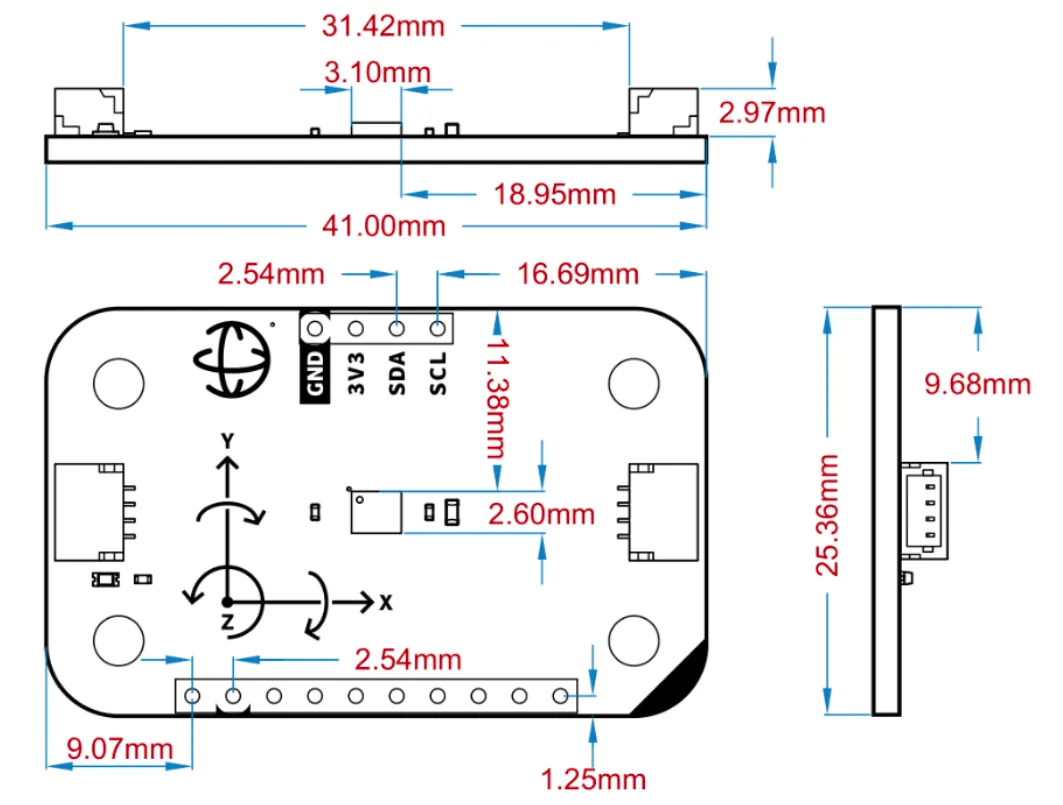
| 板体尺寸 | 41 × 25.36 mm |
| 板厚与安装孔 | 1.6 ± 0.2 mm;4 个直径 3.2 mm 孔,孔距 32 × 16 mm |
器件依据:LSM6DSOX 数据手册。该模块没有磁力计,不能直接提供相对地磁北的航向。
参数依据:Modulino Movement 数据手册。
产品尺寸
硬件接口
引脚定义
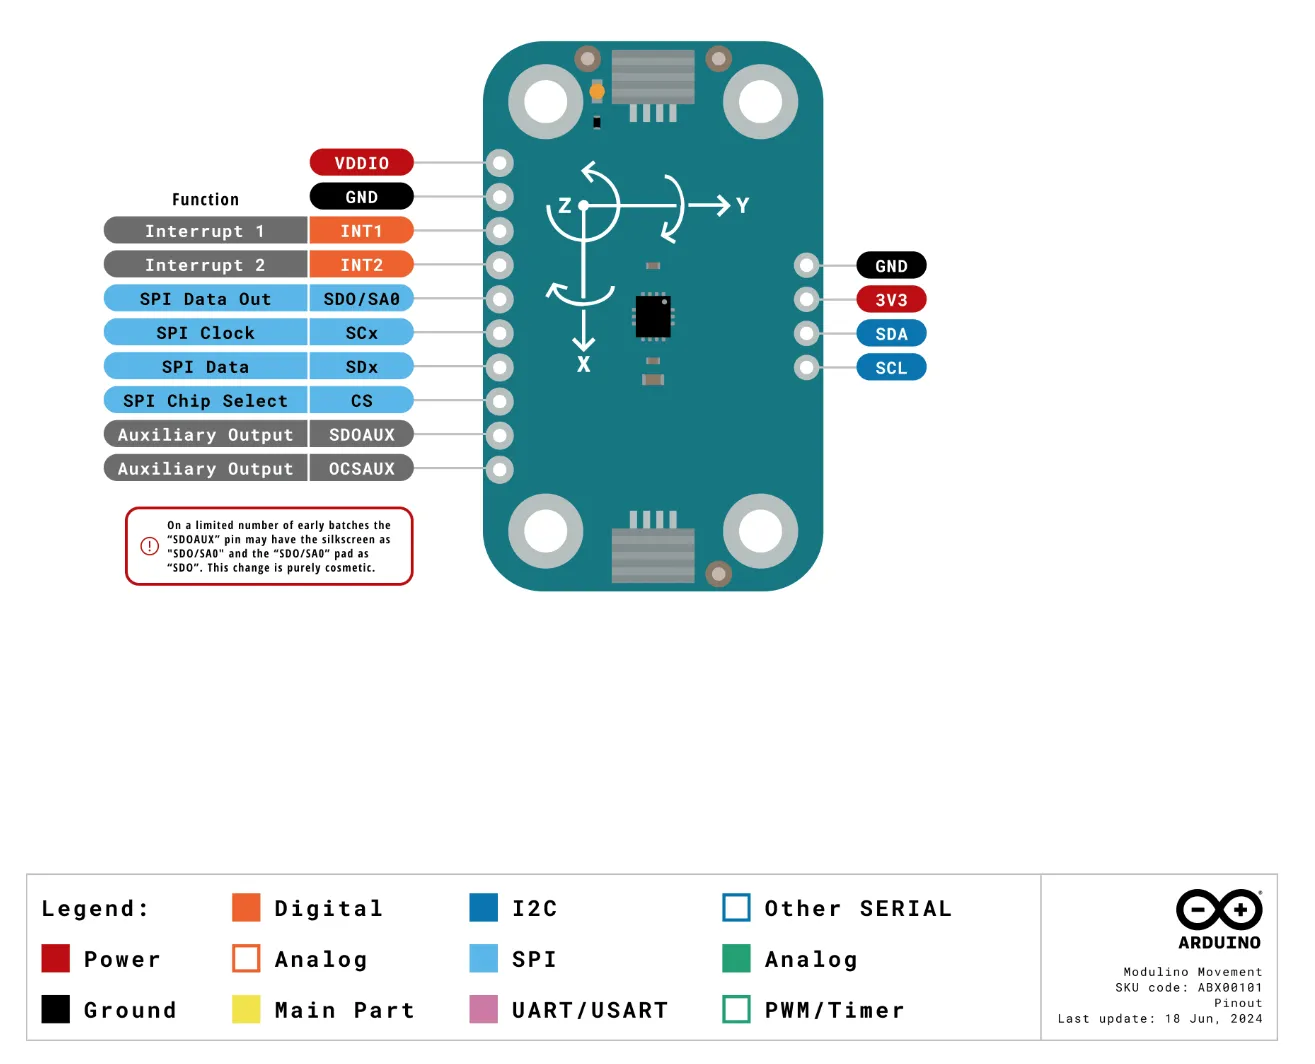
| 接口或信号 | 用途 |
|---|---|
| 两个 Qwiic、1×4 焊盘 | GND、3.3 V、SDA、SCL,共用 I2C 总线 |
| VDDIO、GND | 扩展 I/O 电源及地 |
| INT1、INT2 | 中断信号 |
| SDO/SA0 | SPI 数据输出 / I2C 地址选择 |
| SCx、SDx | 扩展串行接口信号 |
| CS | SPI 片选与接口模式相关信号 |
| SDOAUX、OCSAUX | 辅助接口信号,名称按模块图示 |
少量早期批次的 SDOAUX 焊盘丝印可能写成 SDO/SA0,实际 SDO/SA0 焊盘可能写成 SDO。官方引脚图说明此差异仅为丝印,接线时按图中位置确认。
1×10 焊盘位置按引脚图核对。正常入门使用 I2C,不把芯片支持 SPI、I3C 理解为官方库已为所有焊盘提供相同功能。
地址与跳线
默认 I2C 地址为 0x6A,硬件配置可选 0x6B。修改前核对所用板卡原理图和 SA0 连接,不凭其他 Modulino 产品的改址方法操作。
模块手册还列出 0x7E;它不是可直接替换 0x6A 的常规 I2C 目标地址。正常使用按 0x6A/0x6B 扫描及初始化,不将该条目当作另一块已发现设备。
VDDIO 与高级接口
模块提供可切断的 VDDIO 跳线,用于将 I/O 供电与 3.3 V 隔离。默认使用保留跳线,供电和逻辑均为 3.3 V。切断后需按照器件手册重新设计供电、电平和接口,不直接连接 5 V,也不让电源轨悬空。
扩展接口改线涉及器件引脚复用,先核对引脚图和原理图;不要把辅助接口直接当作主控的通用 SPI 接口。
快速开始
准备与连接
准备模块、Qwiic 线、具备 3.3 V I2C 接口的主控、USB 数据线和 Arduino IDE。主控没有 Qwiic 时,按引脚表连接 3.3 V、GND、SDA、SCL;5 V 逻辑需匹配的电平转换。
- 主控断电后连接模块,确认公共 GND。
- 为 Arduino IDE 安装主控实际型号的支持包。
- 在库管理器安装或更新官方 Arduino_Modulino 库(0.10.0,由 Arduino 官方服务器分发,不需要访问 GitHub)。
- 打开库中对应模块的示例。
- 选择主控型号与端口,编译并上传到主控。
- 按示例波特率打开串口监视器,检查输出。
示例验证
打开 Movement 示例。官方类为 ModulinoMovement,先判断数据可用并调用 update() 更新,再读取 X/Y/Z 加速度及三轴陀螺仪数据。
把模块固定在平面,观察静止读数;缓慢改变朝向,检查重力分量在各轴之间的变化;再轻缓旋转模块,观察角速度变化。
getRoll()、getPitch()、getYaw() 在已核对的官方库中返回陀螺仪三轴角速度,单位为 °/s,不能仅根据函数名当作角度。getX()、getY()、getZ() 返回以 g 表示的加速度。
源码依据:Arduino_Modulino 运动模块实现(GitHub)。
故障检查
| 现象 | 检查方法 |
|---|---|
| 扫描不到设备 | 核对 3.3 V、GND、总线选择和 SDA/SCL |
| 初始化失败 | 更新官方库,核对地址、硬件版本和地址冲突 |
| 加入多个模块后异常 | 检查地址唯一性、电源余量、线长和总线上拉 |
| 串口无输出 | 核对主控端口、波特率和示例是否运行 |
运动测量说明
坐标与静止状态
坐标方向以板上丝印和引脚图为准。记录模块相对设备的安装方向,再把传感器坐标转换为应用坐标,避免仅凭屏幕左右判断轴方向。
静止时加速度计仍测得重力分量,因此三个轴不应全部强制校零。陀螺仪静止时可能有零偏,先在稳定安装条件下观察,再按应用需要校准。
角速度与姿态
角速度描述旋转快慢,角度描述朝向变化。对角速度积分需要准确时间间隔,并会累计零偏误差;姿态估计需要额外算法。该六轴模块没有磁力计,不能将积分结果当作长期无漂移的绝对航向。
官方对象中的 Roll/Pitch/Yaw 命名不改变底层物理量。绘图、记录和控制界面应标注实际单位,避免把 °/s 标成 °。
量程与采样
选择量程时同时考虑最大动作幅度和所需灵敏度。量程较小时强冲击可能饱和,量程较大时每个原始码对应的变化较大。是否可调需核对所用库,不编造 Modulino 类的配置函数。
振动分析还需考虑采样率、带宽和时间戳。串口输出或界面刷新频率不等于传感器实际采样率,不能直接根据慢速打印结果判断高频振动。
安装与事件判断
固定 PCB,避免松动线缆和支架引入额外振动。先验证静止和已知方向的运动,再设置动作阈值、持续时间及恢复条件。
器件提供计步、状态机等能力,但应用需对应驱动和配置;安装 Modulino 基础示例不表示这些功能已经启用。
相关资料
1. 硬件资料
2. 技术手册
3. 软件工具
4. 其他资料
- Modulino Movement 官方详情
- Modulino Movement 官方资料中心
- Modulino Movement 入门教程
- Arduino_Modulino 官方库说明
- Arduino_Modulino 0.10.0 库包
通过 Arduino IDE 安装官方库后,从示例菜单打开对应程序,无需另行下载程序包。
技术支持
周一-周五(9:30-6:30)周六(9:30-5:30)
手机:13434470212
邮箱:services04@spotpear.cn
QQ:202004841