
- 首页
- >
- 文章中心
- >
- 树莓派教程
- >
- 树莓派显示屏
- >
- 树莓派DSI/MIPI显示屏
RPI-HMI-7B-ACCE 使用教程
产品特性
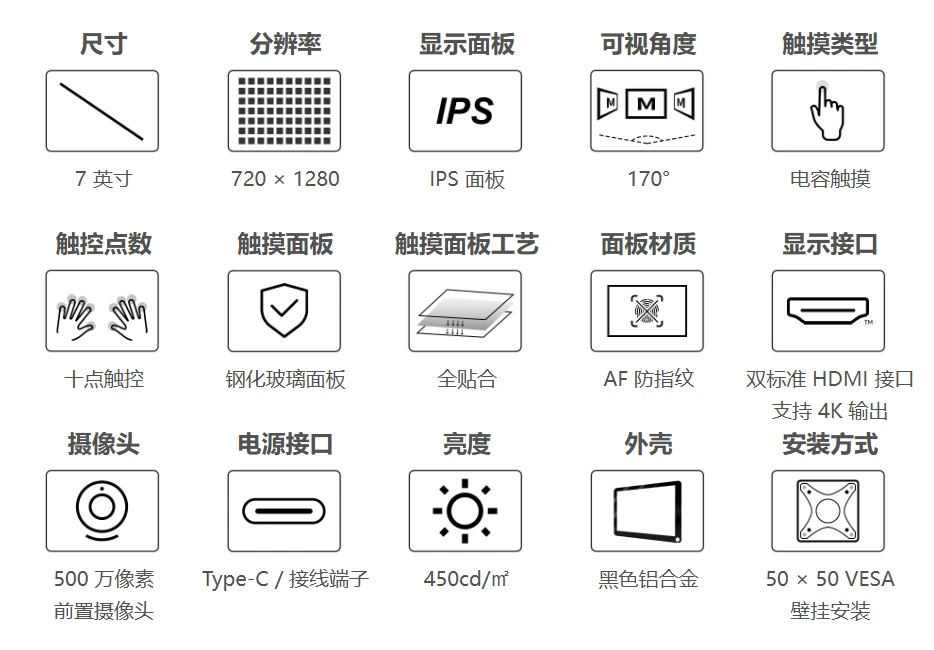
- 7 英寸 DSI 触控屏,支持 10 点电容触摸
- 采用 IPS 显示面板,硬件分辨率为 720 × 1280,刷新率可达 60Hz
- 配备 500 万像素前置摄像头,满足图像采集及视频应用需求
- 采用全贴合工艺,有效减少光反射,提升画面清晰度
- 配备 6H 硬度钢化玻璃触摸盖板,具有良好的耐磨性
- 采用 AF 防指纹工艺,减少指纹残留,易于清洁
- 支持 Raspberry Pi 5 / Raspberry Pi 4 一体式安装
- 通过 Raspberry Pi DSI 接口直接驱动 LCD,无需额外 HDMI 转接
- 支持 Raspberry Pi OS Trixie 系统,免驱使用
- 支持通过软件调节背光亮度
- 搭配 Raspberry Pi 5 使用时,支持双路 4K@60Hz HDMI 视频输出
- 采用铝合金 CNC + 钣金机壳,无风扇散热设计
- 支持嵌入式安装及 VESA 标准支架安装
参数介绍
| 参数 | 描述 |
|---|---|
| CPU | Broadcom BCM2712、四核 Cortex-A76 (ARM v8) 64 位 SoC,主频 2.4GHz |
| GPU | OpenGL ES 3.1 & Vulkan 1.0 |
| USB | 2 个 USB 2.0 端口,双层 A 型连接器,每个通道最高支持 480Mbps;2 个 USB 3.0 端口,双层 A 型连接器,每个通道最高支持 5Gbps |
| ETH | 千兆以太网 |
| Wi-Fi | 双频 802.11ac Wi-Fi |
| BLE | 蓝牙 5.0/低功耗蓝牙 (BLE) |
| HDMI | 2 个 标准 HDMI 端口,支持 4K 60Hz |
| 尺寸 | 7.0" |
| 分辨率 | 720 x 1280 |
| 刷新率 | 60Hz |
| 可视角度 | 170° |
| 最大亮度 | 450cd/m² |
| 色域 | 70%NTSC |
| 背光调节 | 软件调光 |
电气规格
| 参数 | 最小值 | 标准值 | 最大值 | 单位 | 注意事项 |
|---|---|---|---|---|---|
| 输入电压 | 4.75 | 5.00 | 5.25 | V | 1 |
| 输入电流 | 3 | 5 | TBD | A | 2 |
| 工作温度 | 0 | 25 | 60 | °C | 3 |
| 存储温度 | -10 | 25 | 70 | °C | 3 |
- 输入电压超过最大值或操作不当可能会对设备造成永久性损坏。
- 输入电流需 ≥ 3 A,否则将导致启动失败或显示异常,长时间处于异常状态可能会对设备造成永久性损坏。
- 请勿将显示屏长期置于高温高湿的存储环境。显示屏需在极限值范围内工作,否则可能损坏显示屏。
接口简介
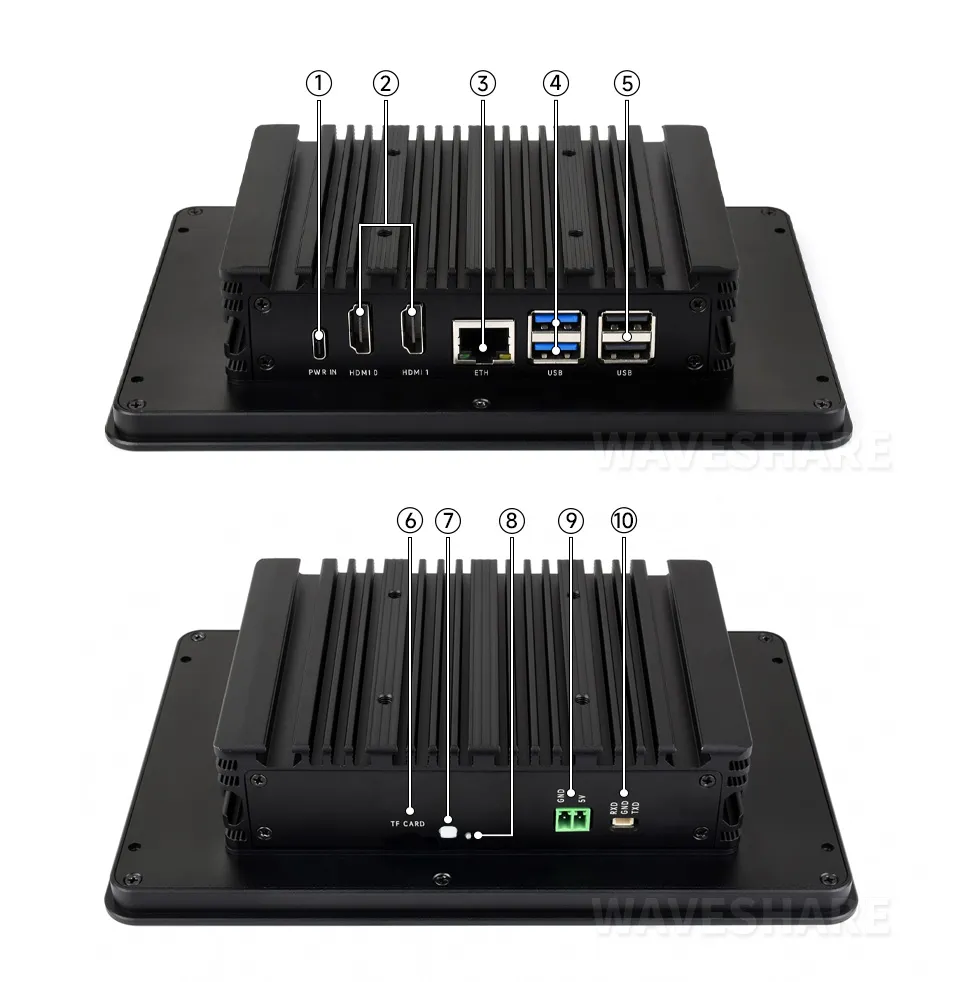
| 编号 | 接口及部件 | 编号 | 接口及部件 |
|---|---|---|---|
| ① | 5 V Type-C 电源接口 | ⑥ | TF 卡槽 |
| ② | 标准 HDMI 接口 × 2 | ⑦ | 电源按键 |
| ③ | 千兆网口 | ⑧ | 电源指示灯 |
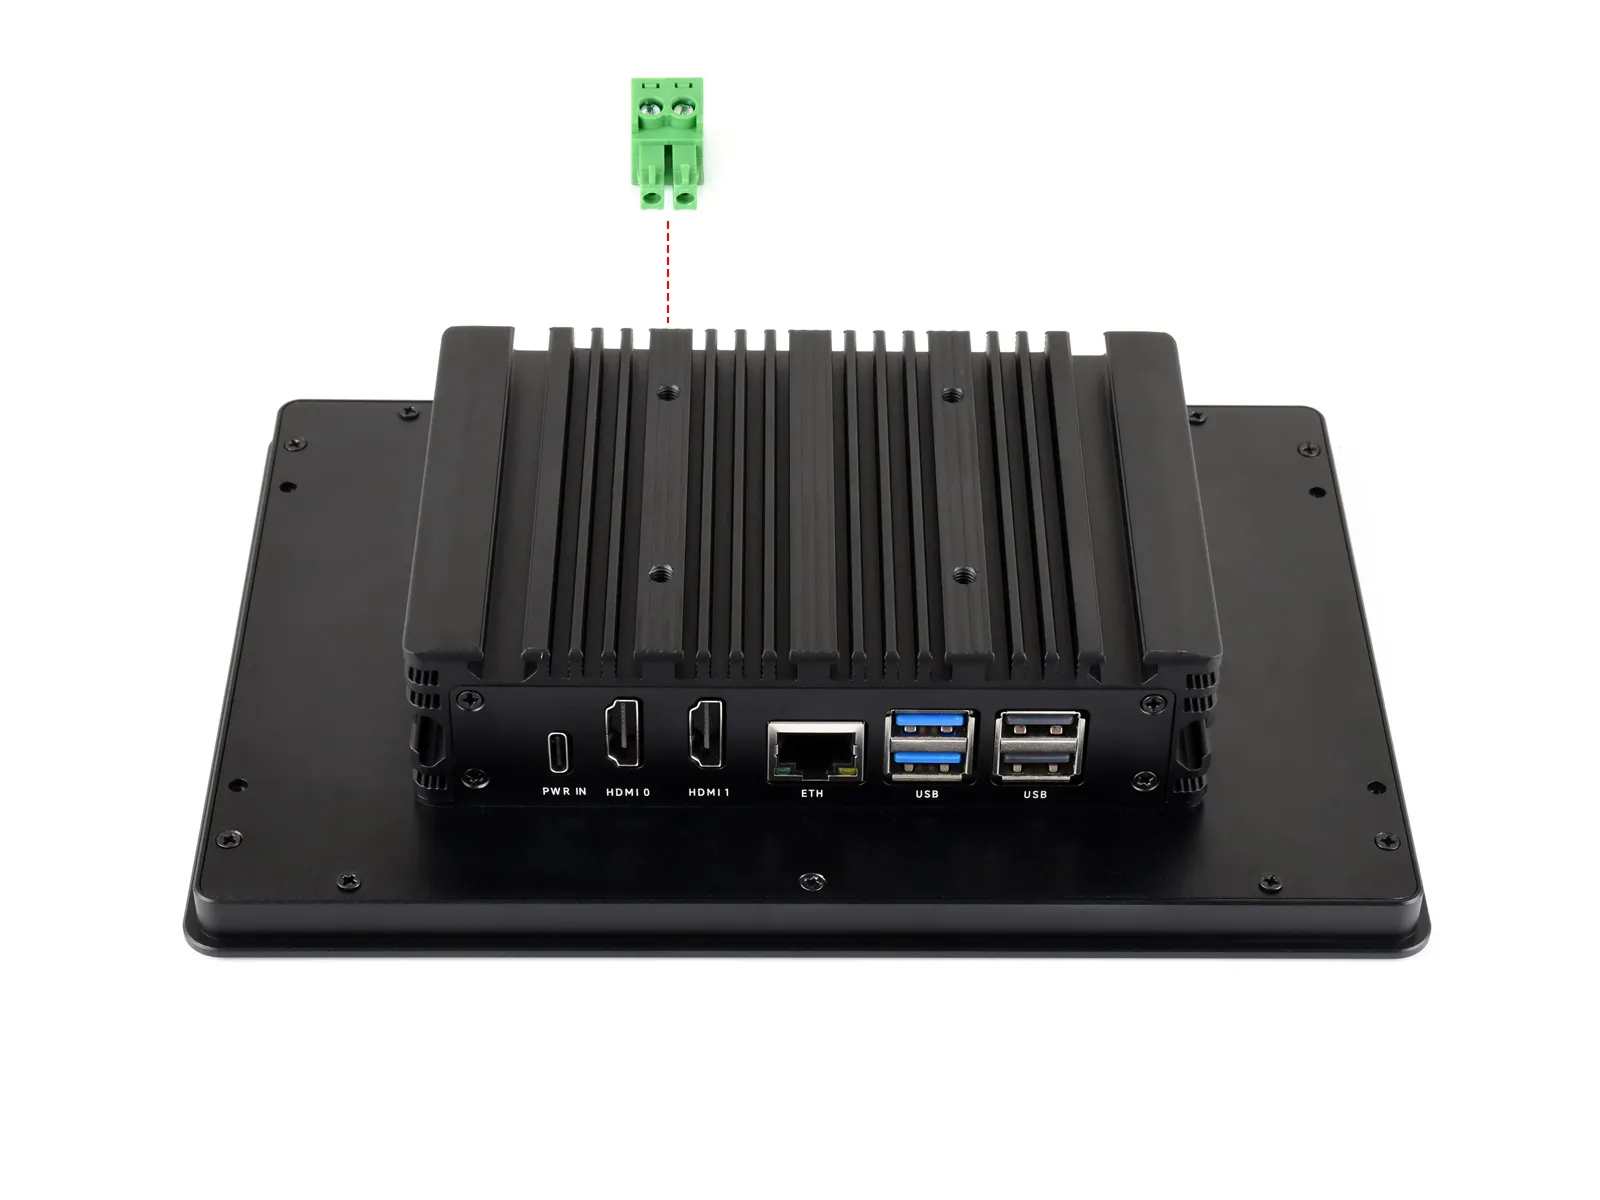
| ④ | USB 3.0 接口 × 2 | ⑨ | 5 V 电源接线端子(3.81 mm 间距) |
| ⑤ | USB 2.0 接口 × 2 | ⑩ | SH1.0 3PIN 调试串口 |
接口功能与所安装的树莓派主板有关。
供电与安装
可通过 5V Type-C 接口或接线端子供电。使用接线端子时,按外壳上的 5V 和 GND 标识连接。
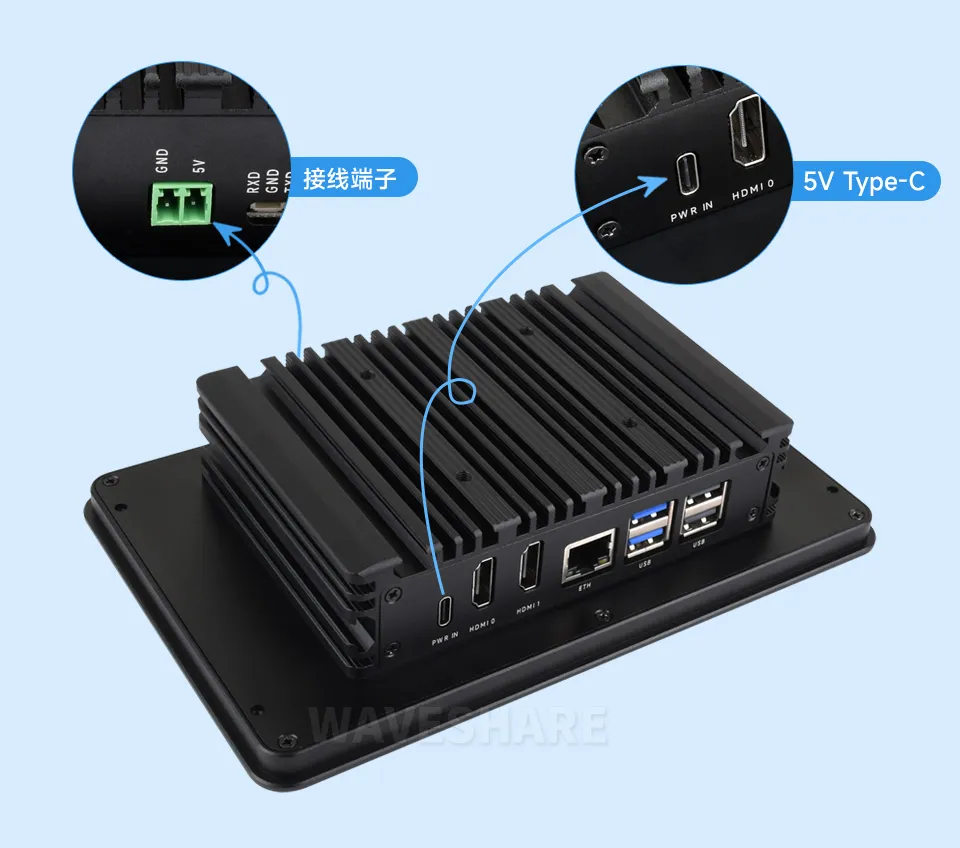
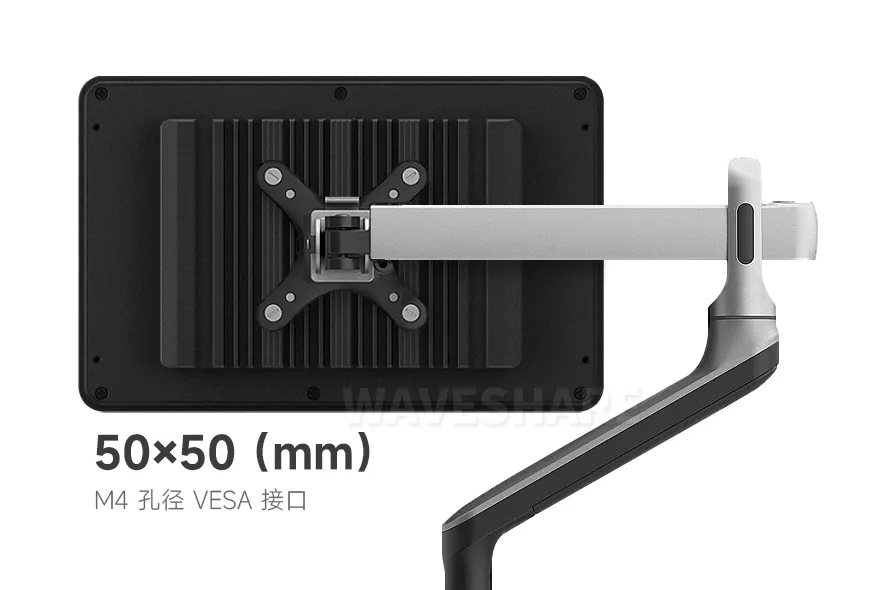
支持 50 × 50 mm VESA 安装,安装孔为 M4。
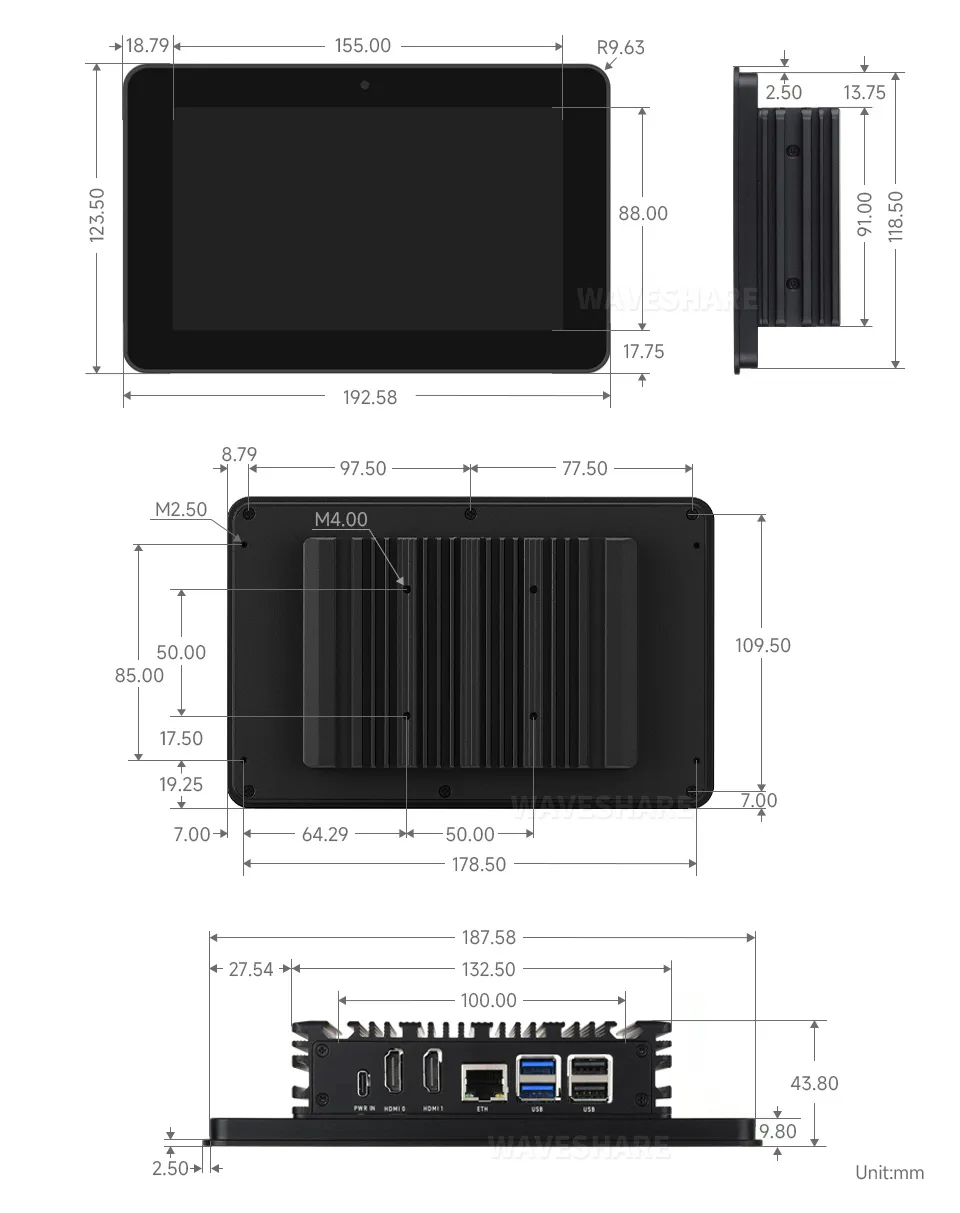
产品尺寸
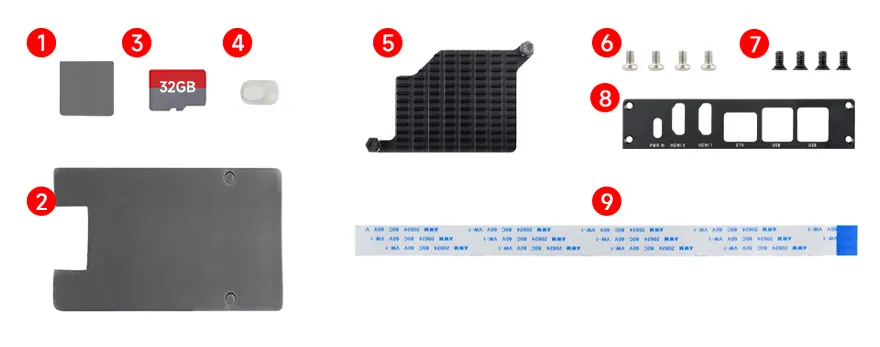
RPI-HMI-7B-ACCE 硬件组装
硬件组装
以下以 Raspberry Pi 5 为例,组装和连接排线前,请断开电源。不要在通电时插拔 DSI 或 CSI 排线。
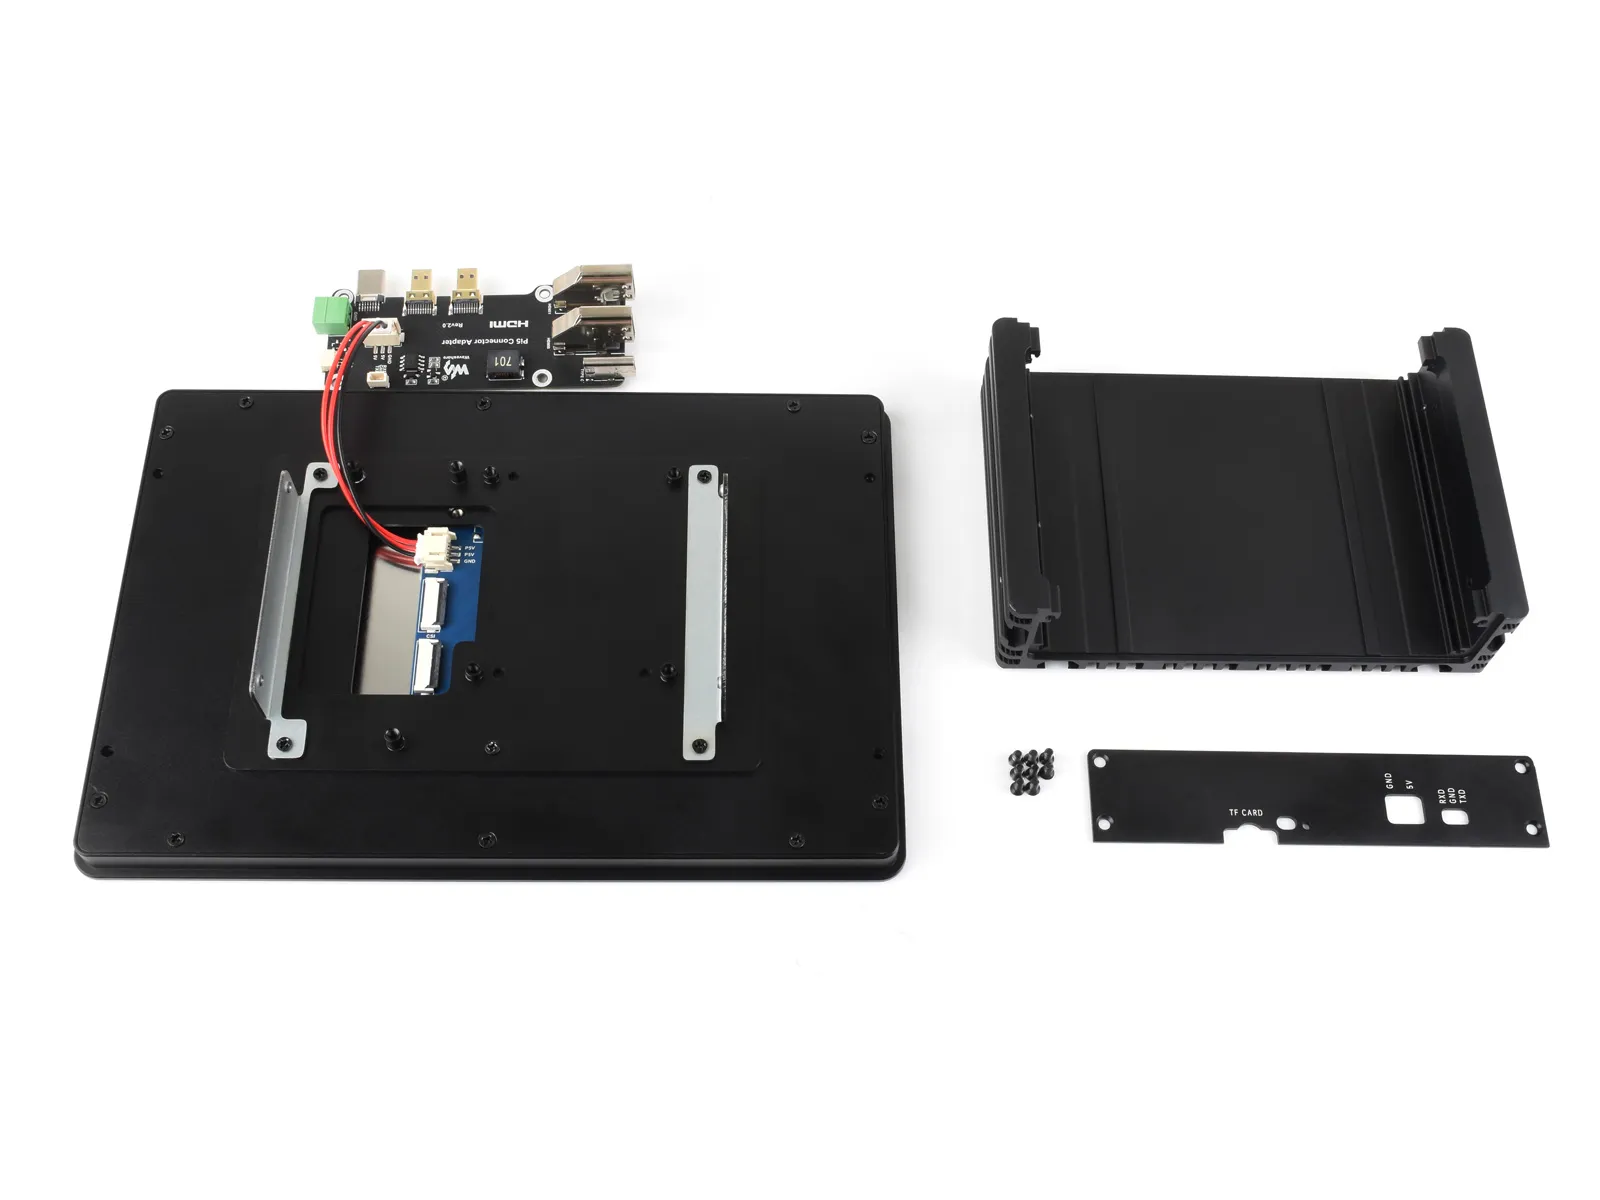
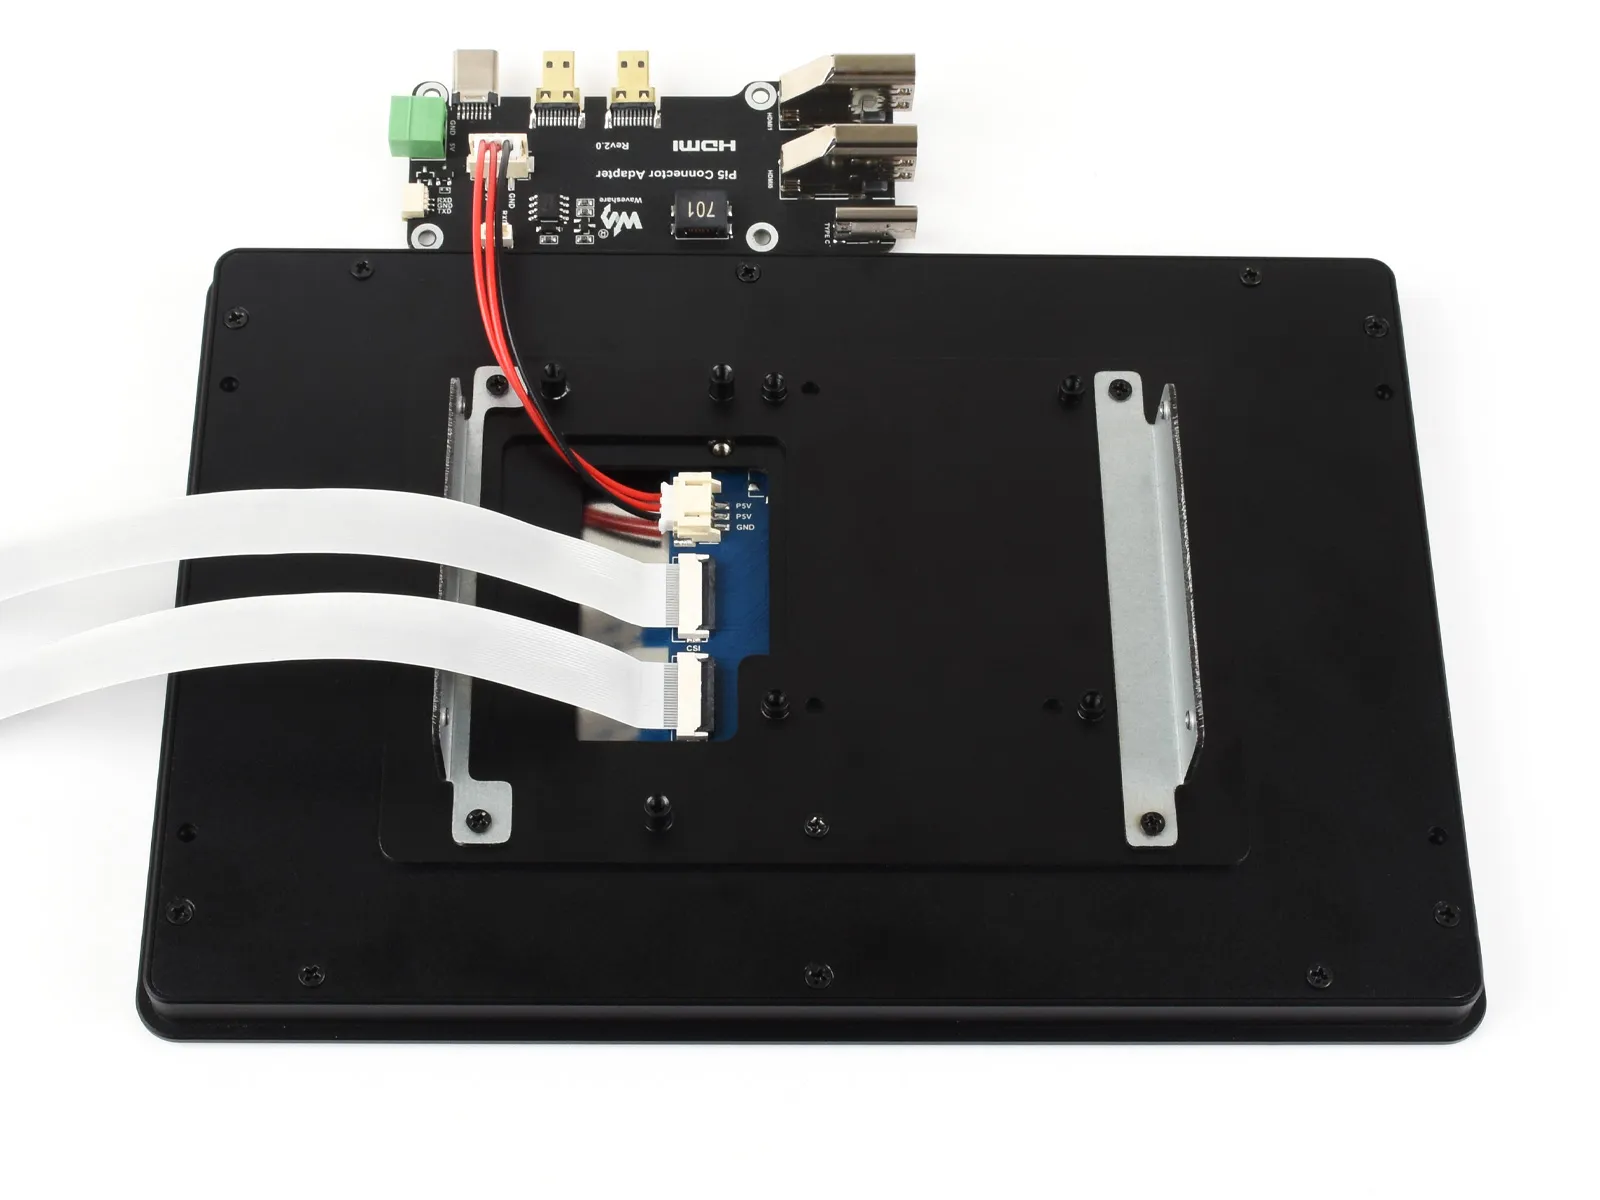
拆下后盖和盖板,准备屏幕、转接板及螺丝。
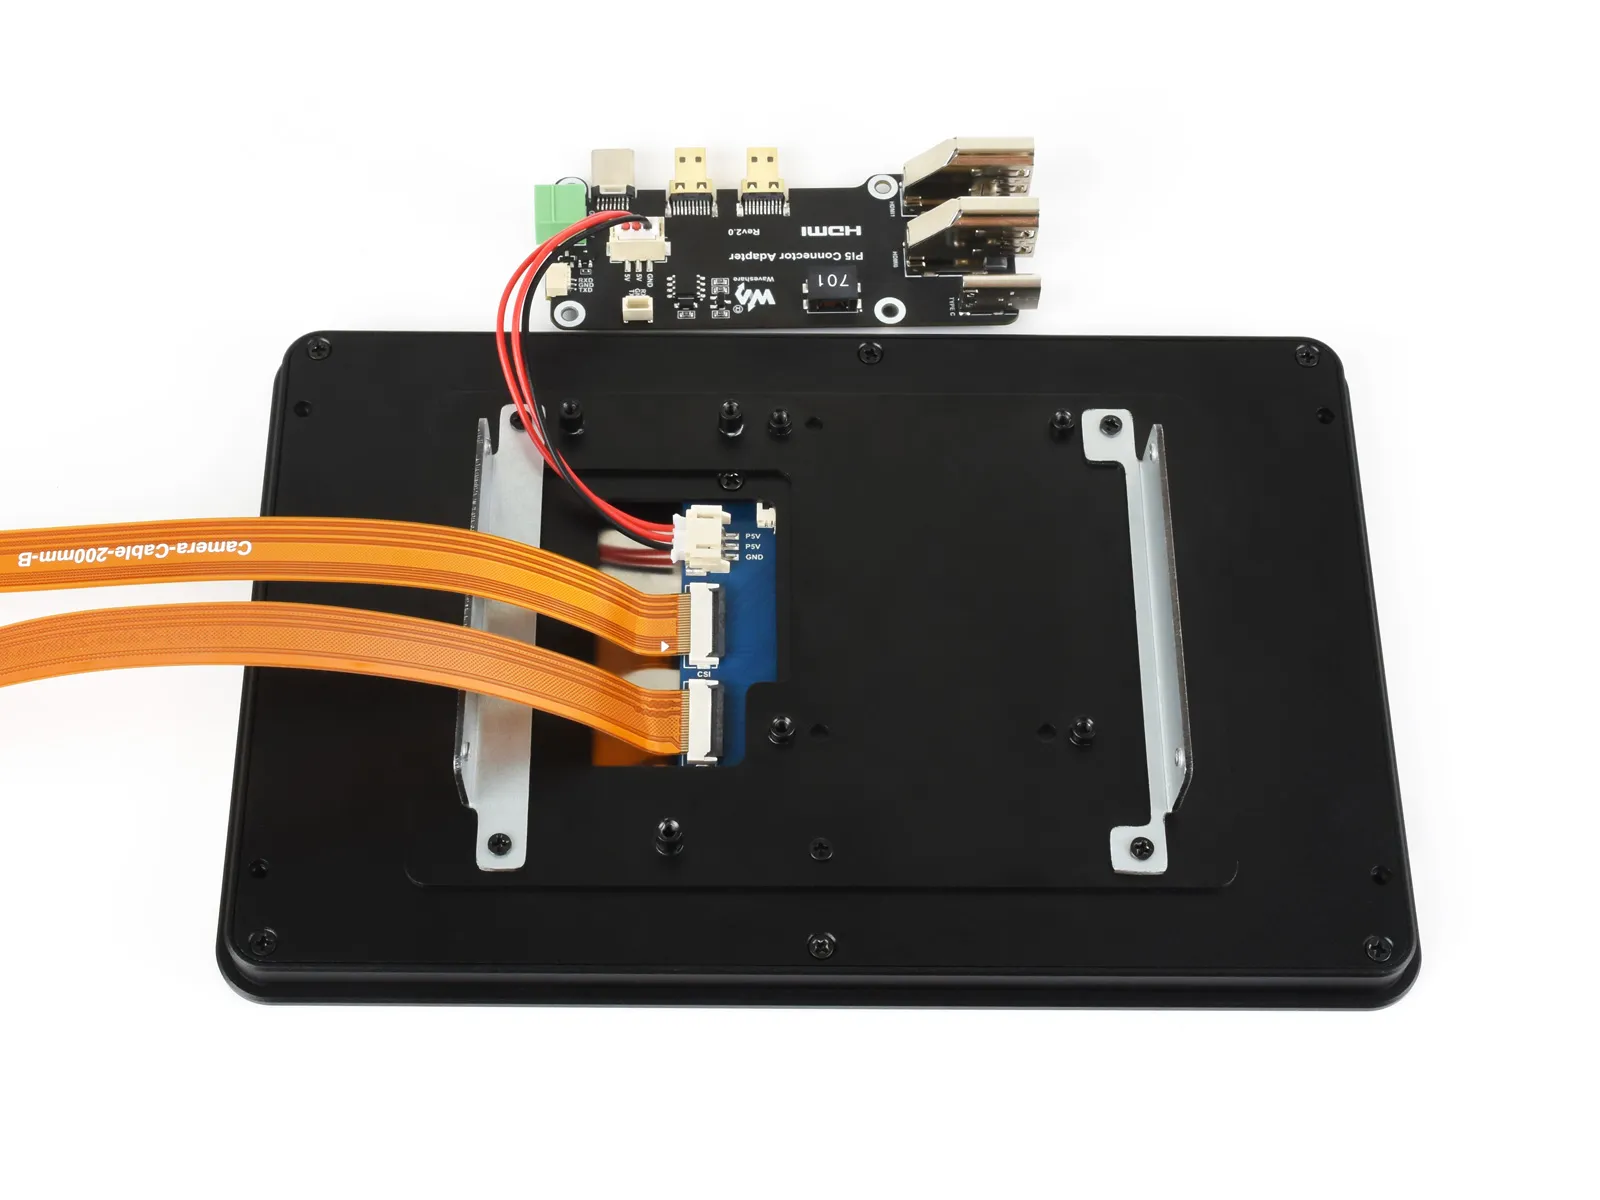
将 DSI 和 CSI 排线连接到屏幕背面的对应接口,金手指朝上。
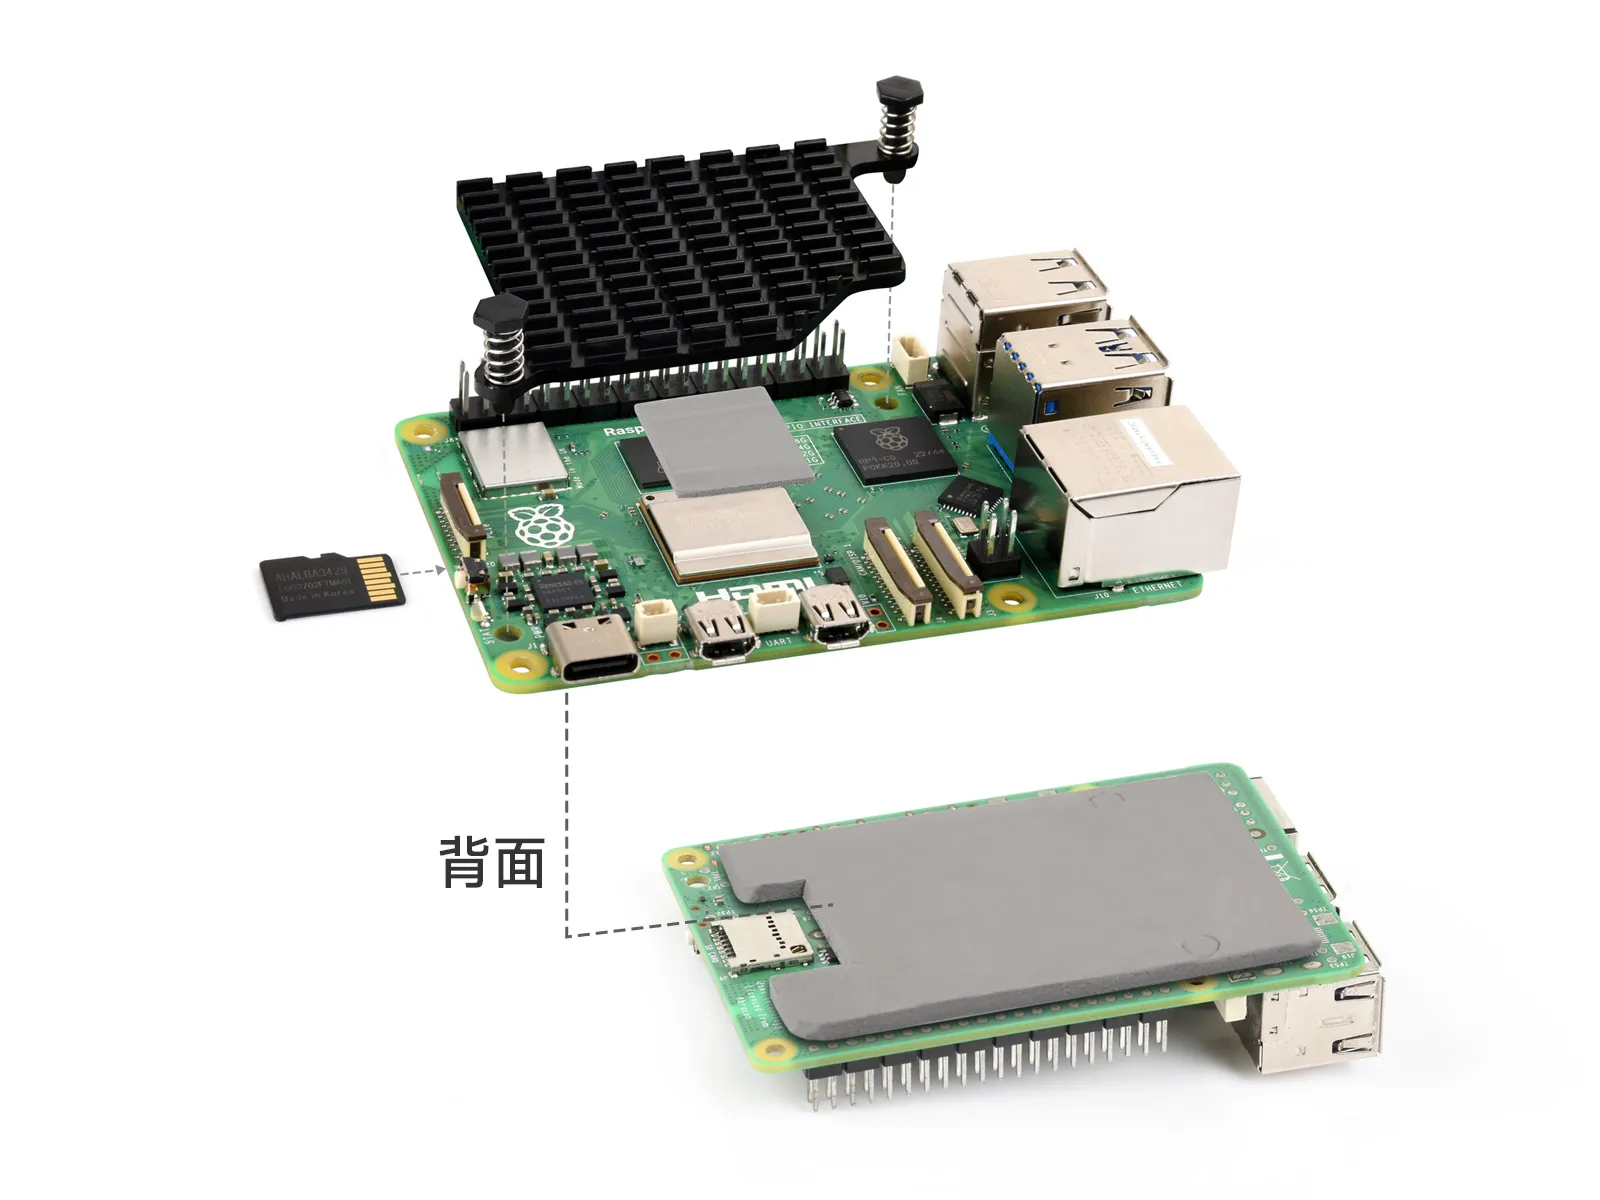
在 Raspberry Pi 5 正反面安装导热垫和散热器。
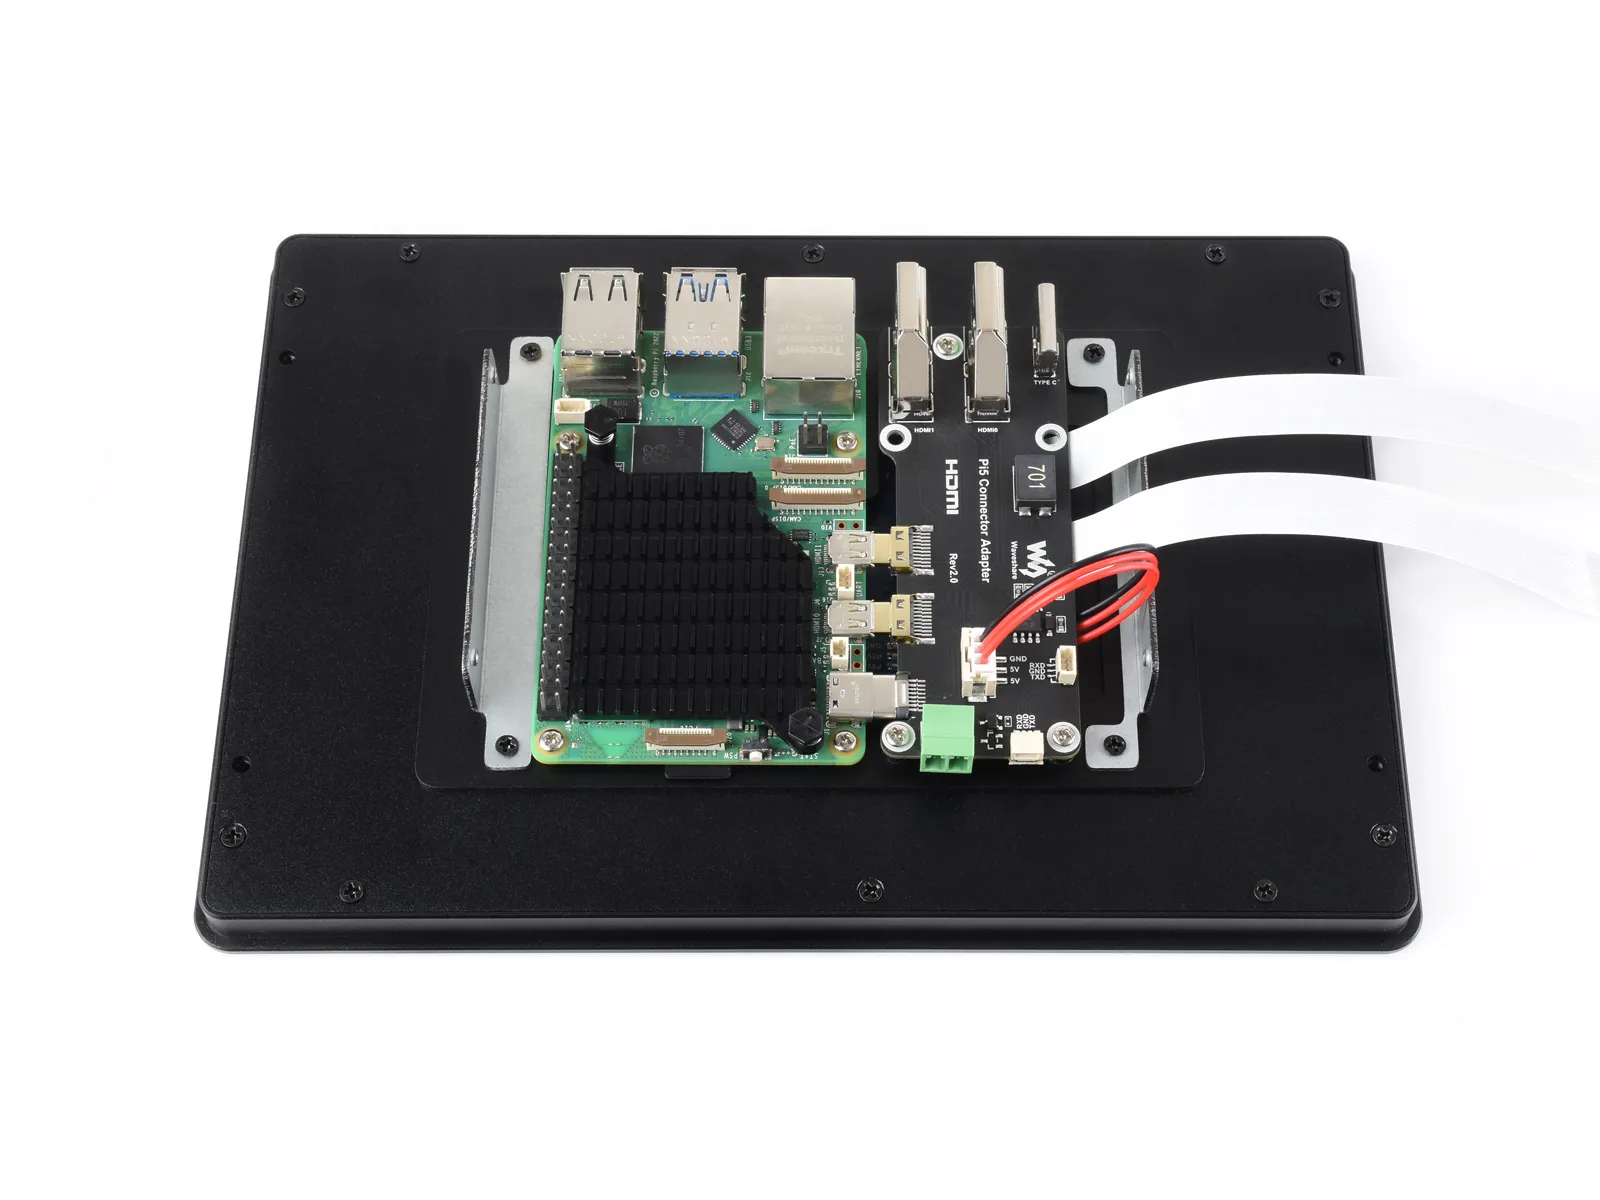
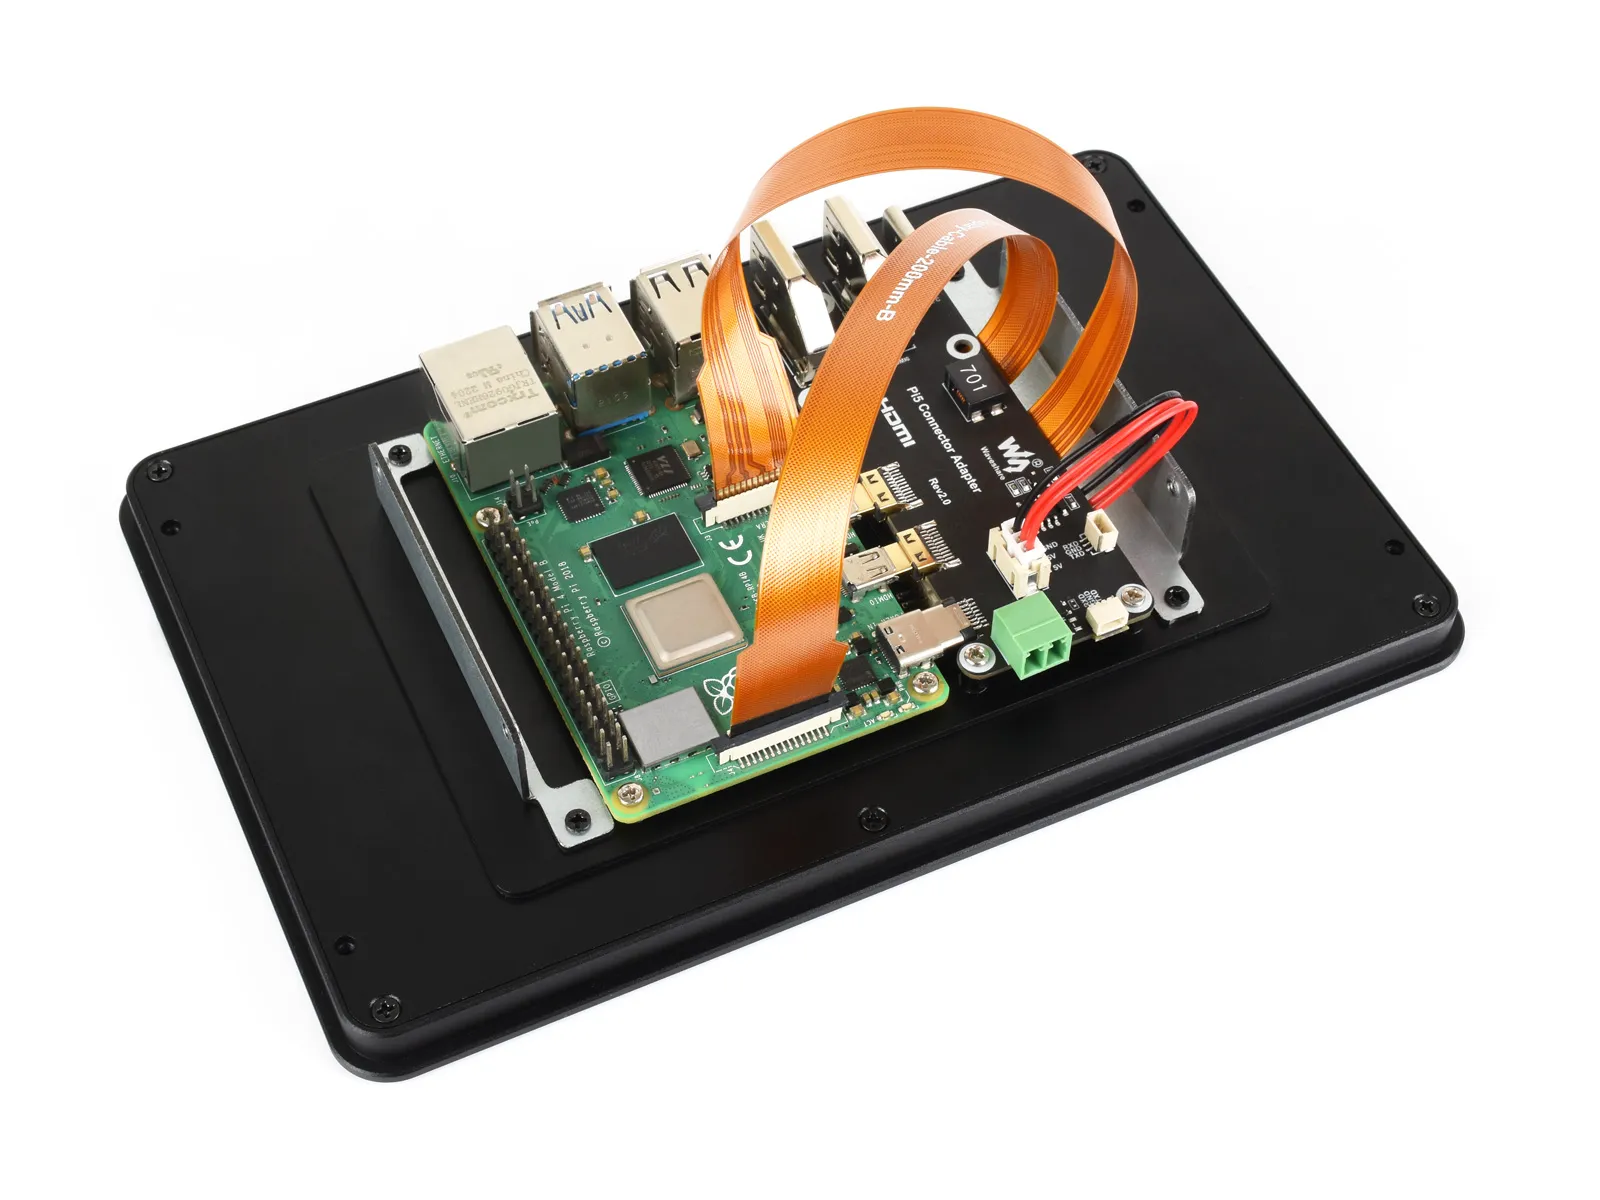
将 Raspberry Pi 与转接板连接并固定到屏幕背面的支架。
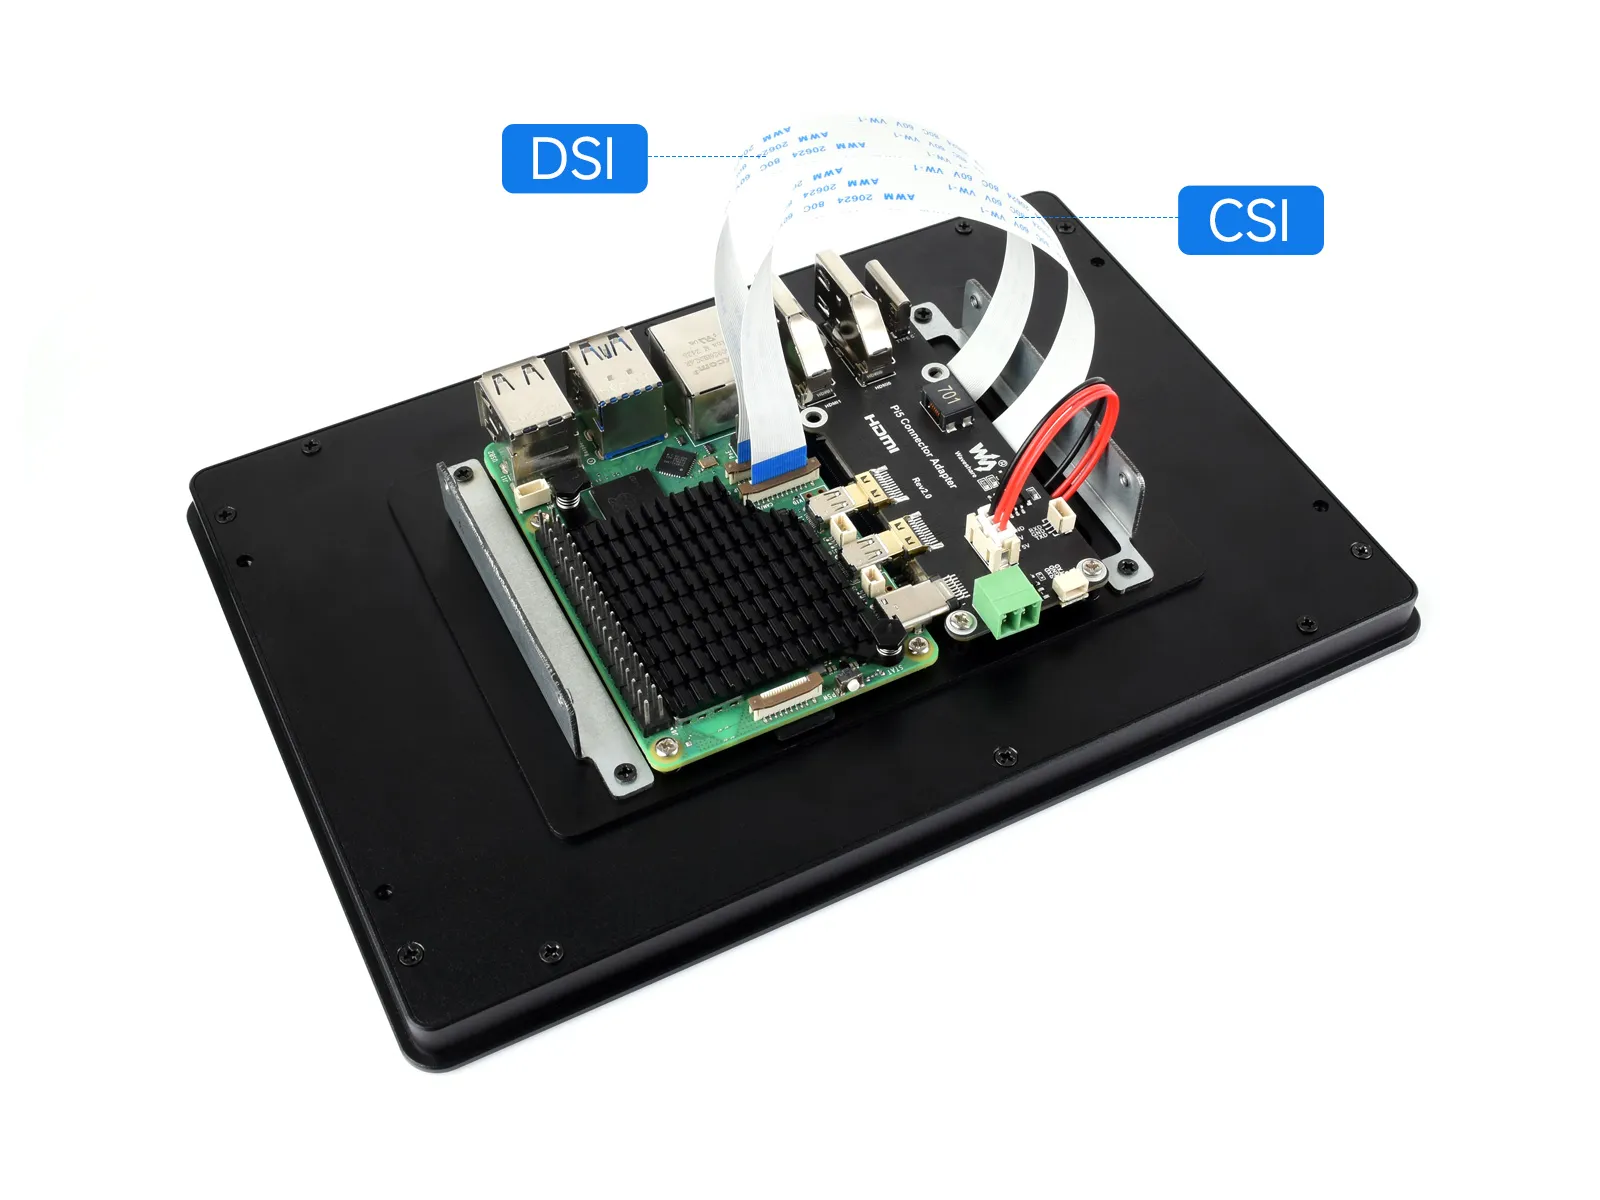
将 DSI 排线连接至 Raspberry Pi 5 的 CAM/DISP 0,CSI 排线连接至 CAM/DISP 1。按图中方向插入排线并锁紧卡扣。
 提示
使用 Raspberry Pi 4 时,参考下图将 DSI 显示屏排线和 CSI 摄像头排线分别连接至 DISPLAY 和 CAMERA 接口,金手指朝上。DSI排线和CSI排线不是同一条,请注意区分。
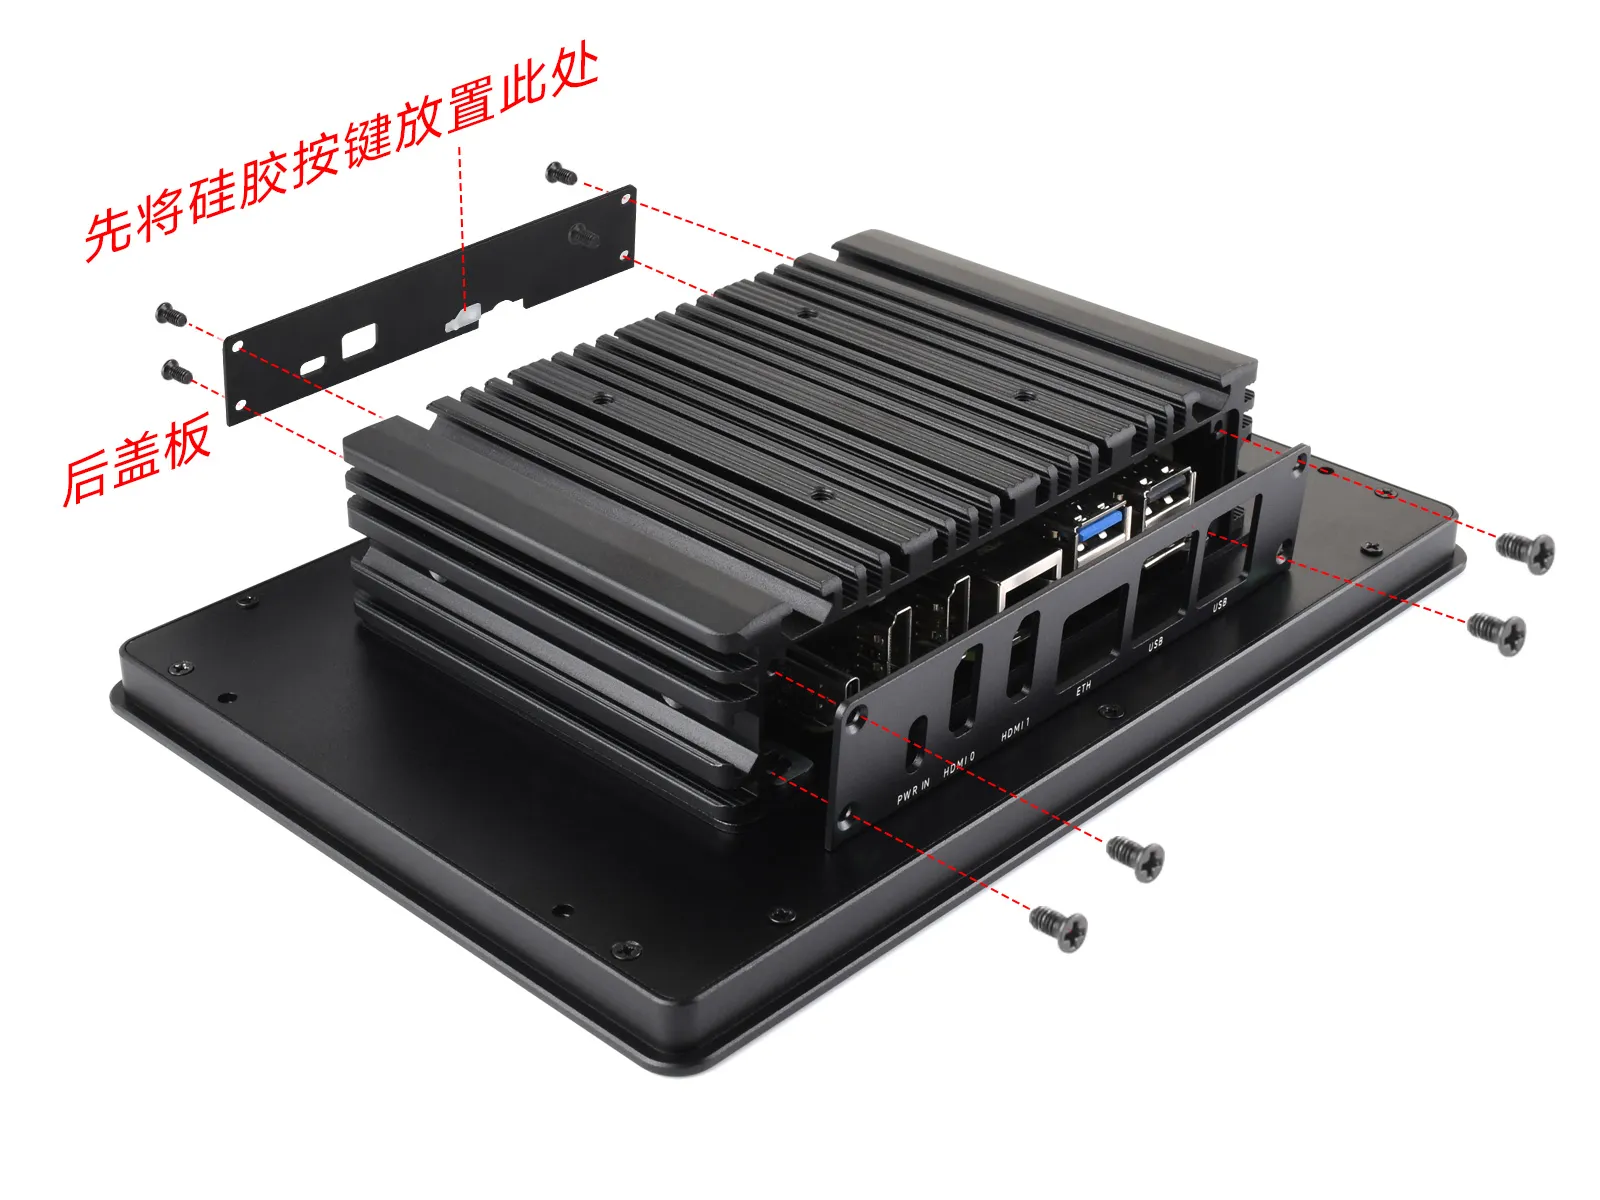
装上后盖,将硅胶按键放入盖板,再固定两侧盖板。(PI4 和 PI5的前盖板孔位不一致,请注意区分)
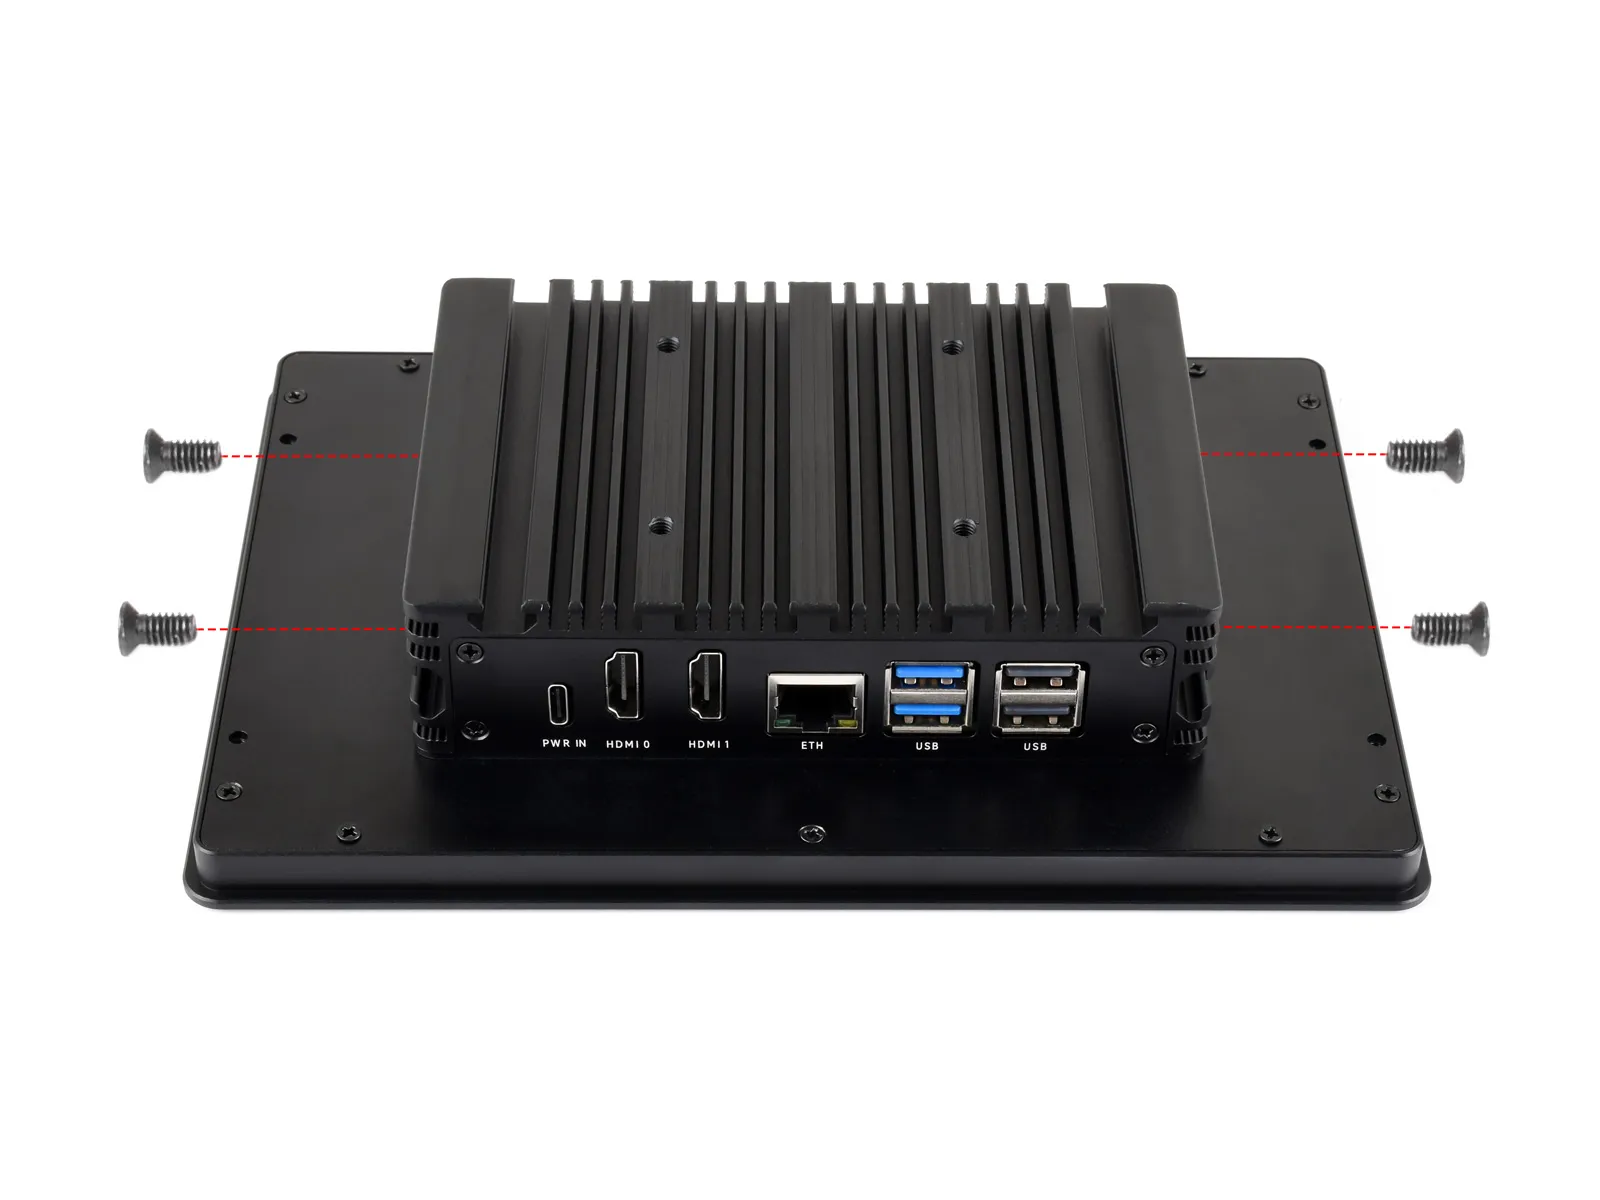
固定后盖,按所选供电方式连接电源。
安装参考说明
根据 HMI 的尺寸确定机柜开孔尺寸。
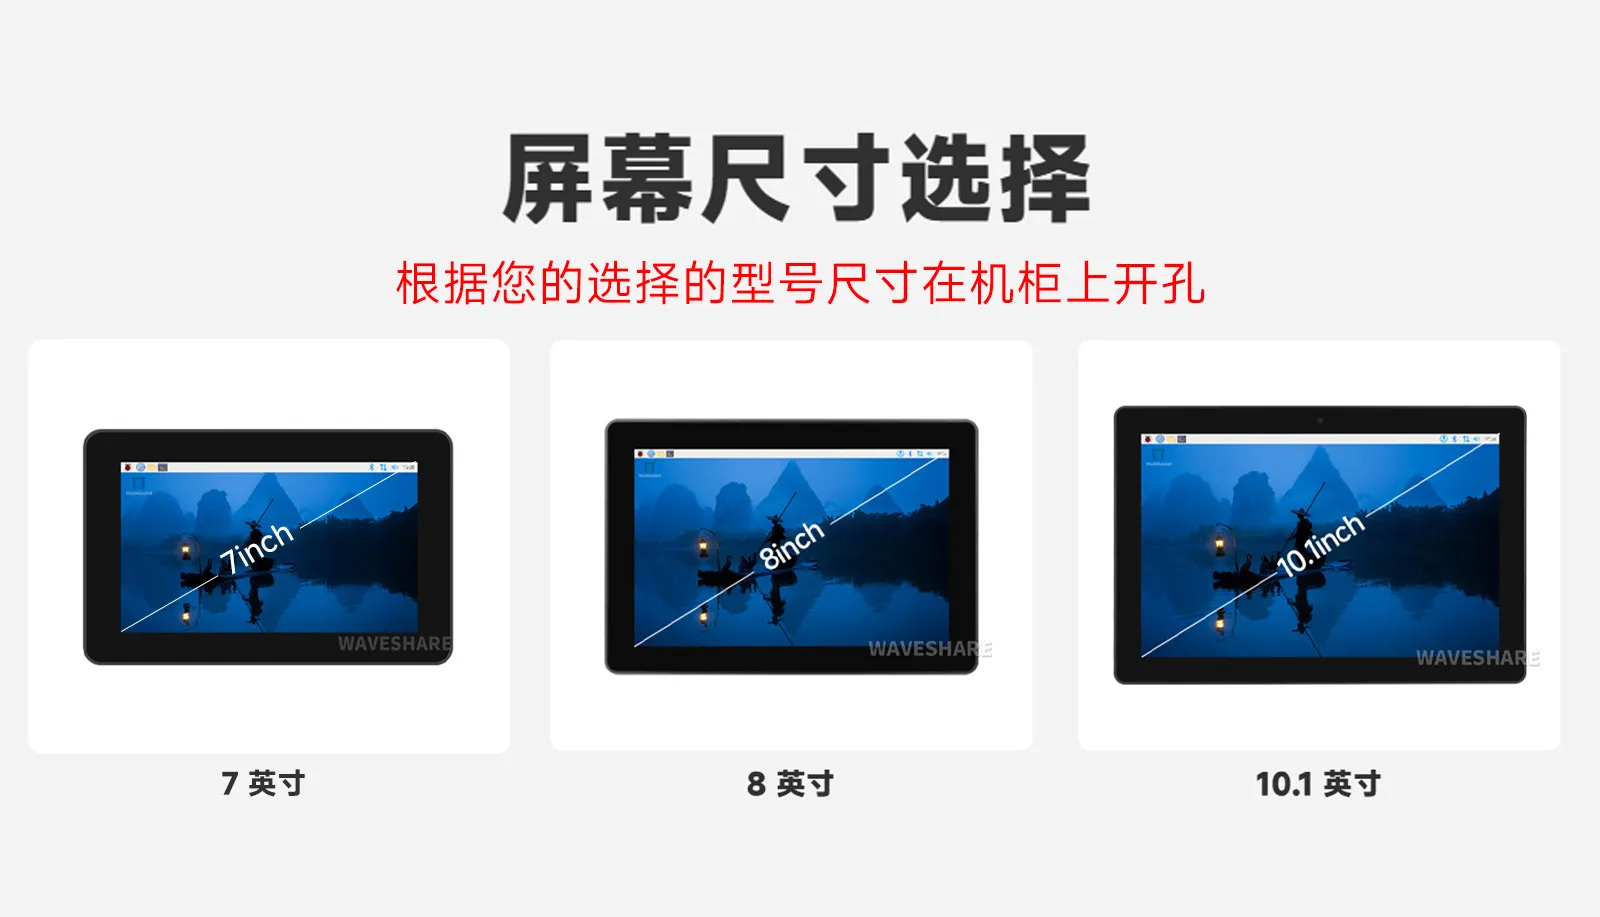
根据确定的尺寸在机柜上开孔。
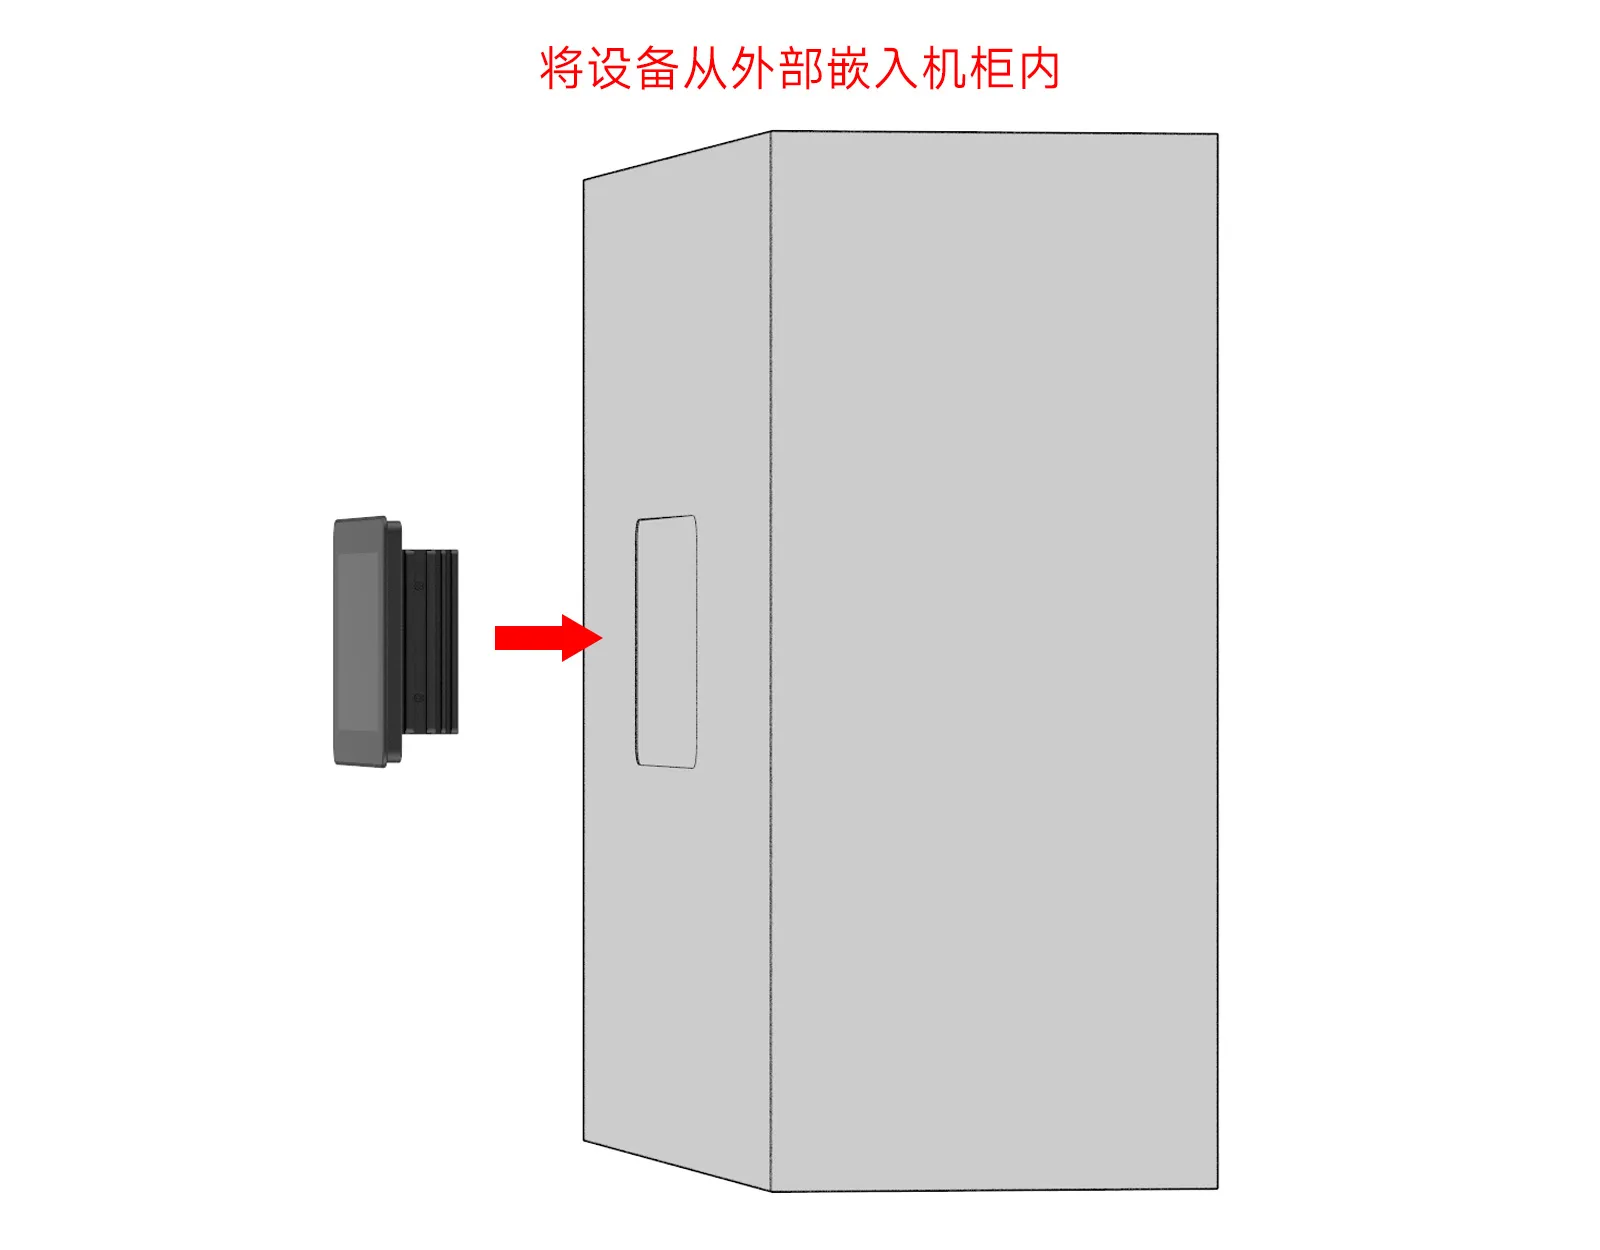
将 HMI 从机柜外部嵌入开孔。
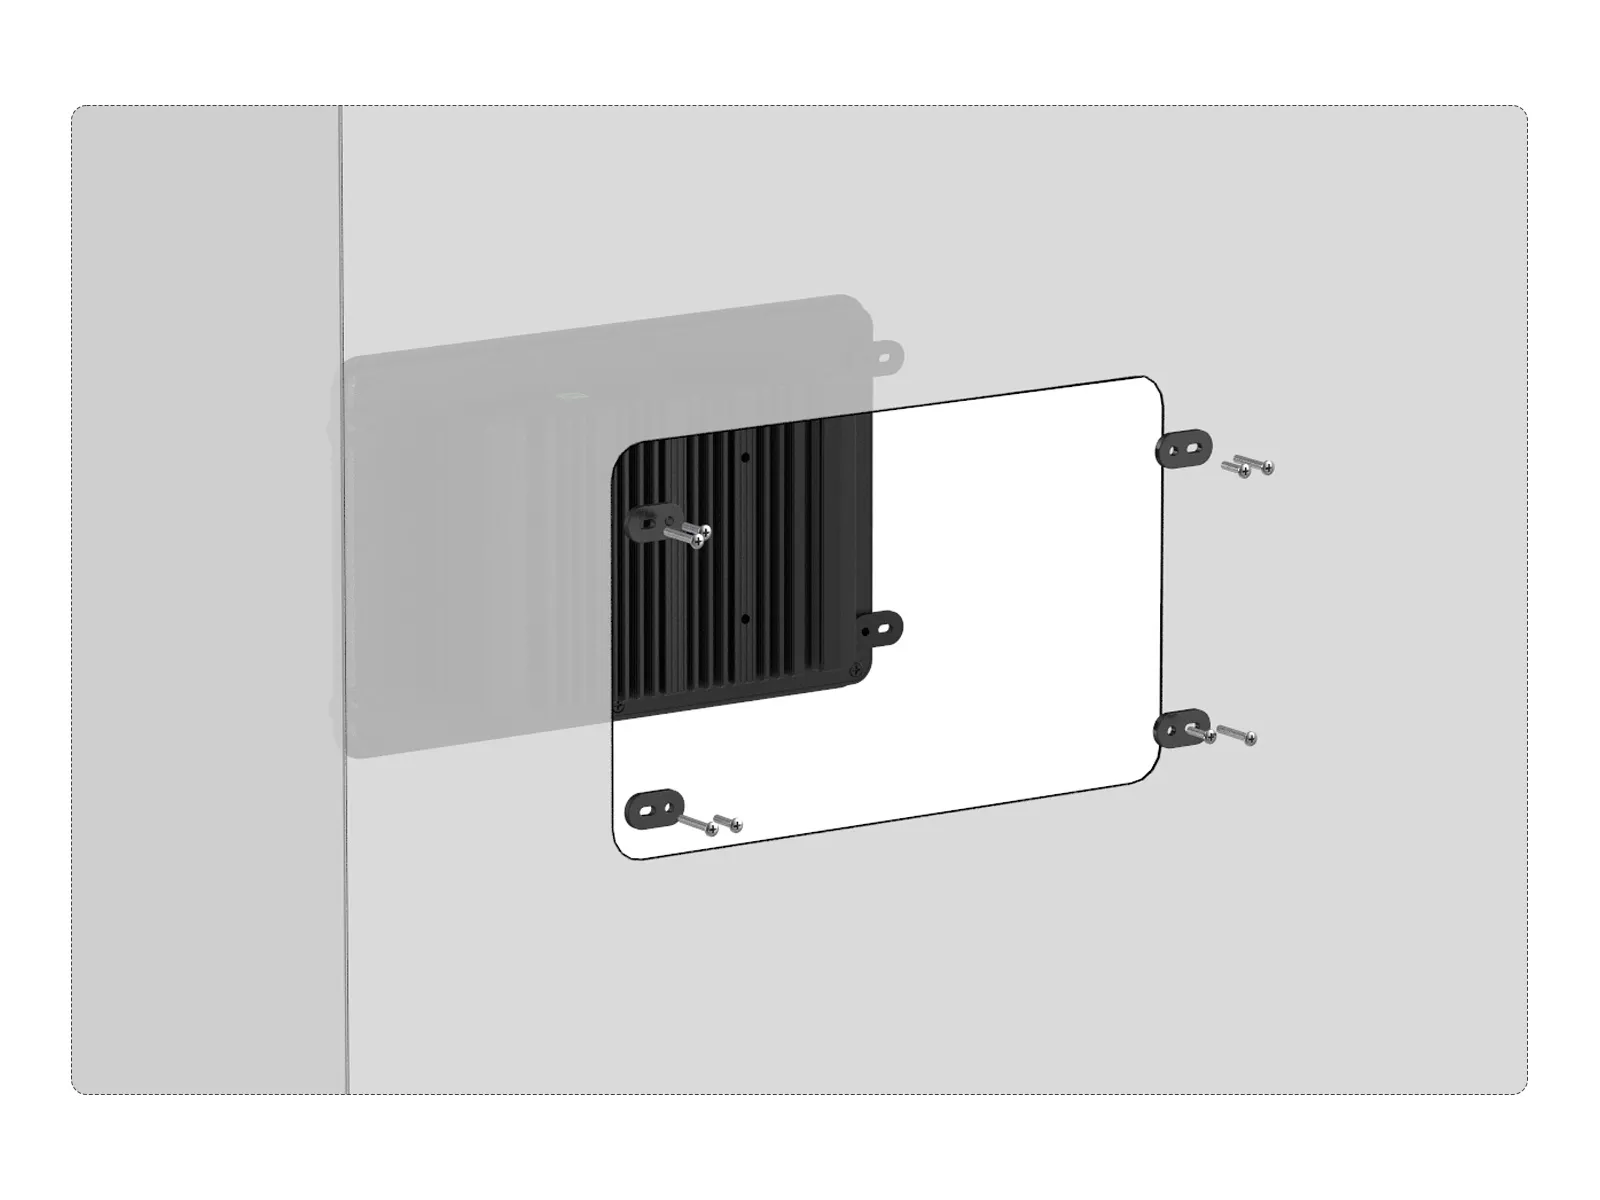
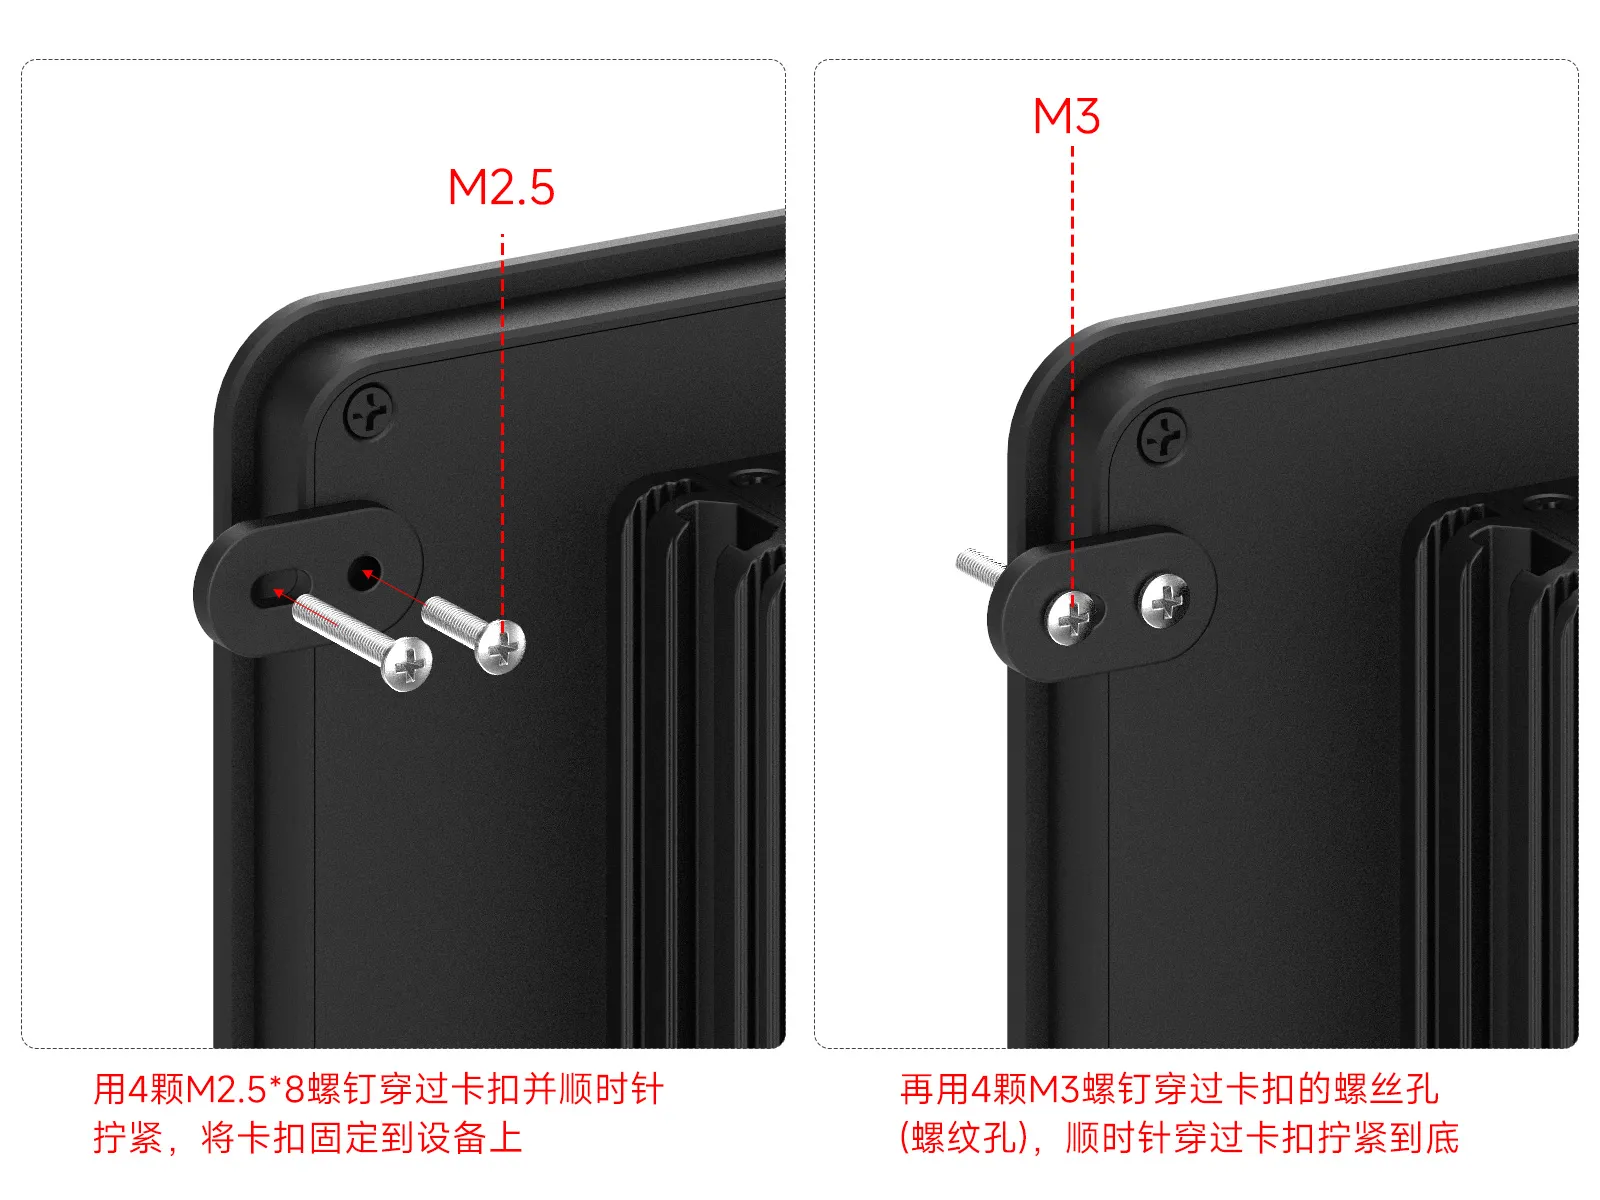
将卡扣的无螺纹孔与 HMI 上的卡扣安装孔对齐。
使用螺钉将卡扣固定到 HMI,再将螺钉穿过卡扣的螺纹孔并顺时针拧紧。示例使用 4 颗 M2.5 × 8 螺钉固定卡扣,再使用 4 颗 M3 螺钉拧紧。
软件设置
烧录官方镜像
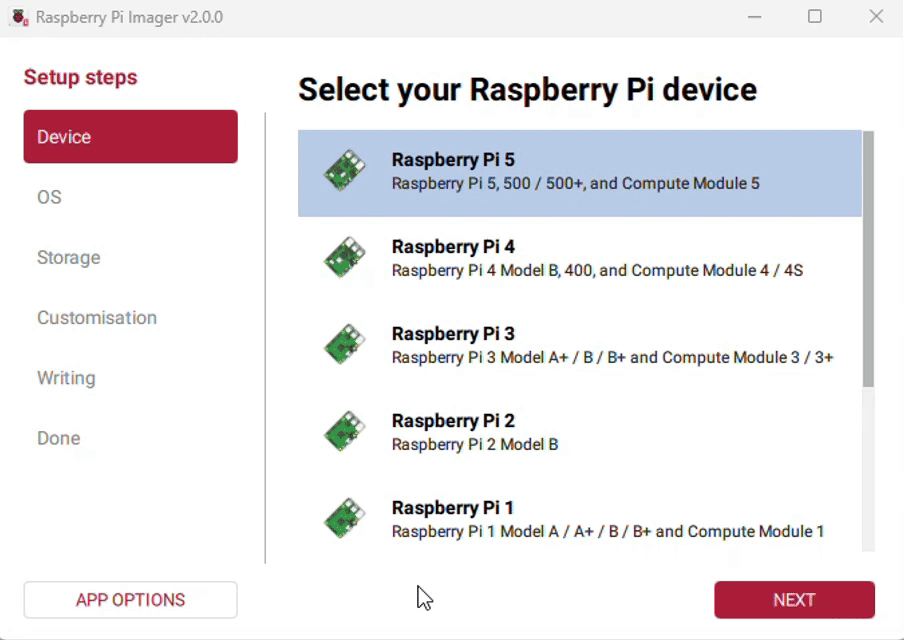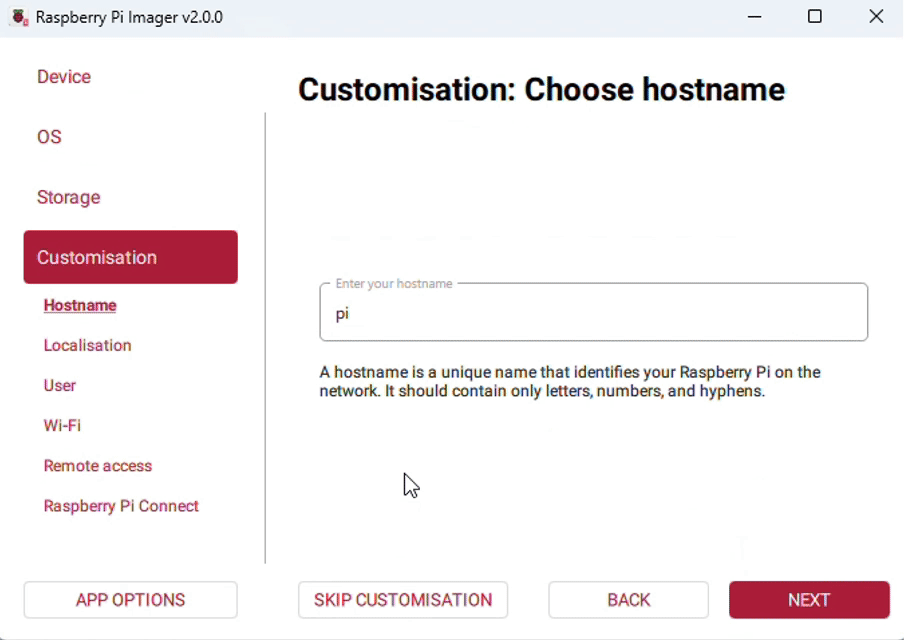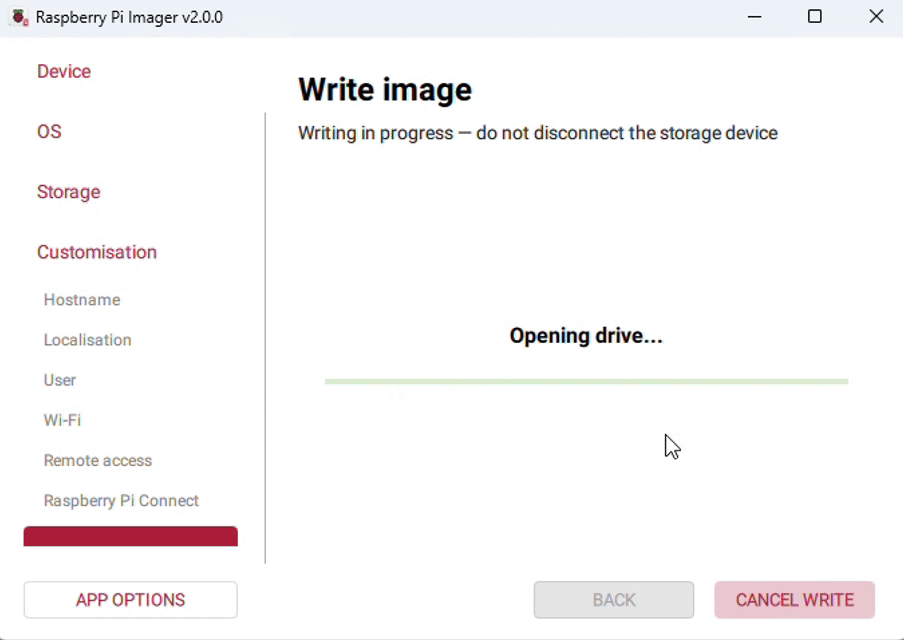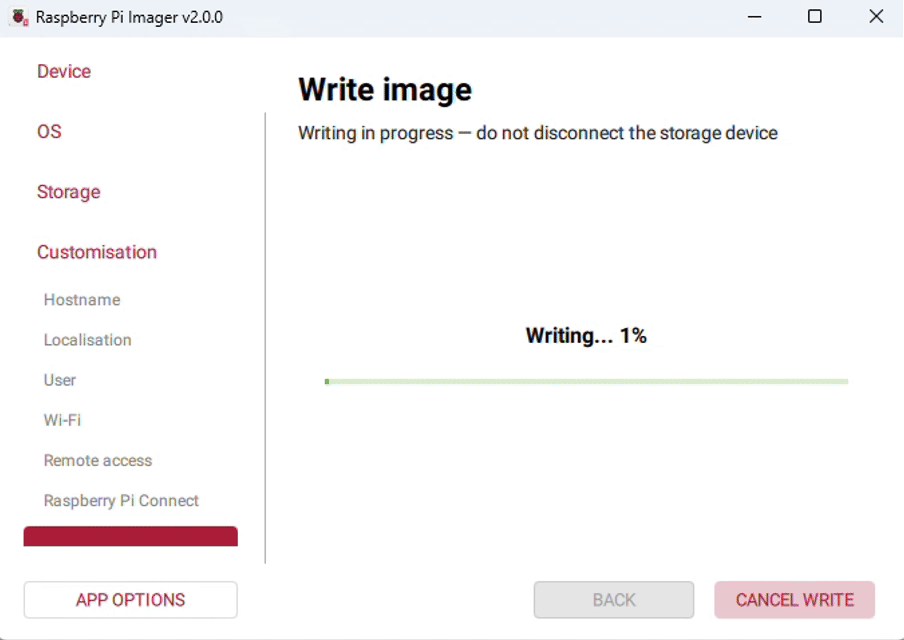
- 将 TF 卡连接到 PC,下载并使用 Raspberry Pi Imager 进行烧录对应系统镜像。
- 烧录完成后,按下方说明修改启动分区中的
config.txt。
配置显示屏和摄像头
烧录 Raspberry Pi OS 后,编辑启动分区的 config.txt。
- Trixie 和 Bookworm:
/boot/firmware/config.txt - Bullseye 和 Buster:
/boot/config.txt
Raspberry Pi 4:
dtoverlay=vc4-kms-v3d
dtoverlay=ov5647
dtoverlay=vc4-kms-dsi-waveshare-panel-v2,7_0_inch_a
Raspberry Pi 5:
dtoverlay=vc4-kms-v3d
dtoverlay=ov5647
dtoverlay=vc4-kms-dsi-waveshare-panel-v2,7_0_inch_a,dsi0
保存配置后,安全弹出系统卡,将其插入树莓派并启动。如果是在运行中的树莓派上修改配置,保存后重启:
sudo reboot
Trixie 显示旋转
打开“Preferences” > “Control Centre”,选择“Screens”。
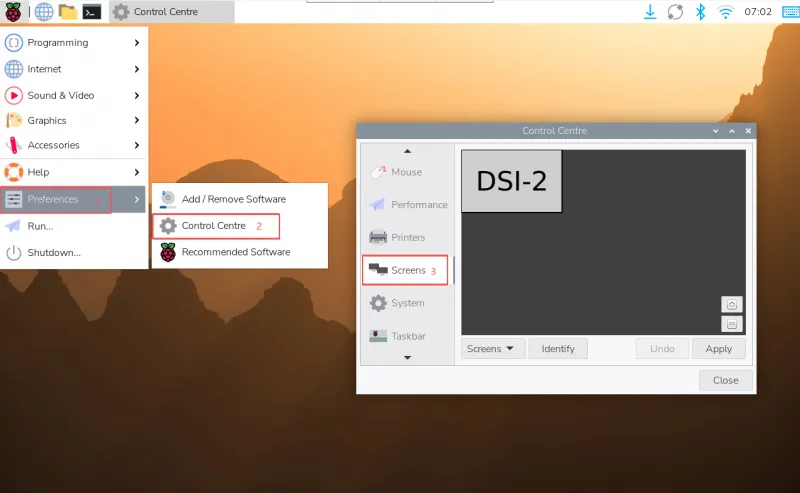
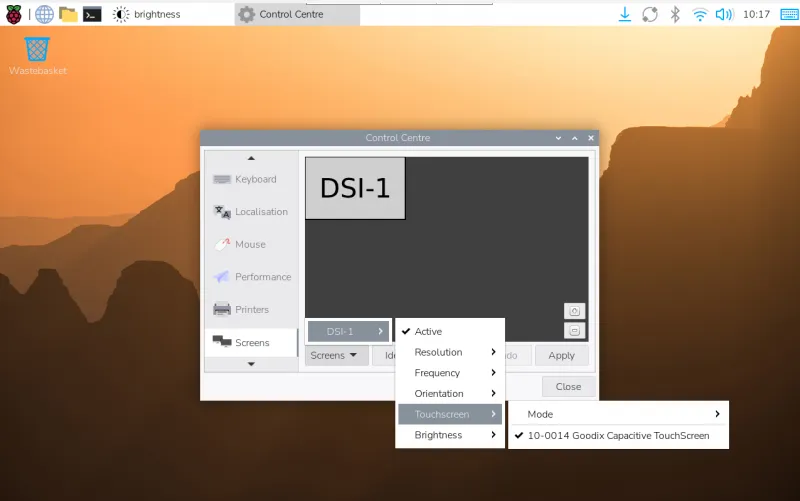
选择对应的 DSI 显示屏,在“Touchscreen”中选择对应的触摸设备。
在显示屏的“Orientation”菜单中选择方向,然后点击“Apply”。
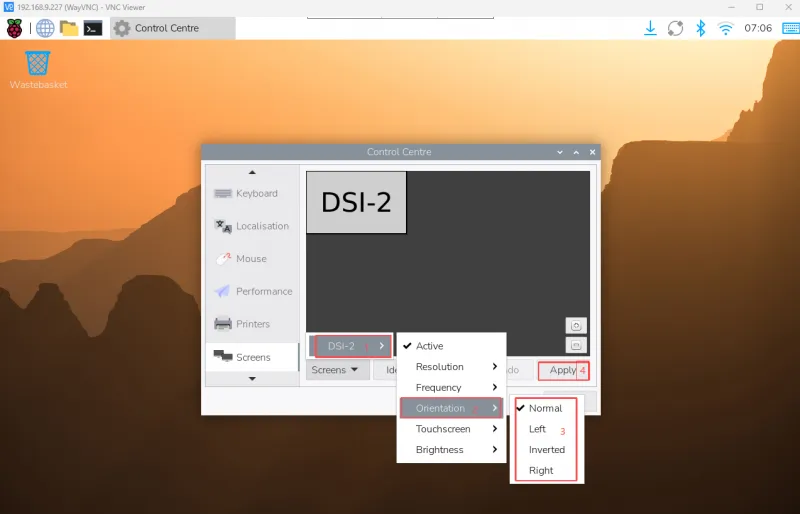
显示接口和触摸设备名称可能与示例不同,请以实际界面为准。
Lite 版本显示旋转
编辑 /boot/firmware/cmdline.txt,在原有内容的同一行中添加以下参数,并用空格与其他参数分隔。7 英寸屏幕的分辨率为 720 × 1280:
video=DSI-1:720x1280M@60,rotate=90
DSI-1 为示例接口名称,请按实际显示接口修改;rotate 可设置为 90、180 或 270。保存后重启树莓派。
调节屏幕亮度
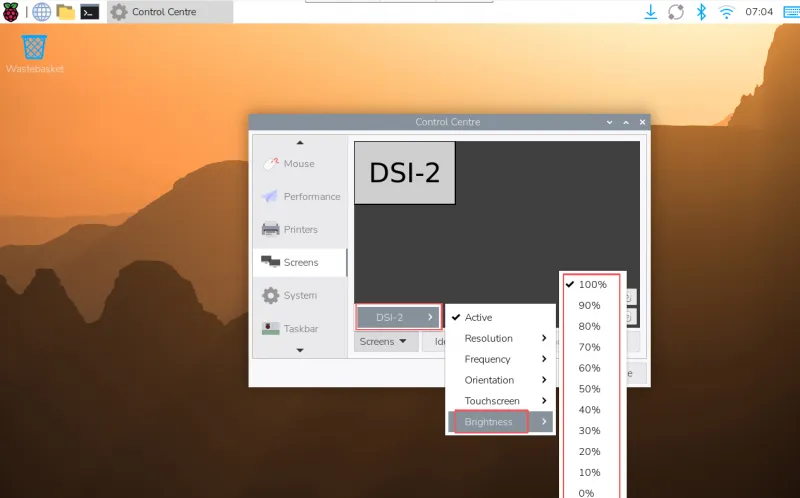
打开“Preferences” > “Control Centre” > “Screens”,选择对应的 DSI 显示屏,在“Brightness”菜单中选择亮度。
使用摄像头
在 Raspberry Pi OS Bookworm 中,相机捕获应用程序已从 libcamera-_ 更改为 rpicam-_。虽然当前仍支持使用旧版的 libcamera,但该组件将于未来被弃用。为了确保系统的长期兼容性,建议尽快迁移到 rpicam。
使用 Raspberry Pi OS Bookworm 或更新版本时,可使用 rpicam 命令;使用 Bullseye 时,可参考下方 libcamera 命令。
Rpicam
运行最新版本的 Raspberry Pi OS 时,rpicam-apps已经安装了五个基本功能。在这种情况下,官方的 Raspberry Pi 相机也将被检测并自动启用。
您可以通过输入以下内容来检查一切是否正常:
rpicam-hello
会看到一个大约五秒钟的相机预览窗口.
注意:如果运行在 Bullseye 的 Raspberry Pi 3 和更早版本的设备上,您需要重新启用 Glamor,才能使 X Windows 硬件加速预览窗口正常工作。在终端窗口中输入sudo raspi-config,然后选择Advanced Options、Glamor和Yes.退出并重新启动您的 Raspberry Pi.默认情况下,运行 Bullseye 的 Raspberry Pi 3 和更早的设备可能未使用正确的显示驱动程序。请参阅 /boot/firmware/config.txt 文件,并确保 dtoverlay=vc4-fkms-v3d or dtoverlay=vc4-kms-v3d 当前处于活动状态。如果您需要更改此设置,请重新启动。
rpicam-hello
相当于相机的“hello world”,它启动相机预览流并将其显示在屏幕上,可以通过单击窗口的关闭按钮或在终端中使用ctrl^C来停止预览.
rpicam-hello -t 0
调谐文件
Raspberry Pi 的libcamera有针对每种不同类型的相机模块的调谐文件。文件里的参数将传递给算法和硬件以产生最佳质量的图像。 libcamera只能自动确定正在使用的图像传感器,而不能自动确定整个模块,即使整个模块会影响“调谐”。因此,有时需要覆盖特定传感器的默认调谐文件。
例如,无红外滤光片 (NoIR) 版本的传感器需要与标准版本不同的 AWB(白平衡) 设置,因此与 Pi 4 或更早设备一起使用的 IMX219 NoIR 应使用以下方式运行:
rpicam-hello --tuning-file /usr/share/libcamera/ipa/rpi/vc4/imx219_noir.json
Raspberry Pi 5 在不同的文件夹中使用不同的调谐文件,因此在这里您将使用:
rpicam-hello --tuning-file /usr/share/libcamera/ipa/rpi/pisp/imx219_noir.json
这也意味着用户可以复制现有的调谐文件并根据自己的喜好进行更改,只要参数--tuning-file指向新版本即可。
--tuning-file参数与其他命令行选项一样,同样适用于所有rpicam-apps.
rpicam-jpeg
rpicam-jpeg是一个简单的静态图像捕捉应用程序。
要捕获全分辨率 JPEG 图像,请使用以下指令,这将显示大约五秒钟的预览,然后将全分辨率 JPEG 图像捕获到文件中test.jpg
rpicam-jpeg -o test.jpg
该-t <duration>选项可用于更改预览显示的时间长度,并且--width和--height选项将更改捕获的静态图像的分辨率。例如:
rpicam-jpeg -o test.jpg -t 2000 --width 640 --height 480
曝光控制
所有这些都rpicam-apps允许用户以固定的快门速度和增益运行相机。拍摄曝光时间为 20ms、增益为 1.5x 的图像,该增益将用作传感器内的模拟增益,直到达到内核传感器驱动程序允许的最大模拟增益,之后其余部分将用作数字增益。
rpicam-jpeg -o test.jpg -t 2000 --shutter 20000 --gain 1.5
Raspberry Pi 的 AEC/AGC 算法允许应用程序指定曝光补偿:能够通过给定的停止次数使图像变暗或变亮。
rpicam-jpeg --ev -0.5 -o darker.jpg
rpicam-jpeg --ev 0 -o normal.jpg
rpicam-jpeg --ev 0.5 -o brighter.jpg
数字增益
数字增益由 ISP 应用,而不是由传感器应用。数字增益将始终非常接近 1.0,除非:
- 请求的总增益(通过选项--gain或通过相机调整中的曝光配置文件)超过了可以在传感器内用作模拟增益的增益。只有所需的额外增益才会用作数字增益。
- 其中一个颜色增益小于 1(请注意,颜色增益也用作数字增益)。在这种情况下,公布的数字增益将稳定为 1 / 分钟(红色增益,蓝色增益)。这意味着其中一个颜色通道(而不是绿色通道)应用了单位数字增益。
- AEC/AGC 正在发生变化。当 AEC/AGC 移动时,数字增益通常会发生一定程度的变化,以尝试消除任何波动,但它会很快恢复到正常值。
rpicam-still
模拟raspistill原始应用程序的许多功能.
rpicam-still -o test.jpg
编码器
rpicam-still允许文件以多种不同的格式保存。它支持png和bmp编码。它还允许将文件保存为 RGB 或 YUV 像素的二进制转储,没有编码或文件格式。在后一种情况下,读取文件的应用程序必须了解其自身的像素排列。
rpicam-still -e png -o test.png
rpicam-still -e bmp -o test.bmp
rpicam-still -e rgb -o test.data
rpicam-still -e yuv420 -o test.data
注意,保存图像的格式取决于-e(相当于——encoding)选项,不会根据输出文件名自动选择。
Raw图像捕捉
raw图是由图像传感器直接产生的图像,在ISP(图像信号处理器)或任何CPU内核对其进行任何处理之前。对于彩色图像传感器,这些通常是Bayer格式图像。请注意,原始图像与我们之前看到的经过处理但未编码的RGB或YUV图像有很大不同。
获取raw图:
rpicam-still --raw --output test.jpg
这里,-r选项(也是——raw)表示捕获原始图像和JPEG。实际上,原始图像就是生成JPEG的raw图像。原始图像以DNG (Adobe Digital Negative)格式保存,并与许多标准应用程序(如draw或RawTherapee)兼容。原始图像保存到具有相同名称但扩展名为. ng的文件中,因此是test.dng。
这些DNG文件包含与图像捕获有关的元数据,包括黑电平、白平衡信息和ISP用于生成JPEG的颜色矩阵。这使得这些DNG文件在以后使用上述一些工具进行“手动”原始转换时更加方便。使用exiftool显示编码到DNG文件中的所有元数据:
File Name                       : test.dng
Directory                       : .
File Size                       : 24 MB
File Modification Date/Time     : 2021:08:17 16:36:18+01:00
File Access Date/Time           : 2021:08:17 16:36:18+01:00
File Inode Change Date/Time     : 2021:08:17 16:36:18+01:00
File Permissions                : rw-r--r--
File Type                       : DNG
File Type Extension             : dng
MIME Type                       : image/x-adobe-dng
Exif Byte Order                 : Little-endian (Intel, II)
Make                            : Raspberry Pi
Camera Model Name               : /base/soc/i2c0mux/i2c@1/imx477@1a
Orientation                     : Horizontal (normal)
Software                        : rpicam-still
Subfile Type                    : Full-resolution Image
Image Width                     : 4056
Image Height                    : 3040
Bits Per Sample                 : 16
Compression                     : Uncompressed
Photometric Interpretation      : Color Filter Array
Samples Per Pixel               : 1
Planar Configuration            : Chunky
CFA Repeat Pattern Dim          : 2 2
CFA Pattern 2                   : 2 1 1 0
Black Level Repeat Dim          : 2 2
Black Level                     : 256 256 256 256
White Level                     : 4095
DNG Version                     : 1.1.0.0
DNG Backward Version            : 1.0.0.0
Unique Camera Model             : /base/soc/i2c0mux/i2c@1/imx477@1a
Color Matrix 1                  : 0.8545269369 -0.2382823821 -0.09044229197 -0.1890484985 1.063961506 0.1062747385 -0.01334283455 0.1440163847 0.2593136724
As Shot Neutral                 : 0.4754476844 1 0.413686484
Calibration Illuminant 1        : D65
Strip Offsets                   : 0
Strip Byte Counts               : 0
Exposure Time                   : 1/20
ISO                             : 400
CFA Pattern                     : [Blue,Green][Green,Red]
Image Size                      : 4056x3040
Megapixels                      : 12.3
Shutter Speed                   : 1/20
我们注意到只有一个校准光源(由AWB算法确定的光源,尽管它总是被标记为“D65”),并且将ISO数除以100给出正在使用的模拟增益。
超长曝光
为了捕捉长时间曝光的图像,请禁用AEC/AGC和AWB,因为这些算法将迫使用户在收敛时等待许多帧。
禁用它们的方法是提供显式的值。此外,可以使用——immediate选项跳过捕获的整个预览阶段。
因此,要执行100秒曝光捕捉,使用;
rpicam-still -o long_exposure.jpg --shutter 100000000 --gain 1 --awbgains 1,1 --immediate
作为参考,三款官方树莓派相机的最大曝光时间可以在这个表格中找到。
rpicam-vid
rpicam-vid可以帮助我们在树莓派设备上捕获视频。Rpicam-vid显示一个预览窗口,并将编码的比特流写入指定的输出。这将产生一个未打包的视频比特流,它没有被打包在任何类型的容器(如mp4文件)格式中。
- rpicam-vid请使用的是 H.264 编码
例如,下面的命令将一个10秒的视频写入一个名为test.h264的文件:
rpicam-vid -t 10s -o test.h264
您可以使用VLC和其他视频播放器播放结果文件:
VLC test.h264
在Raspberry Pi 5上,您可以通过指定输出文件的MP4文件扩展名直接输出到MP4容器格式:
rpicam-vid -t 10s -o test.mp4
编码器
rpicam-vid支持动态JPEG以及未压缩和未格式化的YUV420:
rpicam-vid -t 10000 --codec mjpeg -o test.mjpeg
rpicam-vid -t 10000 --codec yuv420 -o test.data
codec选项决定输出格式,而不是输出文件的扩展名。
segment选项将输出文件分割成段大小的块(以毫秒为单位)。通过指定非常短(1毫秒)的段,这可以方便地将运动JPEG流分解为单个JPEG文件。例如,下面的命令将1毫秒的段与输出文件名中的计数器结合起来,为每个段生成一个新的文件名:
rpicam-vid -t 10000 --codec mjpeg --segment 1 -o test%05d.jpeg
捕获高帧率视频
为了尽量减少高帧率(> 60fps)视频的帧丢失,请尝试以下配置调整:
- 将H.264的目标水平用 --level 4.2 这个参数设置为4.2
- 通过将denoise选项设置为cdn_off来禁用软件颜色降噪处理。
- 禁用nopreview的显示窗口以释放一些额外的CPU周期。
- 在/boot/firmware/config.txt中设置force_turbo=1,确保在视频捕获过程中CPU时钟不节流。有关更多信息,请参阅force_turbo文档。
- 将ISP输出分辨率参数调整为--width 1280 --height 720或更低,以实现帧率目标。
- 在Raspberry Pi 4上,您可以通过在/boot/firmware/config.txt中添加gpu_freq=550或更高的频率来超频GPU以提高性能。有关详细信息,请参阅在超频文档。
下面的命令演示了如何实现1280×720 120fps视频:
rpicam-vid --level 4.2 --framerate 120 --width 1280 --height 720 --save-pts timestamp.pts -o video.264 -t 10000 --denoise cdn_off -n
Libav与picam-vid的集成
Rpicam-vid可以使用ffmpeg/libav编解码器后端对音频和视频流进行编码。您可以将这些流保存到文件中,也可以通过网络将它们流式传输。
要启用libav后端,将libav传递给 codec 选项:
rpicam-vid --codec libav --libav-format avi --libav-audio --output example.avi
UDP
要使用树莓派作为服务器在UDP上流式传输视频,使用以下命令,将< IP -addr>占位符替换为客户端或多播地址的IP地址,并将<port>占位符替换为您想要用于流式传输的端口:
rpicam-vid -t 0 --inline -o udp://<ip-addr>:<port>
使用树莓派作为客户端通过UDP查看视频流,使用以下命令,将<port>占位符替换为您想要流式传输的端口:
vlc udp://@:<port> :demux=h264
或者,在客户端使用以下命令使用ffplay进行流:
ffplay udp://<ip-addr-of-server>:<port> -fflags nobuffer -flags low_delay -framedrop
TCP
还可以通过TCP传输视频。使用树莓派作为服务器:
rpicam-vid -t 0 --inline --listen -o tcp://0.0.0.0:<port>
使用树莓派作为客户端通过TCP查看视频流,使用以下命令:
vlc tcp/h264://<ip-addr-of-server>:<port>
或者,在客户端使用以下命令以每秒30帧的速度使用ffplay流:
ffplay tcp://<ip-addr-of-server>:<port> -vf "setpts=N/30" -fflags nobuffer -flags low_delay -framedrop
RTSP
要使用VLC通过RTSP传输视频,使用树莓派作为服务器,使用以下命令:
rpicam-vid -t 0 --inline -o - | cvlc stream:///dev/stdin --sout '#rtp{sdp=rtsp://:8554/stream1}' :demux=h264
使用树莓派作为客户端查看RTSP上的视频流,使用以下命令:
ffplay rtsp://<ip-addr-of-server>:8554/stream1 -vf "setpts=N/30" -fflags nobuffer -flags low_delay -framedrop
或者在客户端使用以下命令使用VLC进行流:
vlc rtsp://<ip-addr-of-server>:8554/stream1
如果需要关闭服务器上的预览窗口,使用nopreview命令。
使用内联标志强制流报头信息进入每个内帧,这有助于客户端在错过开头时理解流。
rpicam-raw
rpicam-raw直接从传感器将视频记录为原始的 Bayer帧。它不显示预览窗口。将两秒钟的原始剪辑记录到一个名为test.raw的文件中,执行如下命令:
rpicam-raw -t 2000 -o test.raw
Rpicam-raw输出没有任何格式信息的原始帧。应用程序将像素格式和图像尺寸打印到终端窗口,以帮助用户解析像素数据。
默认情况下,rpicam-raw在单个可能非常大的文件中输出原始帧。使用segment选项将每个原始帧定向到一个单独的文件,使用%05d指令使每个帧文件名唯一:
rpicam-raw -t 2000 --segment 1 -o test%05d.raw
通过快速存储设备,rpicam-raw可以以10fps的速度将18MB的1200万像素HQ相机帧写入磁盘。rpicam-raw无法将输出帧格式化为DNG文件;要实现这个功能,请使用 rpicam-still以低于10的帧率选项来避免掉帧的情况:
rpicam-raw -t 5000 --width 4056 --height 3040 -o test.raw --framerate 8
有关原始格式的更多信息,请参阅mode文档。
rpicam-detect
注意:树莓派操作系统不包含rpicam-detect。如果您已经安装了TensorFlow Lite,则可以构建rpicam-detect。有关更多信息,请参见rpicam-apps构建说明。不要忘记在运行cmake时传递-DENABLE_TFLITE=1。
rpicam-detect显示一个预览窗口,并使用Google MobileNet v1 SSD (Single Shot Detector)神经网络来监控内容,该神经网络经过训练,可以使用Coco数据集识别大约80类对象。Rpicam-detect可以识别人、汽车、猫和许多其他物体。
每当rpicam-detect检测到目标对象时,它就捕获一个全分辨率JPEG。然后返回到监控预览模式。
有关模型使用的一般信息,请参阅TensorFlow Lite对象检测器部分。例如,当你外出时,你就能监视你的猫:
rpicam-detect -t 0 -o cat%04d.jpg --lores-width 400 --lores-height 300 --post-process-file object_detect_tf.json --object cat
rpicam参数设置
--help -h 打印全部选项,以及每个选项的简要介绍
rpicam-hello -h--version 输出libcamera和rpicam-apps的版本字符串
rpicam-hello --version
示例输出:
rpicam-apps build: ca559f46a97a 27-09-2021 (14:10:24)
libcamera build: v0.0.0+3058-c29143f7
--list-cameras 列出连接到树莓派的摄像头及其可用的传感器模式
rpicam-hello --list-cameras
传感器模式标识符有以下形式:
S<Bayer order><Bit-depth>_<Optional packing> : <Resolution list>
裁剪在原生传感器像素(即使在像素分割模式下)中指定为(<x>, <y>)/<Width>×<Height>。(x, y)指定 width × height大小的裁剪窗口在传感器阵列中的位置。
例如,以下输出显示索引为0的IMX219传感器和索引为1的IMX477传感器的信息:
Available cameras
-----------------
0 : imx219 [3280x2464] (/base/soc/i2c0mux/i2c@1/imx219@10)
    Modes: 'SRGGB10_CSI2P' : 640x480 [206.65 fps - (1000, 752)/1280x960 crop]
                             1640x1232 [41.85 fps - (0, 0)/3280x2464 crop]
                             1920x1080 [47.57 fps - (680, 692)/1920x1080 crop]
                             3280x2464 [21.19 fps - (0, 0)/3280x2464 crop]
           'SRGGB8' : 640x480 [206.65 fps - (1000, 752)/1280x960 crop]
                      1640x1232 [41.85 fps - (0, 0)/3280x2464 crop]
                      1920x1080 [47.57 fps - (680, 692)/1920x1080 crop]
                      3280x2464 [21.19 fps - (0, 0)/3280x2464 crop]
1 : imx477 [4056x3040] (/base/soc/i2c0mux/i2c@1/imx477@1a)
    Modes: 'SRGGB10_CSI2P' : 1332x990 [120.05 fps - (696, 528)/2664x1980 crop]
           'SRGGB12_CSI2P' : 2028x1080 [50.03 fps - (0, 440)/4056x2160 crop]
                             2028x1520 [40.01 fps - (0, 0)/4056x3040 crop]
                             4056x3040 [10.00 fps - (0, 0)/4056x3040 crop]
--camera 选择要使用的相机。从可用摄像机列表中指定一个索引。
rpicam-hello --list-cameras 0rpicam-hello --list-cameras 1--config -c,指定一个文件,里面包含了指令参数选项和值。一般是起名为example_configuration.txt的文件,将选项和值指定为键值对,每行一个选项
timeout=99000verbose=
注意:省略通常在命令行中使用参数的前缀--。对于缺少值的标志,例如上面示例中的verbose,必须包含尾随的=。
然后可以运行以下命令,来指定99000毫秒的超时和详细输出:
rpicam-hello --config example_configuration.txt
--time -t,默认5000毫秒的延时
rpicam-hello -t
指定应用程序在关闭前运行多长时间。这适用于视频录制和预览窗口。当捕获静止图像时,应用程序在捕获输出图像之前显示一个超时毫秒的预览窗口。
rpicam-hello -t 0
- --preview 设置桌面或DRM预览窗口的位置(x,y坐标)和大小(w,h尺寸)。不会影响从相机请求的图像的分辨率或宽高比
以以下逗号分隔的形式传递预览窗口尺寸:x,y,w,h
rpicam-hello --preview 100,100,500,500
--fullscreen -f,强制预览窗口使用整个屏幕,没有边框或标题栏。缩放图像以适应整个屏幕。不接受值
rpicam-hello -f--qt-preview 使用Qt预览窗口,它比其他选项消耗更多的资源,但支持X窗口转发。与全屏标志不兼容。不接受值。
rpicam-hello --qt-preview--nopreview 使应用程序不显示预览窗口。不接受值
rpicam-hello --nopreview--info-text
默认值: "#%frame (%fps fps) exp %exp ag %ag dg %dg"
在桌面环境中运行时,将提供的字符串设置为预览窗口的标题。支持以下图像元数据替换:
| 指令 | 说明 |
|---|---|
| %frame | 帧序列号 |
| %fps | 瞬时帧速率 |
| %exp | 捕捉图像时的快门速度, 单位是ms |
| %ag | 感光芯片控制的图像模拟增益 |
| %dg | 通过ISP控制的图像数值增益 |
| %rg | 每个像素点红色组件的增益 |
| %bg | 每个像素点蓝色组件的增益 |
| %focus | 图像的角点度量,数值越大表示图像越清晰 |
| %lp | 当前镜头的屈光度 (1/米为单位的距离) |
| %afstate | 自动对焦状态 (idle, scanning, focused, failed) |
rpicam-hello --info-test "Focus measure: %focus"
- --width
- --height
每个都接受一个单独的数字来定义所捕获图像的尺寸(以像素为单位)。
对于rpicam-still、rpicam-jpeg和rpicam-vid,指定输出分辨率。
对于rpicam-raw,指定原始帧分辨率。对于具有2×2 bin读出模式的相机,指定一个等于或小于bin模式的分辨率捕获2×2 bin原始帧。
对于rpicam-hello没有效果。
录制1080p的视频
rpicam-vid -o test.h264 --width 1920 --height 1080
捕获2028×1520分辨率的JPEG。如果与HQ相机一起使用,则使用2×2 bin模式,因此原始文件(test. ng)包含2028×1520原始Bayer图像。
rpicam-still -r -o test.jpg --width 2028 --height 1520
- --viewfinder-width
- --viewfinder-height
每个参数都能接受一个数字,以像素为单位定义预览窗口中显示的图像的尺寸。不影响预览窗口的尺寸,因为图像会调整大小以适应。不影响捕获的静止图像或视频。
rpicam-still --viewfinder-width 1920 --viewfinder-height 1080
- --mode 允许以以下冒号分隔格式指定相机模式:<width>:<height>:<bit-depth>:<packing>,如果提供的值没有精确匹配,系统将为传感器选择最接近的可用选项。可以使用packed(P)或者unpacked(U)的打包格式,影响存储的视频和静止图像的格式,但不影响传递到预览窗口的帧的格式。
Bit-depth和packing是可选的,Bit-depth默认是12,Packing默认为P(已打包)。
有关传感器可用的位深度、分辨率和packing选项的信息,请参见list-cameras。
如下所示:
- 4056:3040:12:P - 4056×3040 resolution, 12 bits/pixel, packed.
1632:1224:10 - 1632×1224 resolution, 10 bits/pixel.
2592:1944:10:U - 2592×1944 resolution, 10 bits/pixel, unpacked.
3264:2448 - 3264×2448 resolution.
--viewfinder-mode 与mode选项相同,但它适用于传递给预览窗口的数据。有关更多信息,请参阅mode文档。
--lores-width 和 --lores-height
提供来自相机的第二个低分辨率图像流,按比例缩小到指定的尺寸。每个都接受一个数字来定义低分辨率流的维度(以像素为单位)。可用于预览和视频模式。不提供静态捕获。对于rpicam-vid,禁用额外的颜色去噪处理。对结合图像后处理的图像分析有用。
rpicam-hello --lores-width 224 --lores-height 224
--hflip 水平翻转图像。不接受值。
rpicam-hello --hflip -t 0--vflip 垂直翻转图像。不接受值。
rpicam-hello --vflip -t 0--rotation 旋转从传感器提取的图像。只接受值0或180。
rpicam-hello --rotation 0--roi 对从传感器全域提取的图像进行裁剪。接受四个十进制值,范围从0到1,格式如下:<x>,<y>,<w>,<h>。这些值中的每一个都以0到1之间的小数表示可用宽度和高度的百分比。
这些值定义了以下比例:
<x>:在提取图像之前要跳过的x坐标
<y>:在提取图像之前要跳过的y坐标
<w>:要提取的图像宽度
<h>:要提取的图像高度
默认为0,0,1,1(从第一个X坐标和第一个Y坐标开始,使用100%的图像宽度,使用100%的图像高度)。
例子:
rpicam-hello --roi 0.25,0.25,0.5,0.5选择从图像中心裁剪的像素总数的一半(跳过前25%的X坐标,跳过前25%的Y坐标,使用图像总宽度的50%,使用图像总高度的50%)。
rpicam-hello --roi 0,0,0.25,0.25选择从图像左上角裁剪的像素总数的四分之一(跳过X坐标的前0%,跳过Y坐标的前0%,使用图像宽度的25%,使用图像高度的25%)。
--hdr 默认值:关闭,在HDR模式下运行相机。如果没有传递值,则假定为auto。接受下列值之一:
- off -禁用HDR。
- auto -在支持的设备上启用HDR。如果可用,使用传感器的内置HDR模式。如果传感器没有内置HDR模式,则使用板载HDR模式(如果可用)。
- single-exp 在支持的设备上启用HDR。如果可用,使用传感器的内置HDR模式。如果传感器没有内置HDR模式,则使用板载HDR模式(如果可用)。
rpicam-hello --hdr
使用板载HDR模式,如果可用,即使传感器有一个内置的HDR模式。如果板载HDR模式不可用,则禁用HDR。
Raspberry Pi 5及更高版本的设备具有板载HDR模式。
要检查传感器中内置的HDR模式,将此选项添加到列表相机中。
camera控制选项
以下选项控制影响相机图像质量的图像处理和算法。
- sharpness
设置图像清晰度。接受以下范围内的数值:
- 0.0是不应用锐化
大于0.0但小于1.0的值应用的锐化量小于默认值
1.0应用默认锐化量
大于1.0的值应用额外的锐化
rpicam-hello --sharpness 0.0
- contrast
指定图像对比度。接受以下范围内的数值:
- 0.0适用最小对比度
大于0.0但小于1.0的值应用的对比度小于默认值
1.0应用默认的对比度
大于1.0的值应用额外的对比度
rpicam-hello --contrast 0.0
- brightness
指定图像亮度,作为输出图像中所有像素的偏移量添加。接受以下范围内的数值:
- -1.0最小亮度(黑色)
0.0应用标准亮度
1.0应用最大亮度(白色)
对于更多的用法,推荐ev。
rpicam-hello --brightness 1.0
- saturation
指定图像颜色饱和度。接受以下范围内的数值:
- 0.0应用最小饱和度(灰度)
大于0.0但小于1.0的值应用的饱和度小于默认值
1.0应用默认的饱和度
大于1.0的值应用额外的饱和度
rpicam-hello --saturation 0.6
- ev
指定图像的曝光值(EV)补偿。接受一个数值,该数值控制沿着以下频谱传递给自动曝光/增益控制(AEC/AGC)处理算法的目标值:
- -10.0应用最小目标值
0.0应用标准目标值
10.0应用最大目标值
rpicam-hello --ev 10.0
- shutter
指定使用快门的曝光时间,以微秒为单位。当您使用此选项时,增益仍然可以变化。如果相机运行的帧率太快,它不允许指定的曝光时间(例如,帧率为1fps,曝光时间为10000微秒),传感器将使用帧率允许的最大曝光时间。
有关官方相机的最小和最大快门时间列表,请参阅相机硬件文档。高于最大值的值会导致未定义的行为。
rpicam-hello --shutter 10000
- gain
analoggain与gain的效果是一样的
设置组合模拟和数字增益。当传感器驱动可以提供所要求的增益时,只使用模拟增益。当模拟增益达到最大值时,ISP应用数字增益。接受数值。
有关官方摄像机的模拟增益限制列表,请参阅摄像机硬件文档。
有时,即使在不超过模拟增益限制的情况下,数字增益也会超过1.0。这可能发生在以下情况:
其中任何一个颜色增益低于1.0,这将导致数字增益稳定在1.0/min(红增益,蓝增益)。这使总数字增益应用于任何高于1.0的颜色通道,以避免变色伪影。
自动曝光/增益控制(AEC/AGC)变化时的轻微差异。
rpicam-hello --gain 0.8
- metering 默认值:centre
设置自动曝光/增益控制(AEC/AGC)算法的测光模式。接受以下值:
- centre 中心加权计量
spot 点测光
average 平均或全帧测光
custom 自定义测光模式定义在相机调整文件
有关定义自定义测光模式和在现有测光模式中调整区域权重的更多信息,请参阅Raspberry Pi相机和libcamera的调谐指南。
rpicam-hello --metering centre
- exposure
设置曝光配置文件。更改曝光配置文件不应影响图像曝光。相反,不同的模式调整增益设置,以达到相同的净结果。接受以下值:
- sport:曝光时间短,收益大
normal:正常暴露,正常增益
long:曝光时间长,收益小
您可以使用调谐文件编辑曝光配置文件。有关更多信息,请参阅Raspberry Pi相机和libcamera的调谐指南。
rpicam-hello --exposure sport
- awb
设置曝光配置文件。更改曝光配置文件不应影响图像曝光。相反,不同的模式调整增益设置,以达到相同的最终结果。接受以下值: 可用的白平衡模式:
| 模式 | 色温 |
|---|---|
| auto | 2500K ~ 8000K |
| incadescent | 2500K ~ 3000K |
| tungsten | 3000K ~3500K |
| fluorescent | 4000K ~ 4700K |
| indoor | 3000K ~ 5000K |
| daylight | 5500K ~ 6500 K |
| cloudy | 7000K ~ 8500K |
| custom | 自定义范围, 通过调谐文件设置 |
这些值只是近似值:值可能会根据相机调整而变化。
没有模式完全禁用AWB。相反,你可以用awbgains来修正颜色增益。
有关AWB模式的更多信息,包括如何定义自定义模式,请参阅Raspberry Pi相机和libcamera的调谐指南。
rpicam-hello --awb auto
- awbgains
设置一个固定的红蓝增益值来代替自动白平衡(AWB)算法。设置非零值禁用AWB。接受以逗号分隔的数字输入,格式如下:<red_gain>,<blue_gain>
rpicam-jpeg -o test.jpg --awbgains 1.5,2.0
- denoise
默认值:auto
设置去噪模式。接受以下值:
- auto:启用标准空间降噪。对视频使用超快的彩色去噪,对图像使用高质量的彩色去噪。在预览窗口中不启用额外的颜色噪点。
off:关闭空间和颜色去噪。
cdn_off:禁用颜色噪点。
cdn_fast:使用快速颜色去噪。
cdn_hq:使用高质量的颜色去噪。由于吞吐量降低,不适合视频/取景器。
即使是快速的色彩降噪也会降低帧率。高质量的色彩降噪显著降低了帧率。
rpicam-hello --denoise off
- tuning-file
指定摄像机调谐文件。调整文件允许您控制图像处理的许多方面,包括自动曝光/增益控制(AEC/AGC),自动白平衡(AWB),色彩阴影校正,色彩处理,去噪等等。接受调谐文件路径作为输入。 有关调谐文件的详细信息,请参见调谐文件。
- autofocus-mode
默认值:default 指定自动对焦模式。接受以下值:
- default:将相机置于连续自动对焦模式,除非镜头位置或自动对焦捕捉覆盖到手动模式
manual:不移动镜头,除非手动配置镜头位置
auto:仅在相机启动时或在捕捉之前移动镜头进行自动对焦扫描,如果也使用了自动对焦捕捉功能
continuous:随场景变化自动调整镜头位置
此选项仅支持某些相机模块。
rpicam-hello --autofocus-mode auto
- autofocus-range
默认值:normal
指定自动对焦范围。接受以下值:
- normal:聚焦范围相当接近无穷远
macro:仅对焦近处的物体,包括相机支持的最近焦距
full:聚焦整个范围,从最近的物体到无穷远
此选项仅支持某些相机模块。
rpicam-hello autofocus-range normal
- autofocus-speed
默认值:normal
指定自动对焦速度。接受以下值:
- normal:以正常速度改变镜头位置
fast:快速改变镜头位置
此选项仅支持某些相机模块。
rpicam-hello --autofocus-speed normal
- autofocus-window
指定传感器全域内的自动对焦窗口。接受四个十进制值,范围从0到1,格式如下:<x>,<y>,<w>,<h>。这些值中的每一个都以0到1之间的小数表示可用宽度和高度的百分比。
这些值定义了以下比例:
<x>:在应用自动对焦之前要跳过的x坐标
<y>:在应用自动对焦之前要跳过的y坐标
<w>:自动对焦区域宽度
<h>:自动对焦区域高度
默认值在两个维度中使用输出图像的中间三分之一(总图像区域的1/9)。
例子:
rpicam-hello—autofocus-window 0.25,0.25,0.5,0.5
选择从图像中心裁剪的像素总数的一半(跳过前25%的X坐标,跳过前25%的Y坐标,使用图像总宽度的50%,使用图像总高度的50%)。
rpicam-hello—autofocus-window 0,0,0.25,0.25
选择从图像左上角裁剪的像素总数的四分之一(跳过X坐标的前0%,跳过Y坐标的前0%,使用图像宽度的25%,使用图像高度的25%)。
此选项仅支持某些相机模块。
- lens-position
默认值:default 将镜头移动到一个固定的焦距,通常以屈光度表示(单位为1/米距离)。接受以下值范围:
- 0.0:将镜头移动到“无限远”位置
任何其他数字:将镜头移动到1 /数字位置。例如,值2.0将聚焦在大约0.5m处
normal:将镜头移动到与镜头超焦距位置相对应的默认位置
镜头校准并不完善,因此同一型号的不同相机模块可能会有所不同。
- verbose
别名:-v
默认值:1 设置详细程度。接受以下值:
- 0:无输出
1:正常输出
2:详细输出
rpicam-hello --verbose 1
更详细的资料,点击这里参考。
树莓派使用指南
屏幕键盘
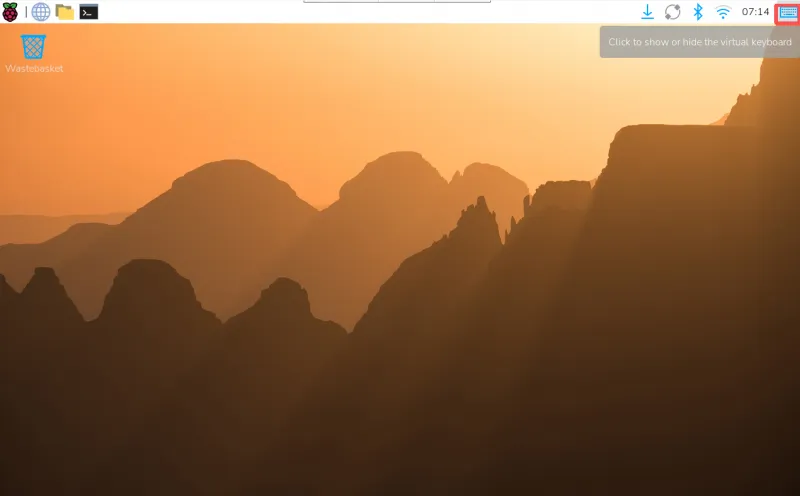
在桌面右上角点击键盘图标,可显示或隐藏屏幕键盘。
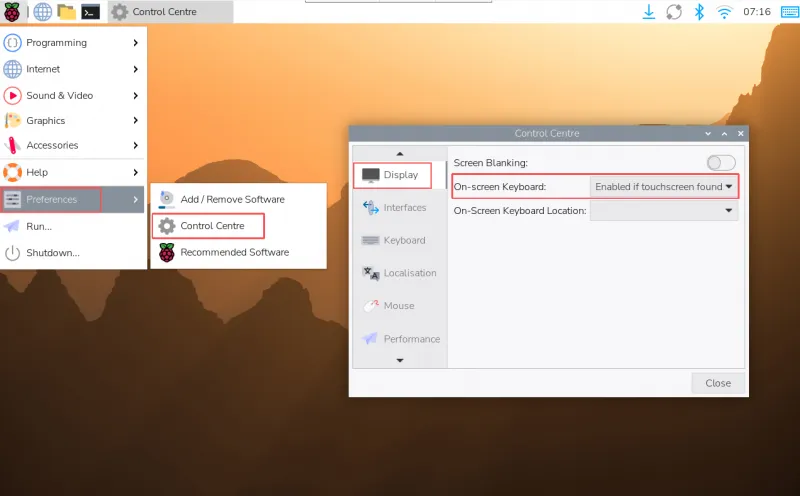
如需调整屏幕键盘设置,打开“Preferences” > “Control Centre” > “Display”,在“On-screen Keyboard”中选择所需选项。
选择触摸模式
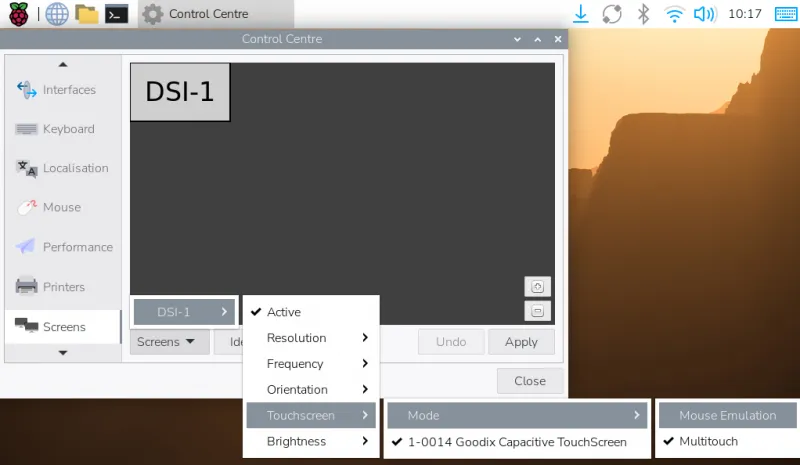
在“Control Centre”的“Screens”中选择对应显示屏,通过“Touchscreen” > “Mode”选择触摸模式。
配置 Wi-Fi
- 在支持 5GHz 频段的树莓派设备(如 Pi 3B+、Pi 4、CM4、Pi 400)上,需要先设置国家代码,才能正常使用无线网络。
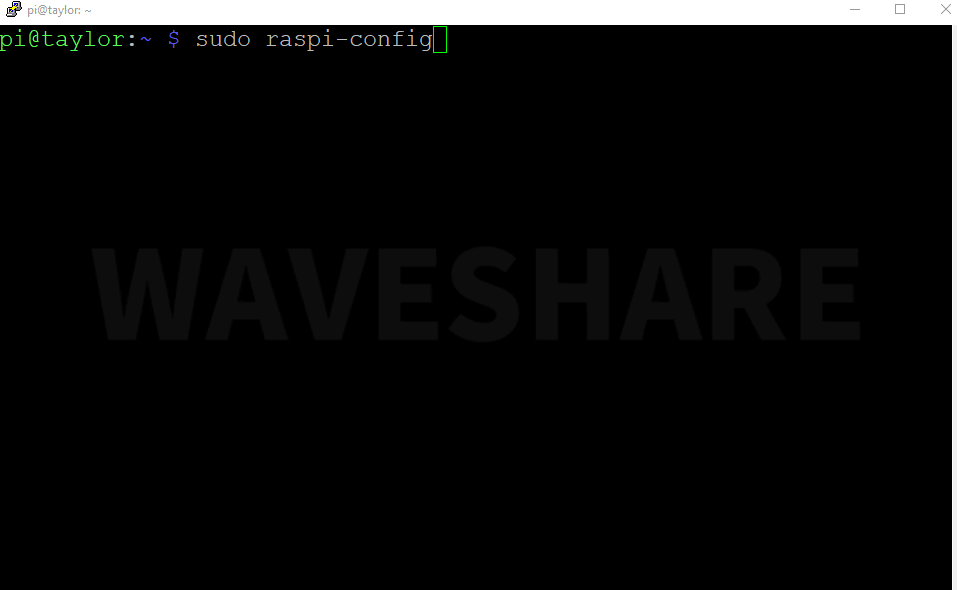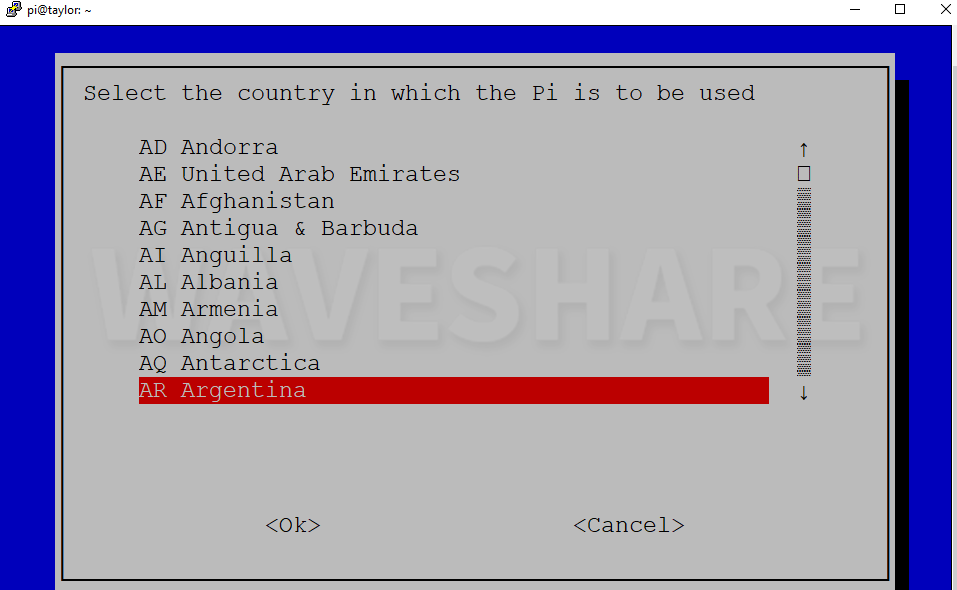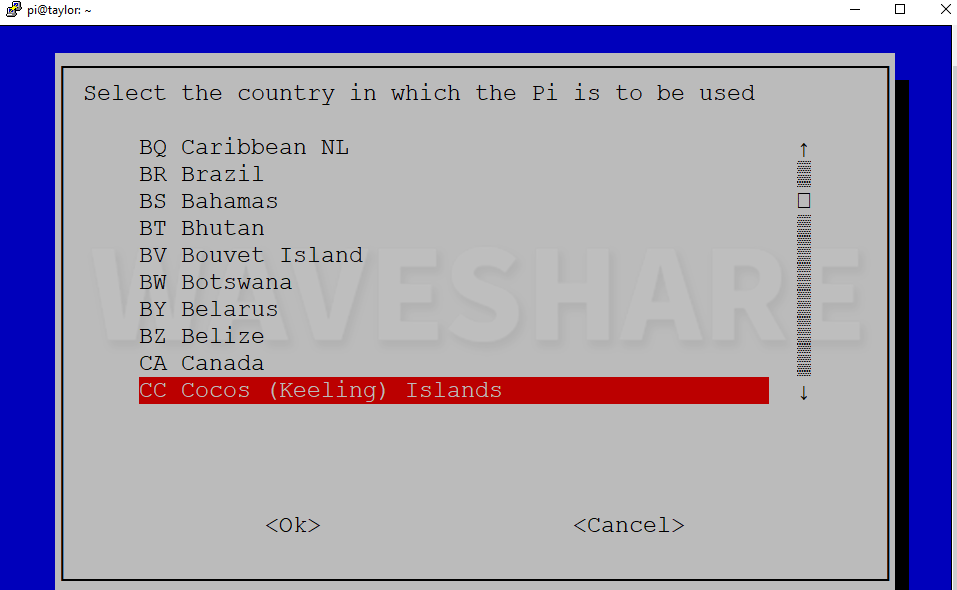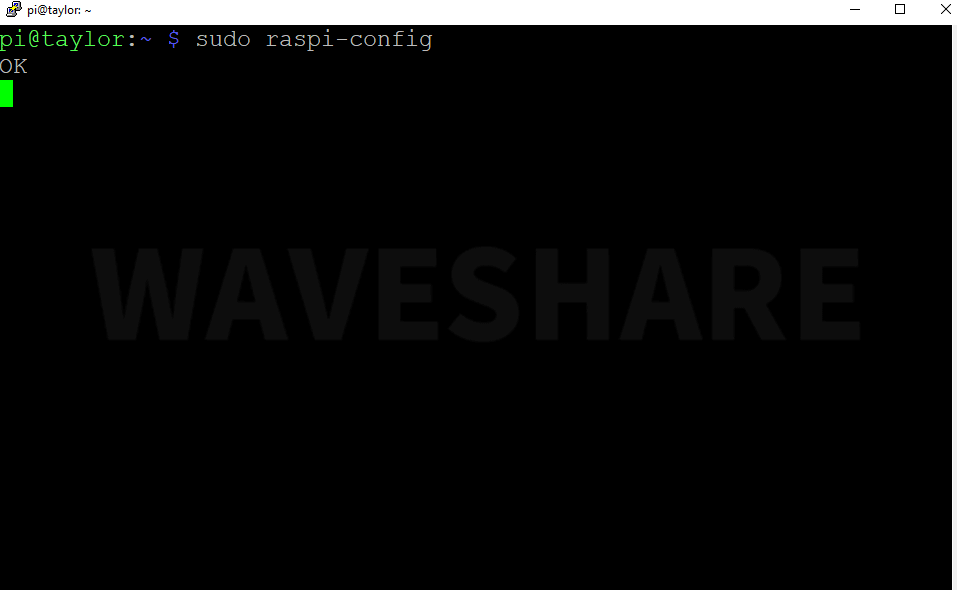
1. 打开终端,输入 sudo raspi-config,选择 Localisation Options > WLAN Country(设置国家代码),按回车。
2. 从列表中选择你所在的国家(例如:中国选择 CN),确认后按 OK。(如果你不知道你的国家代码可以去wikipedia查找)
3. 返回主界面,按 Finish,系统会提示重启,选择 Yes,等待树莓派重启。
4. 完成后,你就能在树莓派上连接无线网络,输入密码完成连接。
查找设备 IP
获取树莓派的 IP 地址是进行远程登录的前提,请在配置好WIFI或者连接好网线后,参考以下步骤操作。
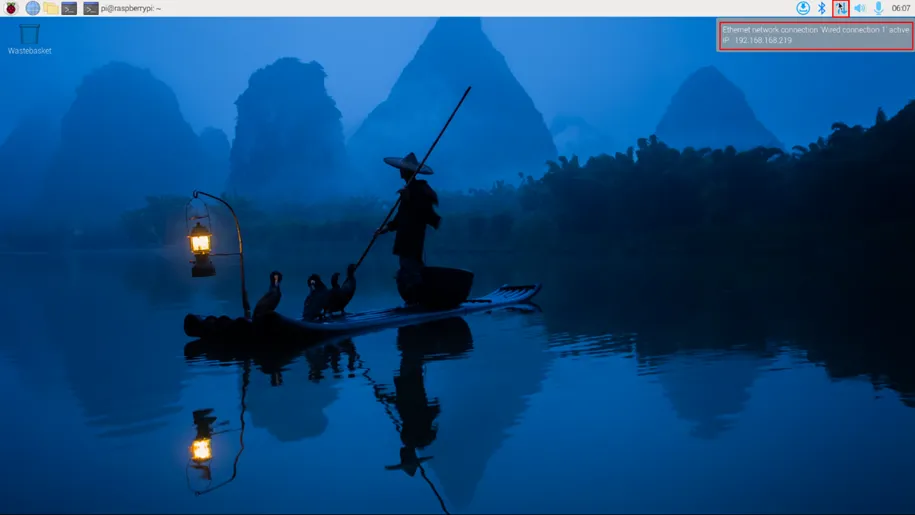
在桌面查看 IP 地址
如果使用桌面版操作系统,将鼠标悬停在右上角的网络图标上,会显示当前连接的网络名称和 IP 地址。
其他获取 IP 地址的方法
启用SSH和VNC
- 打开树莓派终端输入raspi-config进入设置界面,选择Interface Options。
- 进入Interfaces选项卡。
- 选择SSH旁边的Enable。
- 点击OK。
- 重启树莓派。
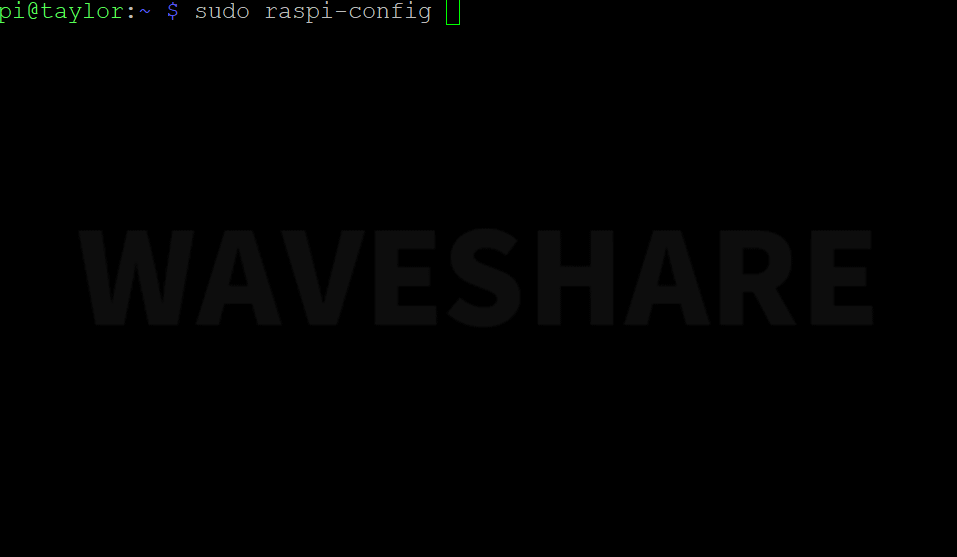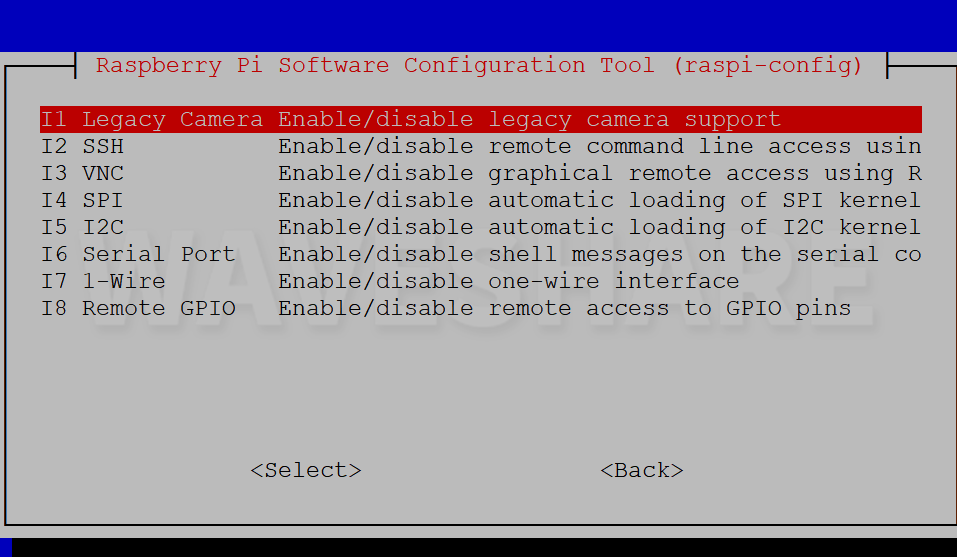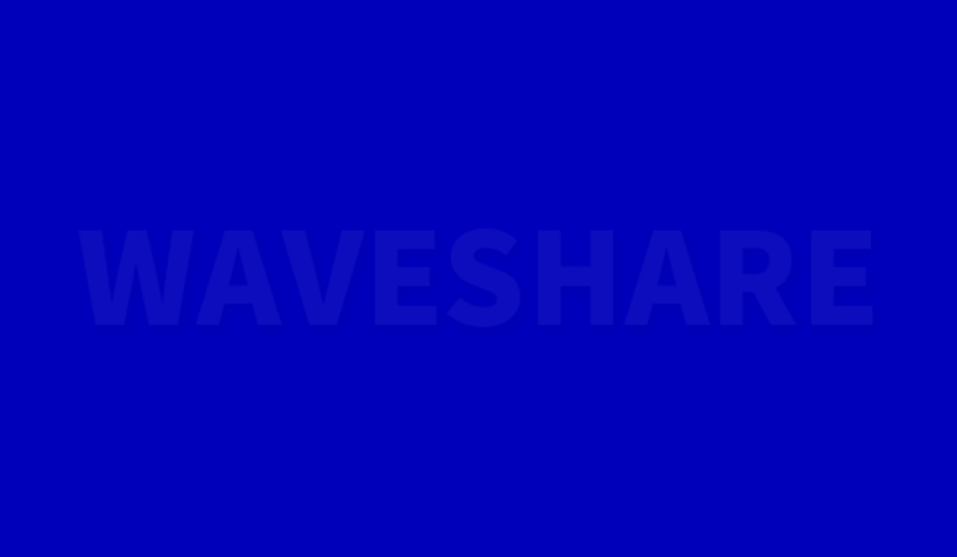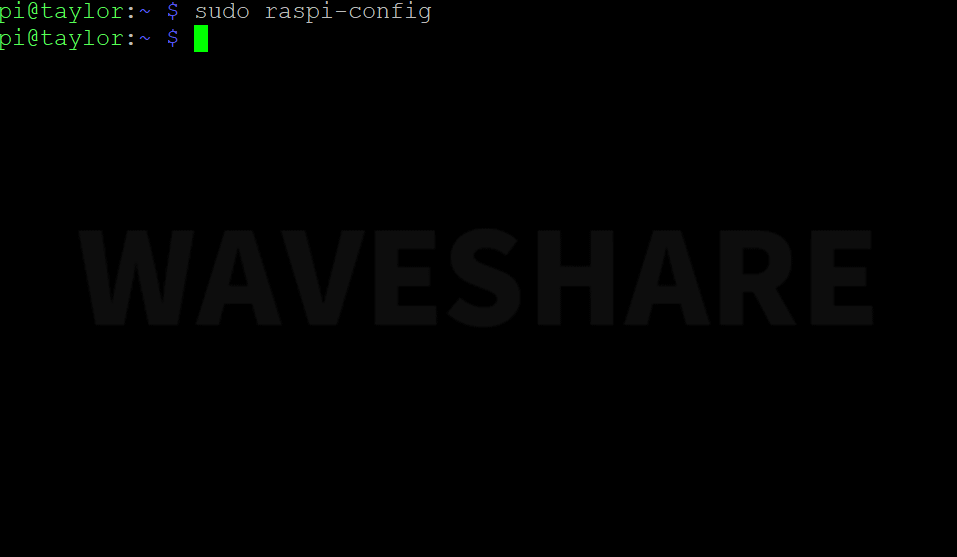
VNC同理,参考以上步骤配置。
其他启用 SSH 的方法
远程登陆
VNC登陆
请先确保树莓派与你的电脑出于一个路由器下或同一网段并参考上述步骤开启了VNC登陆功能。
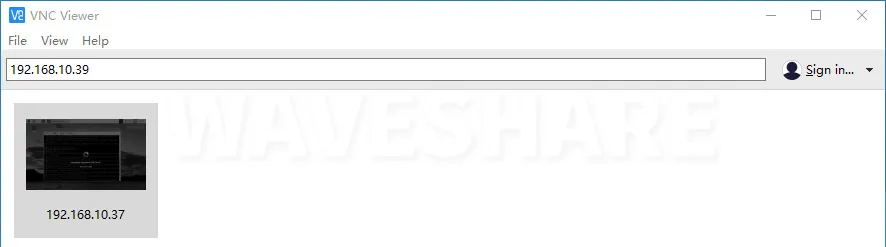
- 下载打开远程登录软件VNC-Viewer
- 打开VNC输入树莓派的IP地址:
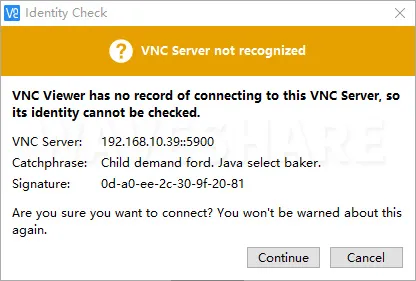
- 选择Continue:
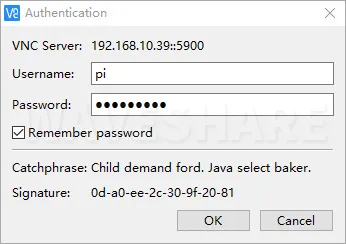
- 输入系统实际设置的用户名和密码:
- 这里就登录成功了:
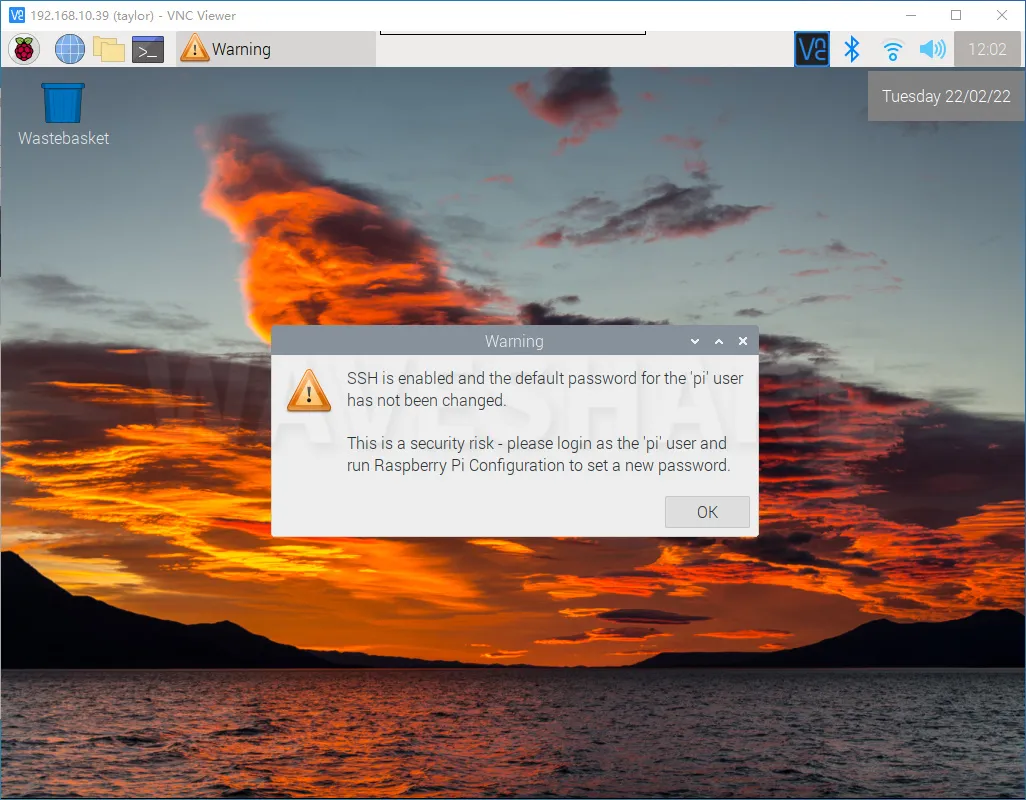
SSH登陆
使用MobaXterm软件
请先确保树莓派与你的电脑出于一个路由器下或同一网段并参考上述步骤开启了SSH登陆功能。
- 打开远程登录软件MobaXterm:
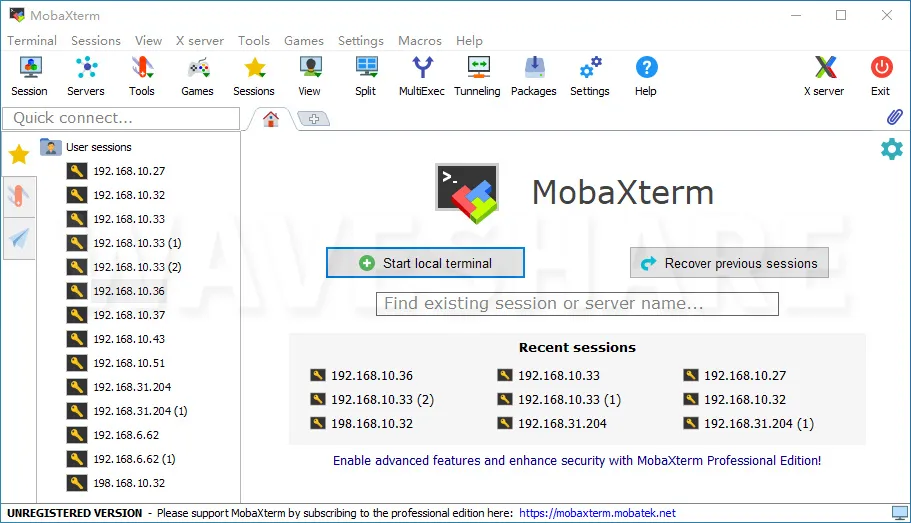
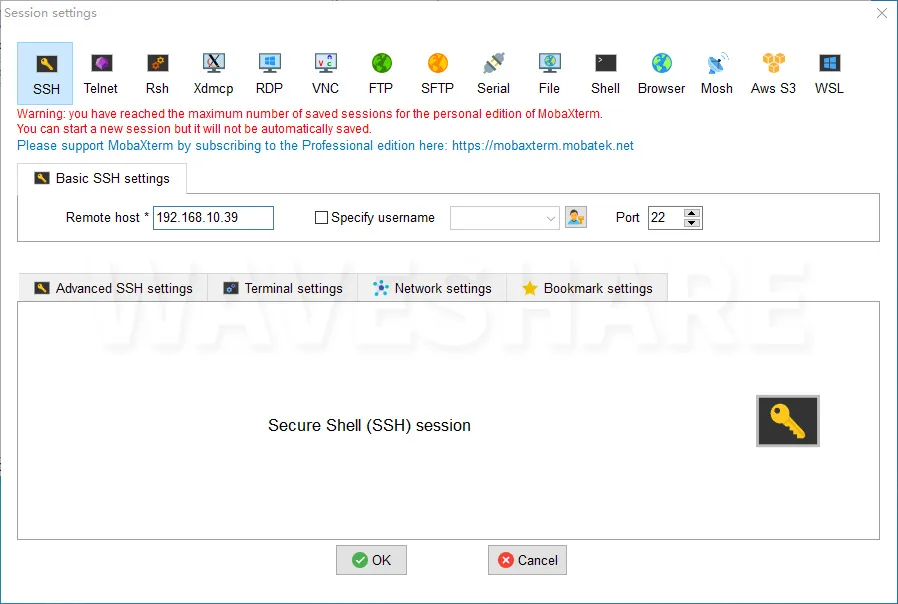
- 点击session,点击ssh,在Remote host输入树莓派的IP地址:
- 输入系统实际设置的用户名和密码:
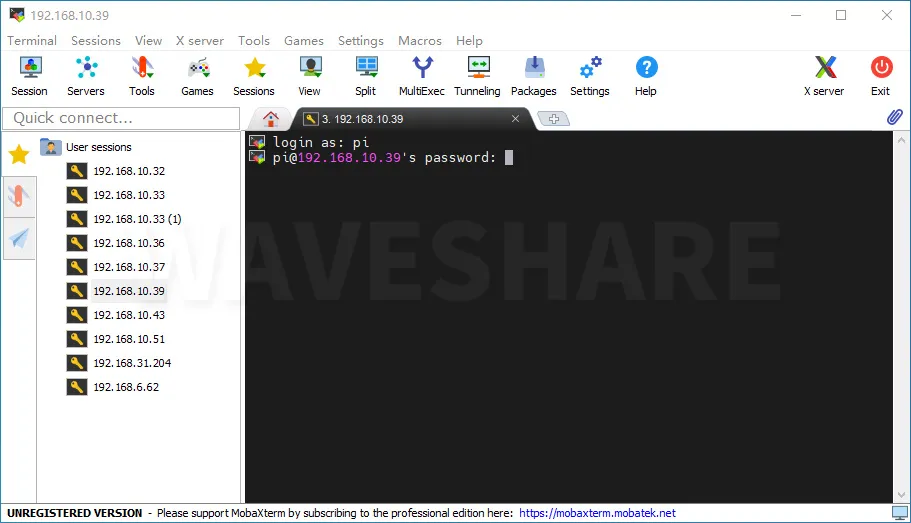
- 这里就登录成功了:
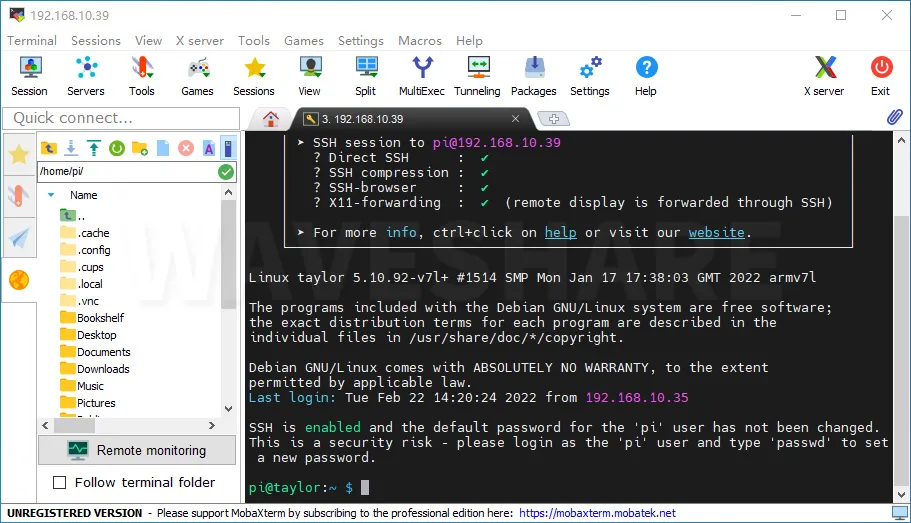
其他 SSH 登录方法
Raspberry Pi Connect 登陆
此功能需要Wayland窗口服务器。Raspberry Pi OS Bookworm及更高版本默认使用 Wayland。屏幕共享与 Raspberry Pi OS Lite 或使用 X 窗口服务器的系统 不兼容。
安装Connect
如果您的 Raspberry Pi OS 版本尚未安装 Connect,请打开终端窗口。运行以下命令来更新您的系统和软件包:
sudo apt update
sudo apt full-upgrade
在 Raspberry Pi 上运行以下命令来安装 Connect:
sudo apt install rpi-connect
启动Connect
安装后,使用rpi-connect命令行界面为当前用户启动 Connect:
rpi-connect on
或者,单击菜单栏中的“连接”图标以打开下拉菜单并选择“打开 Raspberry Pi 连接”:
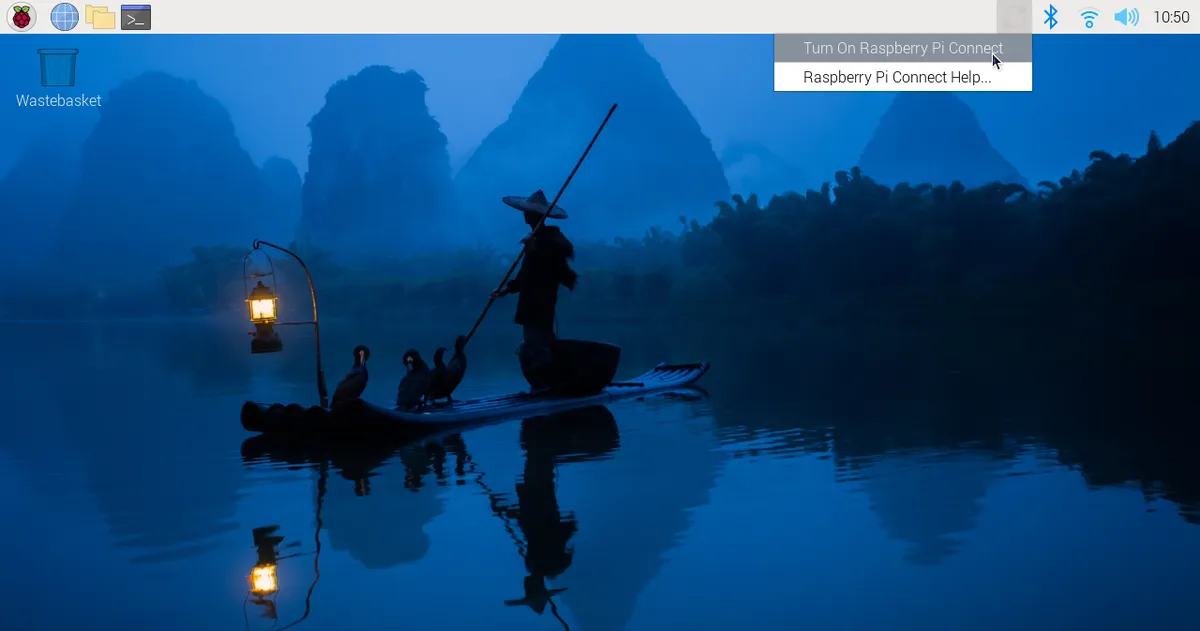
要停止 Connect,请运行以下命令:
rpi-connect off
将 Raspberry Pi 设备与 Connect 帐户关联
现在您已经在 Raspberry Pi 设备上安装并启动了 Connect,您必须将您的设备与 Connect 帐户关联。
如果您在菜单栏中使用 Connect 插件,首次单击“打开 Raspberry Pi Connect”以打开浏览器,提示您使用 Raspberry Pi ID 登录:
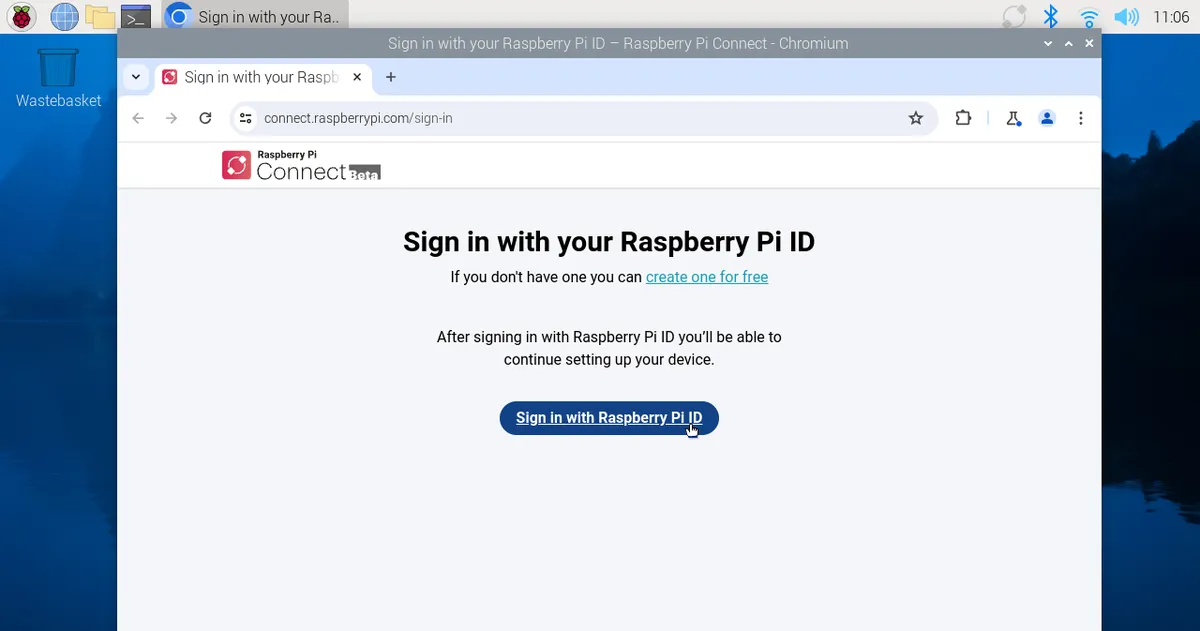
或者,从下拉菜单中选择“登录…” :
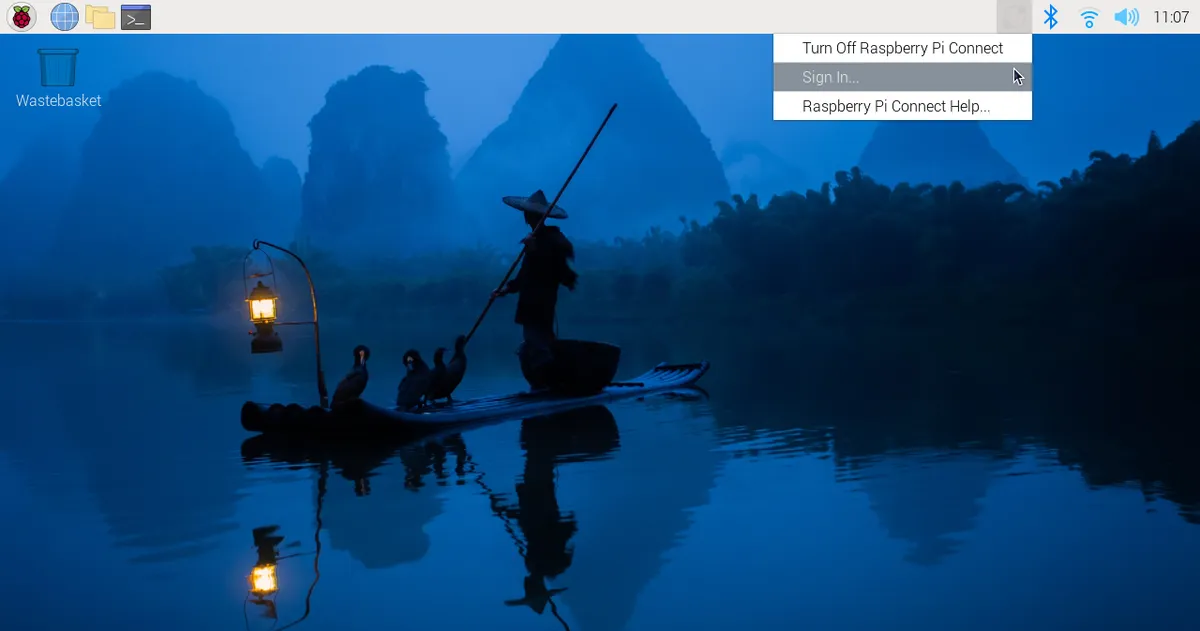
如果您还没有 Raspberry Pi ID,请单击免费创建一个。
完成 Raspberry Pi 的连接
验证后,为您的设备指定一个名称。选择一个唯一标识设备的名称。单击“创建设备并登录”按钮继续。
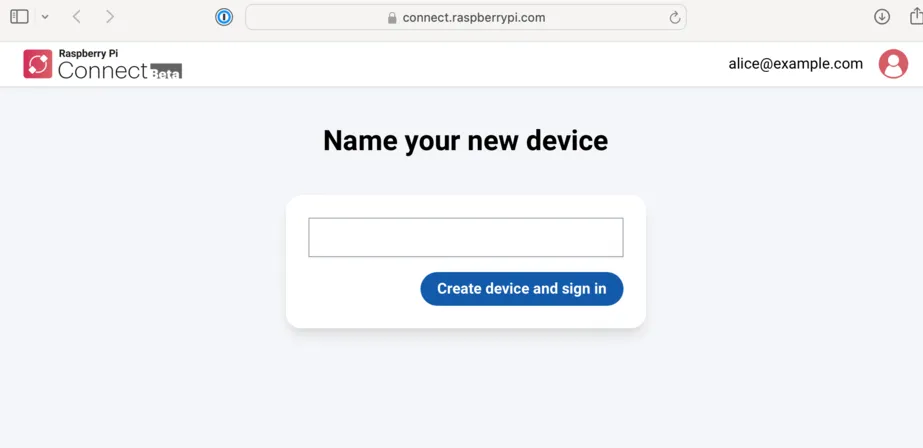
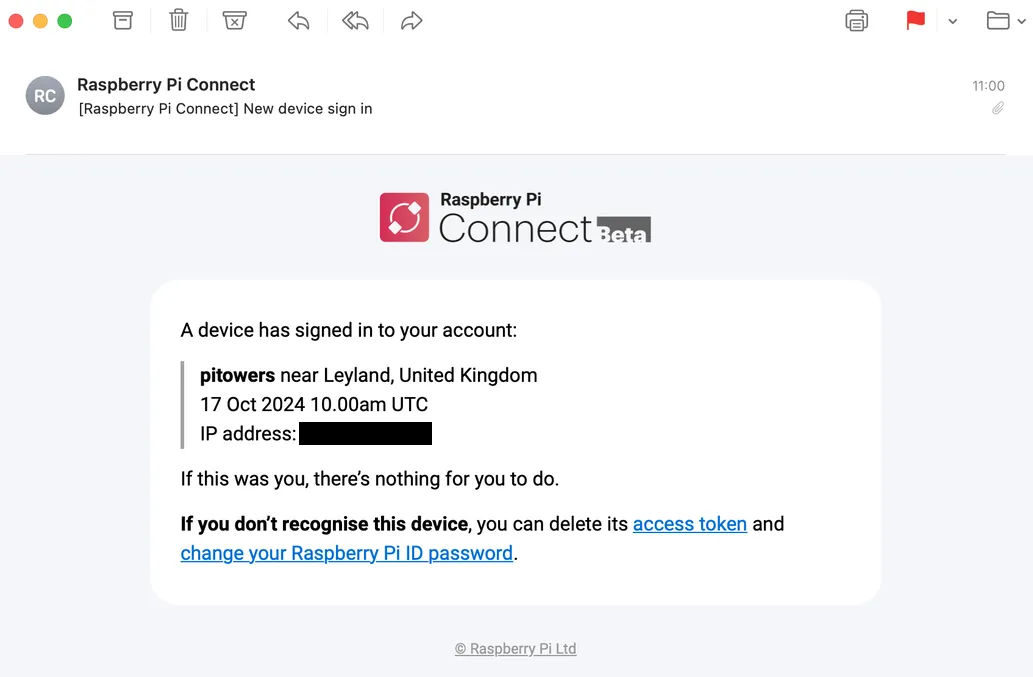
您现在可以远程连接到您的设备。菜单栏中的 Connect 图标将变为蓝色,表示您的设备现已登录 Connect 服务。您应该会收到一封电子邮件通知,表明有新设备已链接到您的 Connect 帐户。
访问你的 Raspberry Pi 设备
现在您的设备已显示在 Connect 界面上,您只需使用浏览器即可从任何地方访问您的设备。Connect 提供了多种方式与您的设备进行远程交互。
- 在任何计算机上访问connect.raspberrypi.com。
- Connect 将您重定向到 Raspberry Pi ID 服务进行登录。登录后,Connect 会显示已链接设备的列表。可用于屏幕共享的设备会在设备名称下方显示灰色的屏幕共享徽章。
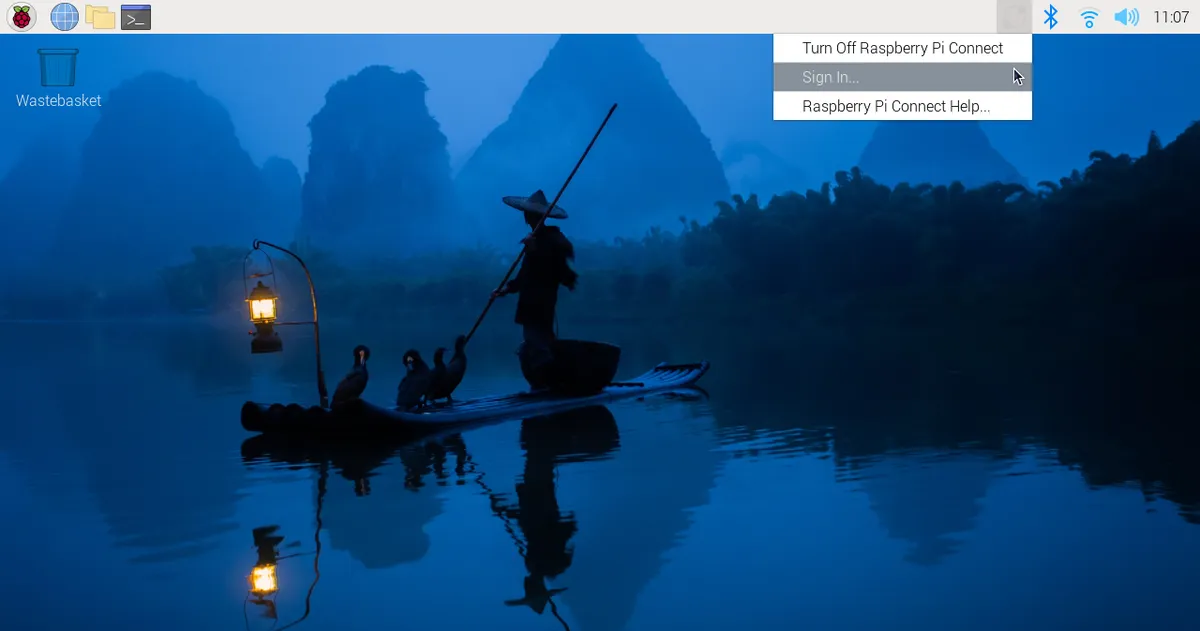
- 单击您想要访问的设备右侧的“通过连接”按钮。从菜单中选择“屏幕共享”选项。这将打开一个显示设备桌面的浏览器窗口。
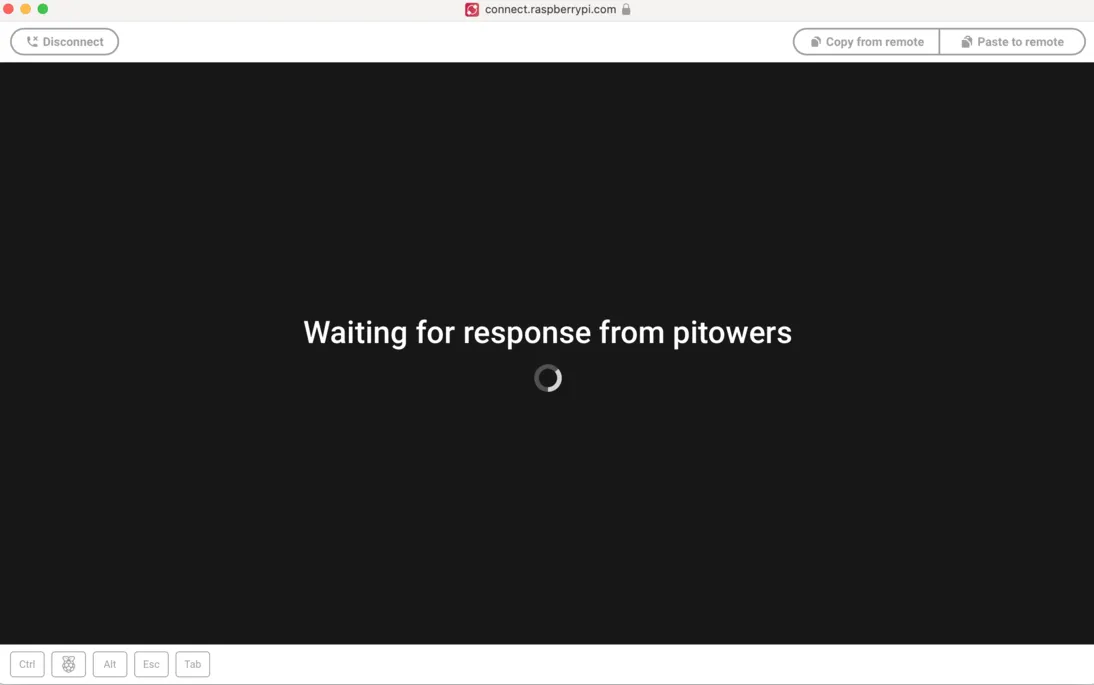
- 现在,您可以像在本地一样使用您的设备。如需有关连接的更多信息,请将鼠标悬停在“断开连接”按钮右侧的挂锁图标上。
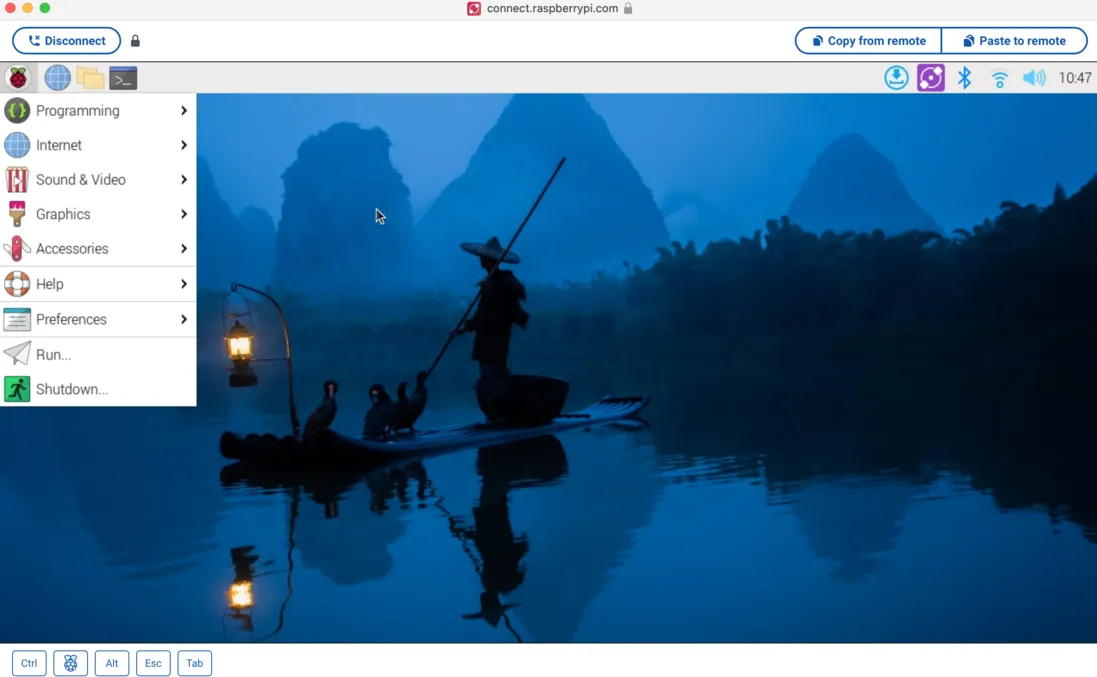
更多信息,请参考树莓派官网介绍。
相关资料
1. 硬件资料
- RPI-HMI-7B-ACCE 2D 尺寸图
2. 软件工具
- PuTTY 远程连接工具
- Panasonic SDFormatter SD 卡格式化工具
- Win32 Disk Imager 镜像烧录工具
- Nmap 网络扫描工具
- MobaXterm 远程连接工具
- VNC Viewer 远程桌面工具
- TigerVNC 远程桌面工具
- Advanced IP Scanner 网络扫描工具
- Raspberry Pi Imager 镜像烧录工具
3. 其他资料
技术支持
周一-周五(9:30-6:30)周六(9:30-5:30)
手机:13434470212
邮箱:services04@spotpear.cn
QQ:202004841