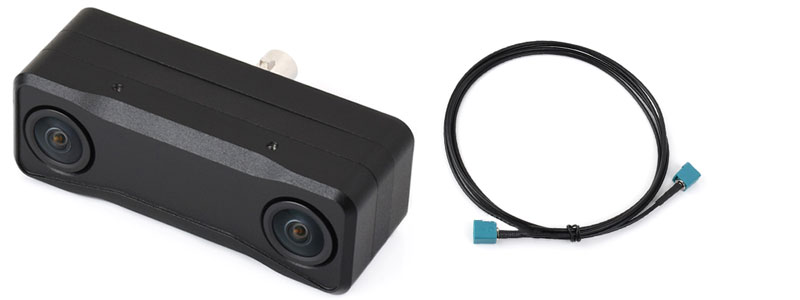

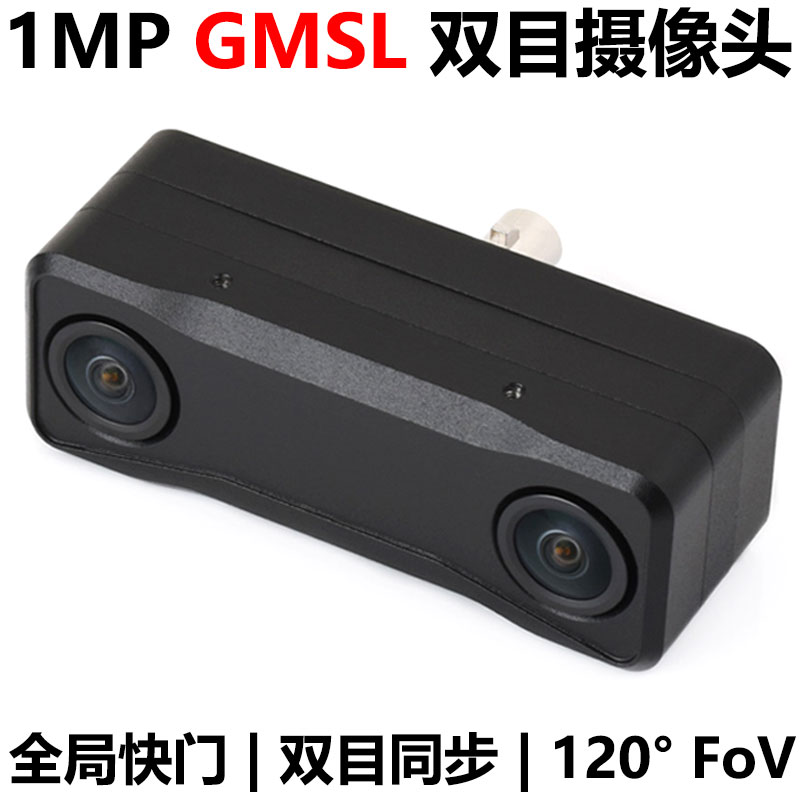
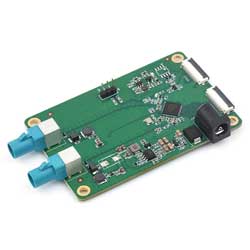
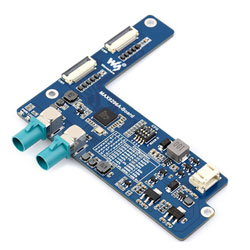
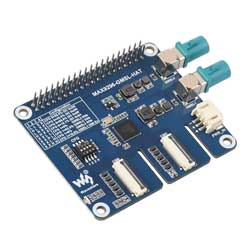

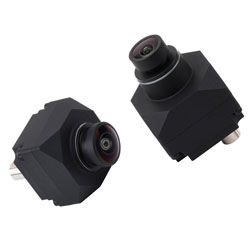
1MP 全局快门 GMSL 双目摄像头
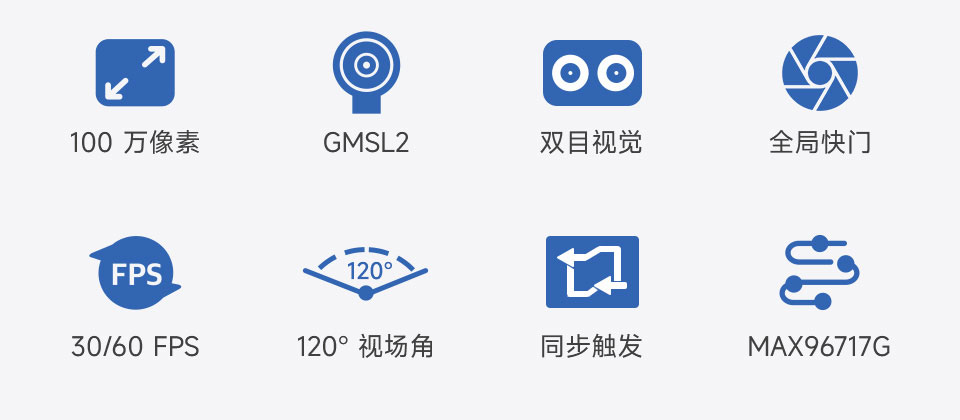
全局快门 | 双目同步 | 1MP | GMSL2 | 120° FoV
产品简介
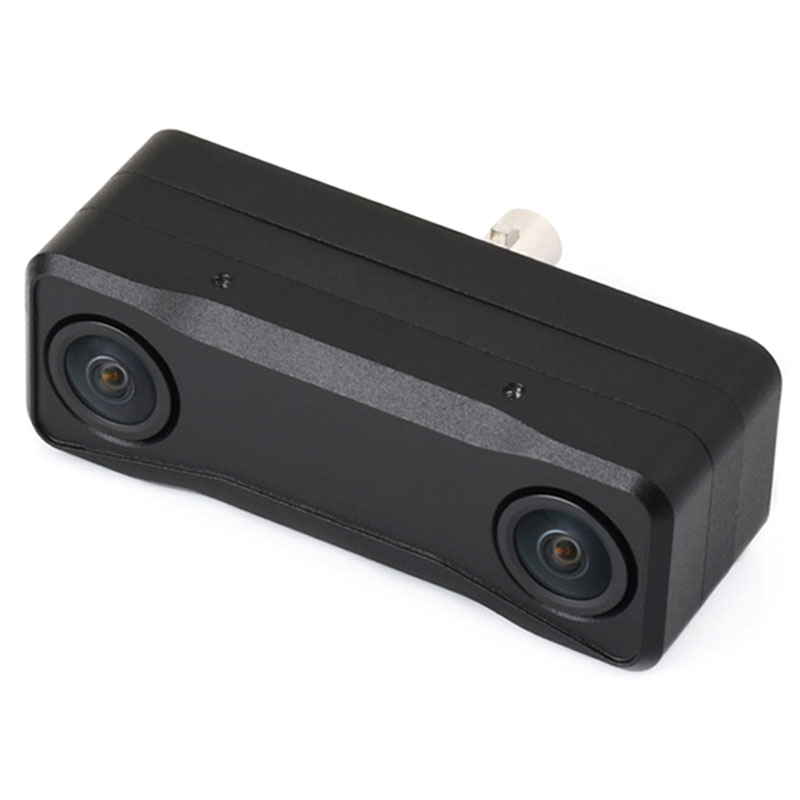
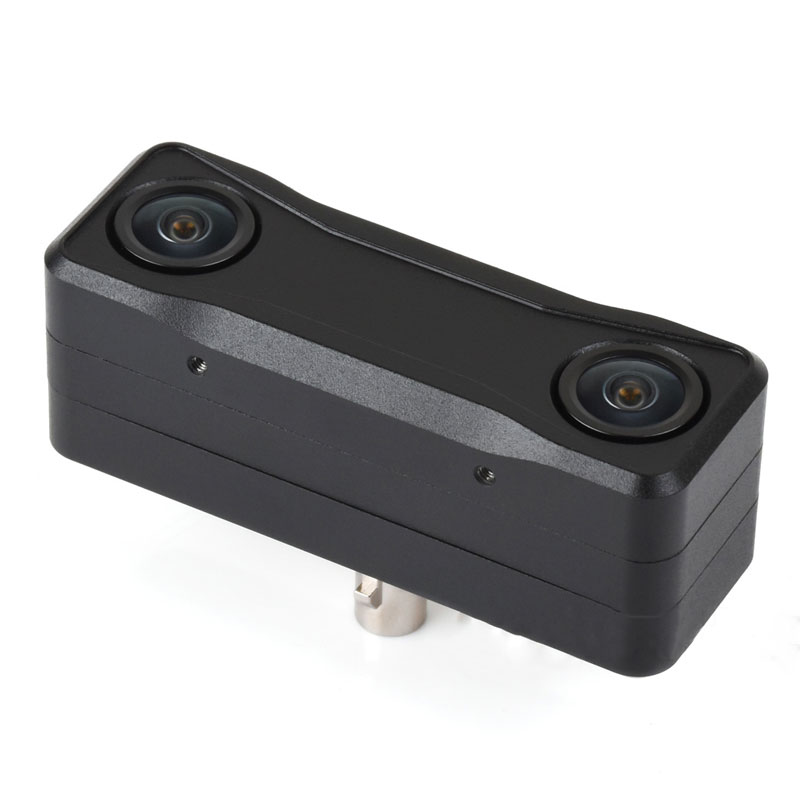
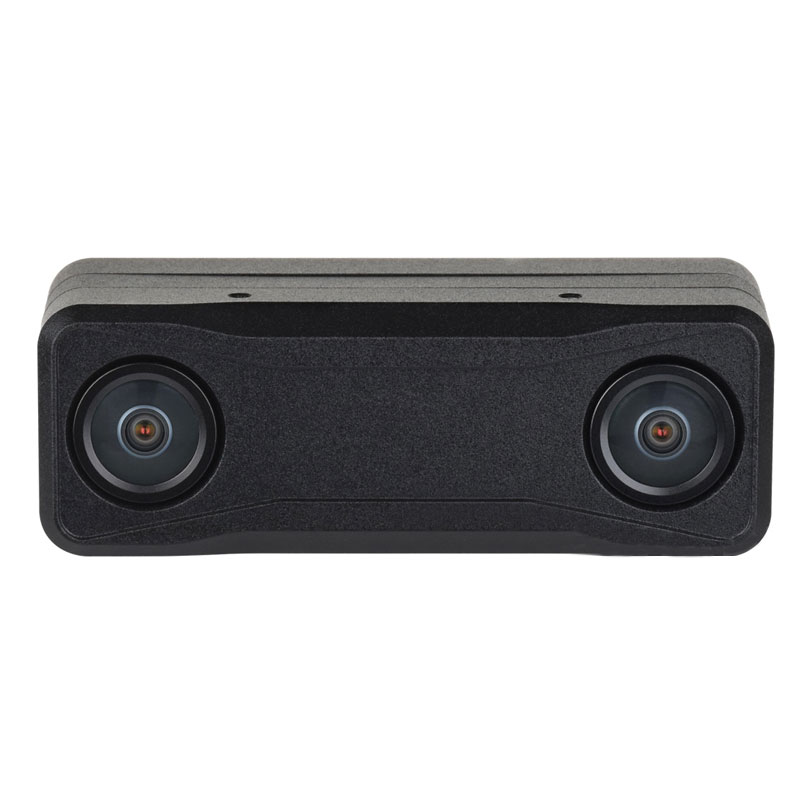
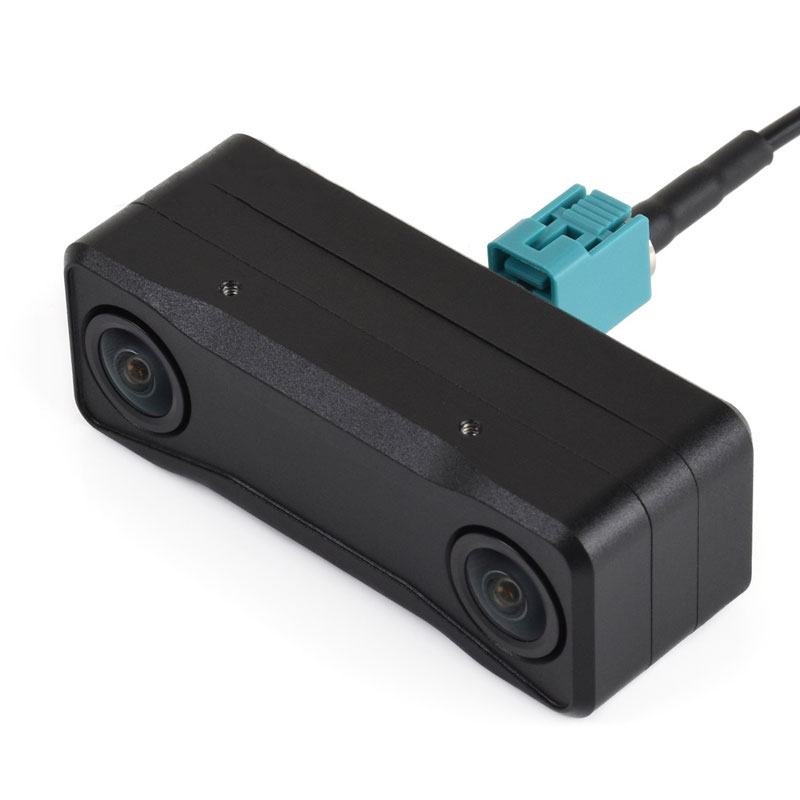
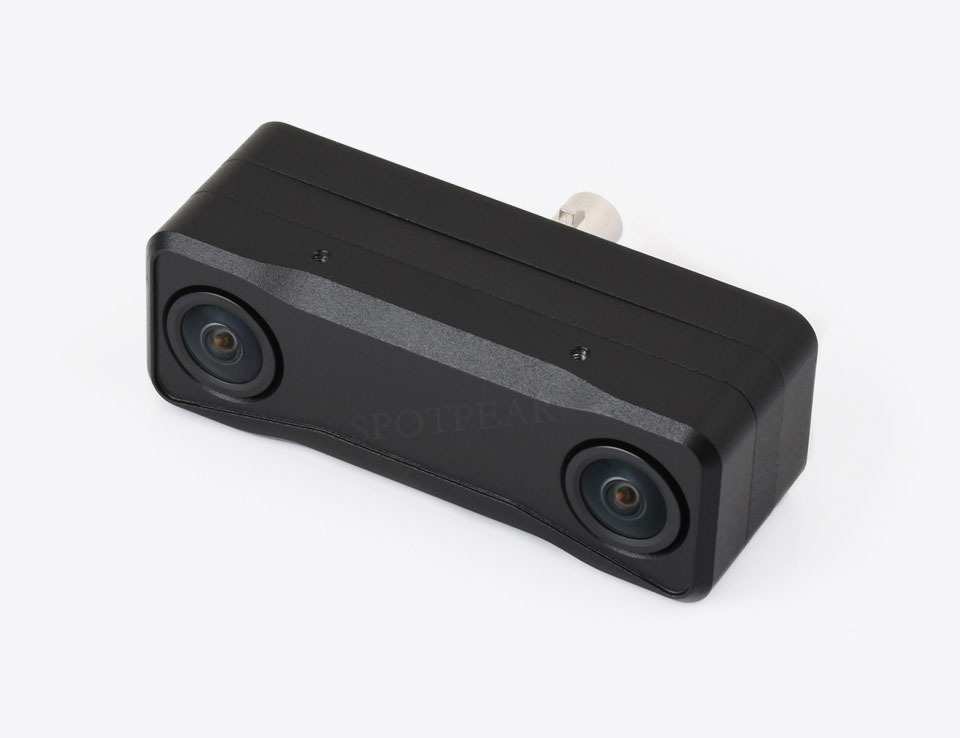
这是一款面向具身机器人与工业自动化应用的 1MP 工业视觉 GMSL 双目摄像头模组,采用全局快门 (Global Shutter) 技术,在高速运动及复杂光照条件下依然能够提供清晰、无拖影的成像表现。通过 GMSL2 协议传输数据,具有高带宽、低延迟的优点。
50mm 双目基线设计使其在中/近范围内具备稳定的深度测量能力,适用于具身机器人及各类中近距离 3D 感知场景;内部集成的高精度 IMU 可为运动补偿、VIO 与 SLAM 等算法提供可靠的姿态与加速度数据,进一步增强系统在动态环境下的稳定性与鲁棒性。
产品参数
| 项目 | 参数 |
|---|---|
| CMOS 信息 | |
| 传感器 | 1/4.3" CMOS |
| 像素尺寸 | 2.8μm |
| 分辨率 | 1280 (H) × 800 (V) |
| 视场角 | HFoV 120° × VFoV 76° |
| 快门方式 | Global Shutter (全局快门) |
| 焦距 | 1.67mm |
| 输出帧率 | 30 / 60 FPS |
| 输出格式 | UYVY (YUV422) |
| 对焦距离 | 0.4m |
| 工作距离 | 0.05m ~ 2m |
| 曝光控制 | 内 / 外触发 |
| 串行器信息 | |
| 串行器型号 | MAXIM MAX96717G |
| 串行器 IIC 地址 | 0x80 |
| ISP 地址 | 0xDA |
| IMU 地址 | 0xD2 |
| EEPROM 地址 | 0xA0 |
| GMSL2 速率 | 6Gbps |
| CMOS 复位控制引脚 | 左目 & 右目:MFP3 |
| ISP 复位控制引脚 | MFP5 |
| UART 引脚 | RX use MFP7 / TX use MFP8 |
| IIC 引脚 | SDA use MFP9 / SCL use MFP10 |
| CMOS 曝光同步信号 | FSYNC MFP0 |
| IMU 信息 | |
| 加速度计 | 16 位,±2 / 4 / 8 / 16 / 32g |
| 陀螺仪 | 16 位,±15.625 ~ 4000°/s |
| 数据率 | 最高可达 6400Hz |
| 温度传感器 | 内置 |
| 接口和供电 | |
| 传输协议 | GMSL2 |
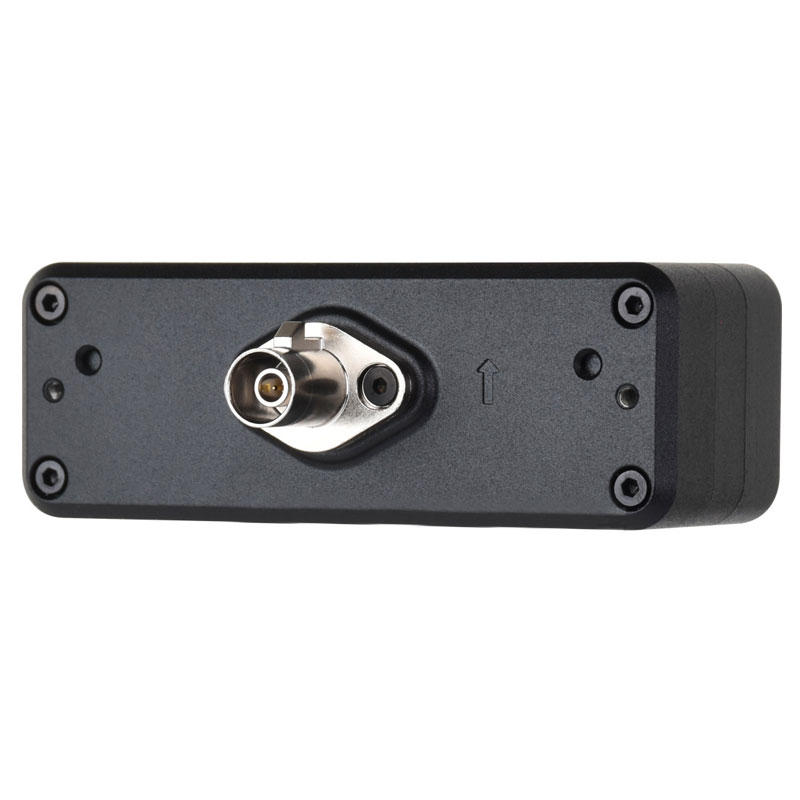
| 外部接口 | Fakra Z 扣 |
| 供电方式 | PoC |
| 供电电压 | 9V ~ 12V |
| 额定功率 | <5W |
| 工作温度 | -20°C ~ +65°C |
| 重量 | 79g |
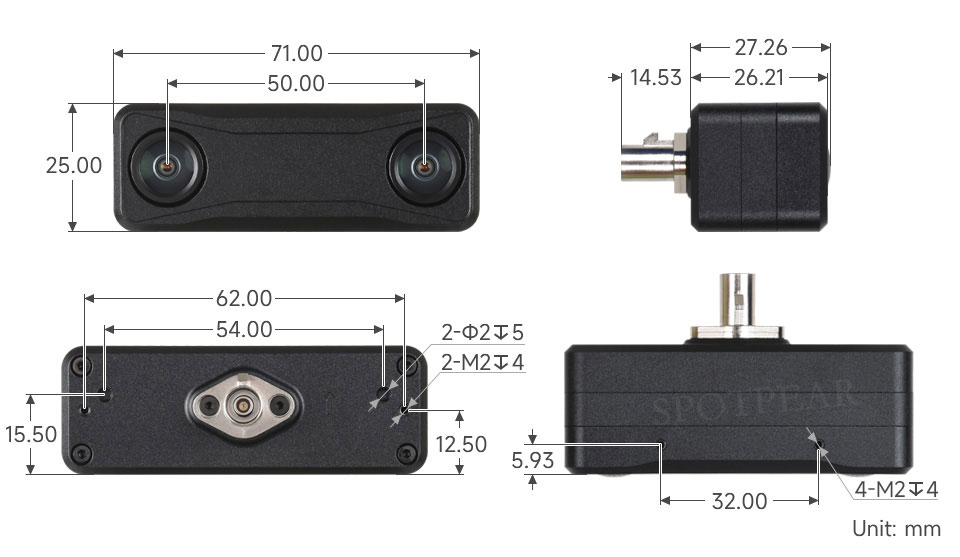
| 尺寸 | 71mm × 25mm × 41.79mm |
高质量成像
- 全局快门 (Global Shutter) 技术,有效避免果冻效应,适合高速运动场景
- 超广视场角,水平视场角 (HFoV) 达 120°,提供更宽广的环境感知范围
- 高帧率输出,支持 60FPS 实时图像采集,满足高速运动场景需求
双目同步
50mm 双目基线,支持内/外同步触发
内置 IMU 模块
- 采用低噪声、低功耗 IMU 模块,提供 6 轴运动数据
- 支持视觉惯性融合 (VIO),为运动补偿、SLAM 提供姿态与加速度数据
- 内置温度传感器,数据率最高可达 6400Hz
GMSL2 高带宽传输
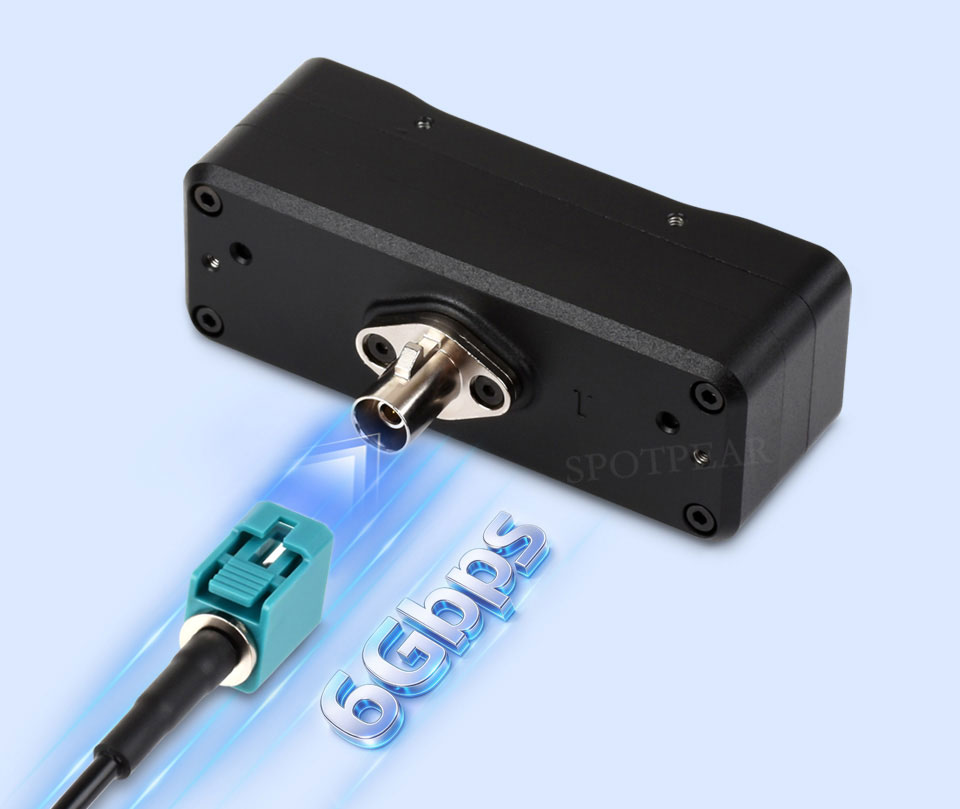
- 采用 GMSL2 协议,速率达 6Gbps
- 高带宽、低延迟、连接安全、抗干扰性强
- 传输距离长,配合同轴电缆可实现单线远距离部署
应用示例
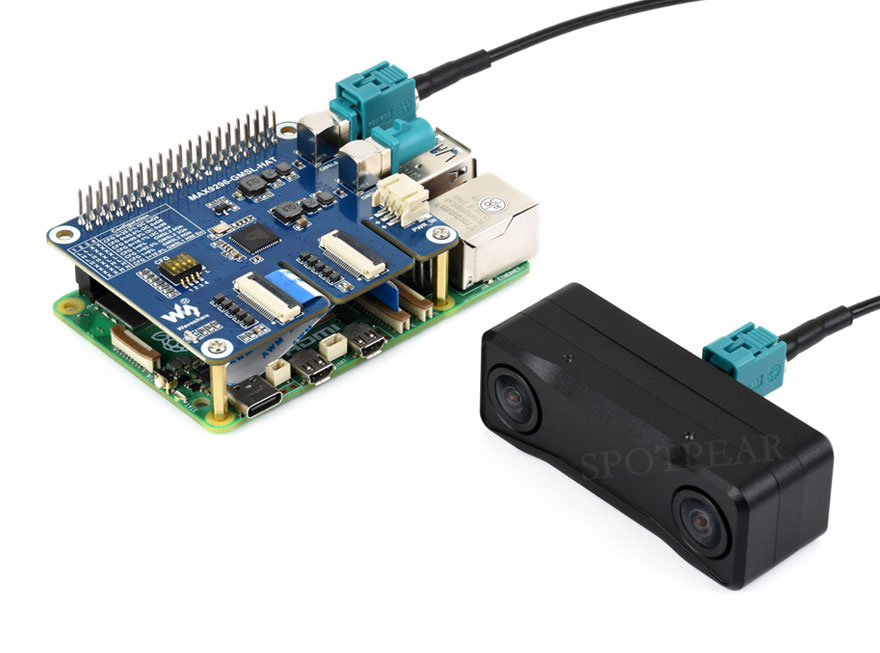
注:图片仅供参考,产品不含图中 树莓派主板 和 GMSL 扩展板
详细配置请参考配置清单
产品尺寸